GeezerVison is showing ebadi.github.io (truncated) — python-esmini 0.0.1 documentation
python-esmini Documentation
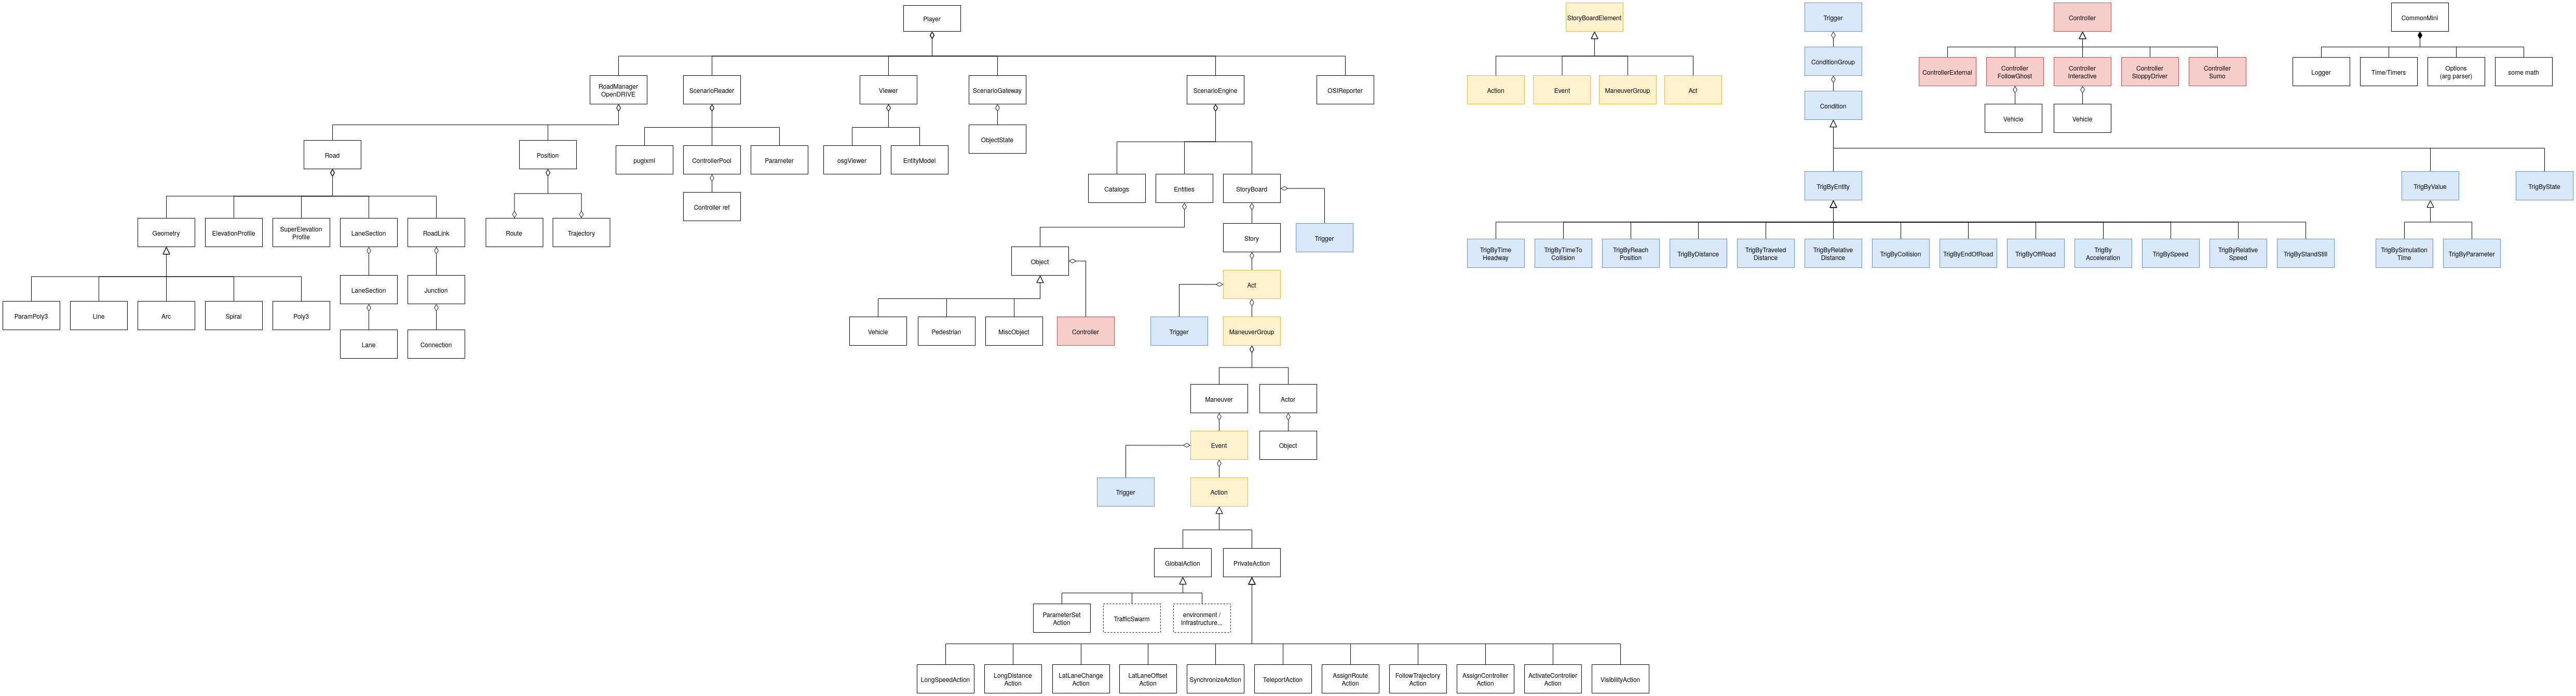
Road Manager
Bindings for ::roadmanager namespace
-
pyroadmanager.roadmanager.CheckOverlapingOSIPoints(first_set: pyroadmanager.roadmanager.OSIPoints, second_set: pyroadmanager.roadmanager.OSIPoints, tolerance: float) → int
function that checks if two sets of osi points has the same start/end
the number of points that are within tolerance (0,1 or 2)
C++: roadmanager::CheckOverlapingOSIPoints(class roadmanager::OSIPoints *, class roadmanager::OSIPoints *, double) –> int
-
class pyroadmanager.roadmanager.ContactPointType
Members:
CONTACT_POINT_UNKNOWN
CONTACT_POINT_START
CONTACT_POINT_END
CONTACT_POINT_NONE
-
property name
-
class pyroadmanager.roadmanager.CoordinateSystem
Members:
CS_UNDEFINED
CS_ENTITY
CS_LANE
CS_ROAD
CS_TRAJECTORY
-
property name
-
pyroadmanager.roadmanager.GetNewGlobalLaneBoundaryId() → int
C++: roadmanager::GetNewGlobalLaneBoundaryId() –> int
-
pyroadmanager.roadmanager.GetNewGlobalLaneId() → int
C++: roadmanager::GetNewGlobalLaneId() –> int
-
class pyroadmanager.roadmanager.NurbsShape
This nurbs implementation is strongly inspired by the “Nurbs Curve Example” at:
https://nccastaff.bournemouth.ac.uk/jmacey/OldWeb/RobTheBloke/www/opengl_programming.html
-
AddControlPoint(self: pyroadmanager.roadmanager.NurbsShape, pos: pyroadmanager.roadmanager.Position, time: float, weight: float, calcHeading: bool) → None
C++: roadmanager::NurbsShape::AddControlPoint(class roadmanager::Position, double, double, bool) –> void
-
CalculatePolyLine(self: pyroadmanager.roadmanager.NurbsShape) → None
C++: roadmanager::NurbsShape::CalculatePolyLine() –> void
-
GetDuration(self: pyroadmanager.roadmanager.NurbsShape) → float
C++: roadmanager::NurbsShape::GetDuration() –> double
-
GetLength(self: pyroadmanager.roadmanager.NurbsShape) → float
C++: roadmanager::NurbsShape::GetLength() –> double
-
GetStartTime(self: pyroadmanager.roadmanager.NurbsShape) → float
C++: roadmanager::NurbsShape::GetStartTime() –> double
-
assign(self: pyroadmanager.roadmanager.NurbsShape, : pyroadmanager.roadmanager.NurbsShape) → pyroadmanager.roadmanager.NurbsShape
C++: roadmanager::NurbsShape::operator=(const class roadmanager::NurbsShape &) –> class roadmanager::NurbsShape &
-
class pyroadmanager.roadmanager.RelativeDistanceType
Members:
REL_DIST_UNDEFINED
REL_DIST_LATERAL
REL_DIST_LONGITUDINAL
REL_DIST_CARTESIAN
REL_DIST_EUCLIDIAN
-
property name
-
class pyroadmanager.roadmanager.Polynomial
-
Evaluate(self: pyroadmanager.roadmanager.Polynomial, s: float) → float
C++: roadmanager::Polynomial::Evaluate(double) –> double
-
EvaluatePrim(self: pyroadmanager.roadmanager.Polynomial, s: float) → float
C++: roadmanager::Polynomial::EvaluatePrim(double) –> double
-
EvaluatePrimPrim(self: pyroadmanager.roadmanager.Polynomial, s: float) → float
C++: roadmanager::Polynomial::EvaluatePrimPrim(double) –> double
-
GetA(self: pyroadmanager.roadmanager.Polynomial) → float
C++: roadmanager::Polynomial::GetA() –> double
-
GetB(self: pyroadmanager.roadmanager.Polynomial) → float
C++: roadmanager::Polynomial::GetB() –> double
-
GetC(self: pyroadmanager.roadmanager.Polynomial) → float
C++: roadmanager::Polynomial::GetC() –> double
-
GetD(self: pyroadmanager.roadmanager.Polynomial) → float
C++: roadmanager::Polynomial::GetD() –> double
-
GetPscale(self: pyroadmanager.roadmanager.Polynomial) → float
C++: roadmanager::Polynomial::GetPscale() –> double
-
Set(*args, **kwargs)
Overloaded function.
Set(self: pyroadmanager.roadmanager.Polynomial, a: float, b: float, c: float, d: float) -> None Set(self: pyroadmanager.roadmanager.Polynomial, a: float, b: float, c: float, d: float, p_scale: float) -> None
C++: roadmanager::Polynomial::Set(double, double, double, double, double) –> void
-
SetA(self: pyroadmanager.roadmanager.Polynomial, a: float) → None
C++: roadmanager::Polynomial::SetA(double) –> void
-
SetB(self: pyroadmanager.roadmanager.Polynomial, b: float) → None
C++: roadmanager::Polynomial::SetB(double) –> void
-
SetC(self: pyroadmanager.roadmanager.Polynomial, c: float) → None
C++: roadmanager::Polynomial::SetC(double) –> void
-
SetD(self: pyroadmanager.roadmanager.Polynomial, d: float) → None
C++: roadmanager::Polynomial::SetD(double) –> void
-
assign(self: pyroadmanager.roadmanager.Polynomial, : pyroadmanager.roadmanager.Polynomial) → pyroadmanager.roadmanager.Polynomial
C++: roadmanager::Polynomial::operator=(const class roadmanager::Polynomial &) –> class roadmanager::Polynomial &
-
class pyroadmanager.roadmanager.OSIPoints
-
GetLength(self: pyroadmanager.roadmanager.OSIPoints) → float
C++: roadmanager::OSIPoints::GetLength() –> double
-
GetNumOfOSIPoints(self: pyroadmanager.roadmanager.OSIPoints) → int
C++: roadmanager::OSIPoints::GetNumOfOSIPoints() –> int
-
GetXfromIdx(self: pyroadmanager.roadmanager.OSIPoints, i: int) → float
C++: roadmanager::OSIPoints::GetXfromIdx(int) –> double
-
GetYfromIdx(self: pyroadmanager.roadmanager.OSIPoints, i: int) → float
C++: roadmanager::OSIPoints::GetYfromIdx(int) –> double
-
GetZfromIdx(self: pyroadmanager.roadmanager.OSIPoints, i: int) → float
C++: roadmanager::OSIPoints::GetZfromIdx(int) –> double
-
class pyroadmanager.roadmanager.Geometry
-
EvaluateCurvatureDS(self: pyroadmanager.roadmanager.Geometry, ds: float) → float
C++: roadmanager::Geometry::EvaluateCurvatureDS(double) –> double
-
EvaluateDS(self: pyroadmanager.roadmanager.Geometry, ds: float, x: float, y: float, h: float) → None
C++: roadmanager::Geometry::EvaluateDS(double, double *, double *, double *) –> void
-
GetHdg(self: pyroadmanager.roadmanager.Geometry) → float
C++: roadmanager::Geometry::GetHdg() –> double
-
GetLength(self: pyroadmanager.roadmanager.Geometry) → float
C++: roadmanager::Geometry::GetLength() –> double
-
GetS(self: pyroadmanager.roadmanager.Geometry) → float
C++: roadmanager::Geometry::GetS() –> double
-
GetType(self: pyroadmanager.roadmanager.Geometry) → roadmanager::Geometry::GeometryType
C++: roadmanager::Geometry::GetType() –> roadmanager::Geometry::GeometryType
-
GetX(self: pyroadmanager.roadmanager.Geometry) → float
C++: roadmanager::Geometry::GetX() –> double
-
GetY(self: pyroadmanager.roadmanager.Geometry) → float
C++: roadmanager::Geometry::GetY() –> double
-
Print(self: pyroadmanager.roadmanager.Geometry) → None
C++: roadmanager::Geometry::Print() –> void
-
SetHdg(self: pyroadmanager.roadmanager.Geometry, hdg: float) → None
C++: roadmanager::Geometry::SetHdg(double) –> void
-
SetX(self: pyroadmanager.roadmanager.Geometry, x: float) → None
C++: roadmanager::Geometry::SetX(double) –> void
-
SetY(self: pyroadmanager.roadmanager.Geometry, y: float) → None
C++: roadmanager::Geometry::SetY(double) –> void
-
assign(self: pyroadmanager.roadmanager.Geometry, : pyroadmanager.roadmanager.Geometry) → pyroadmanager.roadmanager.Geometry
C++: roadmanager::Geometry::operator=(const class roadmanager::Geometry &) –> class roadmanager::Geometry &
-
class pyroadmanager.roadmanager.Line
-
EvaluateCurvatureDS(self: pyroadmanager.roadmanager.Line, ds: float) → float
C++: roadmanager::Line::EvaluateCurvatureDS(double) –> double
-
EvaluateDS(self: pyroadmanager.roadmanager.Line, ds: float, x: float, y: float, h: float) → None
C++: roadmanager::Line::EvaluateDS(double, double *, double *, double *) –> void
-
Print(self: pyroadmanager.roadmanager.Line) → None
C++: roadmanager::Line::Print() –> void
-
assign(self: pyroadmanager.roadmanager.Line, : pyroadmanager.roadmanager.Line) → pyroadmanager.roadmanager.Line
C++: roadmanager::Line::operator=(const class roadmanager::Line &) –> class roadmanager::Line &
-
class pyroadmanager.roadmanager.Arc
-
EvaluateCurvatureDS(self: pyroadmanager.roadmanager.Arc, ds: float) → float
C++: roadmanager::Arc::EvaluateCurvatureDS(double) –> double
-
EvaluateDS(self: pyroadmanager.roadmanager.Arc, ds: float, x: float, y: float, h: float) → None
C++: roadmanager::Arc::EvaluateDS(double, double *, double *, double *) –> void
-
GetCurvature(self: pyroadmanager.roadmanager.Arc) → float
C++: roadmanager::Arc::GetCurvature() –> double
-
GetRadius(self: pyroadmanager.roadmanager.Arc) → float
C++: roadmanager::Arc::GetRadius() –> double
-
Print(self: pyroadmanager.roadmanager.Arc) → None
C++: roadmanager::Arc::Print() –> void
-
assign(self: pyroadmanager.roadmanager.Arc, : pyroadmanager.roadmanager.Arc) → pyroadmanager.roadmanager.Arc
C++: roadmanager::Arc::operator=(const class roadmanager::Arc &) –> class roadmanager::Arc &
-
class pyroadmanager.roadmanager.Spiral
-
EvaluateCurvatureDS(self: pyroadmanager.roadmanager.Spiral, ds: float) → float
C++: roadmanager::Spiral::EvaluateCurvatureDS(double) –> double
-
EvaluateDS(self: pyroadmanager.roadmanager.Spiral, ds: float, x: float, y: float, h: float) → None
C++: roadmanager::Spiral::EvaluateDS(double, double *, double *, double *) –> void
-
GetCDot(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetCDot() –> double
-
GetCurvEnd(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetCurvEnd() –> double
-
GetCurvStart(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetCurvStart() –> double
-
GetH0(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetH0() –> double
-
GetS0(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetS0() –> double
-
GetX0(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetX0() –> double
-
GetY0(self: pyroadmanager.roadmanager.Spiral) → float
C++: roadmanager::Spiral::GetY0() –> double
-
Print(self: pyroadmanager.roadmanager.Spiral) → None
C++: roadmanager::Spiral::Print() –> void
-
SetCDot(self: pyroadmanager.roadmanager.Spiral, c_dot: float) → None
C++: roadmanager::Spiral::SetCDot(double) –> void
-
SetH0(self: pyroadmanager.roadmanager.Spiral, h0: float) → None
C++: roadmanager::Spiral::SetH0(double) –> void
-
SetHdg(self: pyroadmanager.roadmanager.Spiral, h: float) → None
C++: roadmanager::Spiral::SetHdg(double) –> void
-
SetS0(self: pyroadmanager.roadmanager.Spiral, s0: float) → None
C++: roadmanager::Spiral::SetS0(double) –> void
-
SetX(self: pyroadmanager.roadmanager.Spiral, x: float) → None
C++: roadmanager::Spiral::SetX(double) –> void
-
SetX0(self: pyroadmanager.roadmanager.Spiral, x0: float) → None
C++: roadmanager::Spiral::SetX0(double) –> void
-
SetY(self: pyroadmanager.roadmanager.Spiral, y: float) → None
C++: roadmanager::Spiral::SetY(double) –> void
-
SetY0(self: pyroadmanager.roadmanager.Spiral, y0: float) → None
C++: roadmanager::Spiral::SetY0(double) –> void
-
assign(self: pyroadmanager.roadmanager.Spiral, : pyroadmanager.roadmanager.Spiral) → pyroadmanager.roadmanager.Spiral
C++: roadmanager::Spiral::operator=(const class roadmanager::Spiral &) –> class roadmanager::Spiral &
-
class pyroadmanager.roadmanager.Poly3
-
EvaluateCurvatureDS(self: pyroadmanager.roadmanager.Poly3, ds: float) → float
C++: roadmanager::Poly3::EvaluateCurvatureDS(double) –> double
-
EvaluateDS(self: pyroadmanager.roadmanager.Poly3, ds: float, x: float, y: float, h: float) → None
C++: roadmanager::Poly3::EvaluateDS(double, double *, double *, double *) –> void
-
GetPoly3(self: pyroadmanager.roadmanager.Poly3) → pyroadmanager.roadmanager.Polynomial
C++: roadmanager::Poly3::GetPoly3() –> class roadmanager::Polynomial
-
GetUMax(self: pyroadmanager.roadmanager.Poly3) → float
C++: roadmanager::Poly3::GetUMax() –> double
-
Print(self: pyroadmanager.roadmanager.Poly3) → None
C++: roadmanager::Poly3::Print() –> void
-
SetUMax(self: pyroadmanager.roadmanager.Poly3, umax: float) → None
C++: roadmanager::Poly3::SetUMax(double) –> void
-
assign(self: pyroadmanager.roadmanager.Poly3, : pyroadmanager.roadmanager.Poly3) → pyroadmanager.roadmanager.Poly3
C++: roadmanager::Poly3::operator=(const class roadmanager::Poly3 &) –> class roadmanager::Poly3 &
-
class pyroadmanager.roadmanager.ParamPoly3
-
EvaluateCurvatureDS(self: pyroadmanager.roadmanager.ParamPoly3, ds: float) → float
C++: roadmanager::ParamPoly3::EvaluateCurvatureDS(double) –> double
-
EvaluateDS(self: pyroadmanager.roadmanager.ParamPoly3, ds: float, x: float, y: float, h: float) → None
C++: roadmanager::ParamPoly3::EvaluateDS(double, double *, double *, double *) –> void
-
GetPoly3U(self: pyroadmanager.roadmanager.ParamPoly3) → pyroadmanager.roadmanager.Polynomial
C++: roadmanager::ParamPoly3::GetPoly3U() –> class roadmanager::Polynomial
-
GetPoly3V(self: pyroadmanager.roadmanager.ParamPoly3) → pyroadmanager.roadmanager.Polynomial
C++: roadmanager::ParamPoly3::GetPoly3V() –> class roadmanager::Polynomial
-
class PRangeType
Members:
P_RANGE_UNKNOWN
P_RANGE_NORMALIZED
P_RANGE_ARC_LENGTH
-
property name
-
Print(self: pyroadmanager.roadmanager.ParamPoly3) → None
C++: roadmanager::ParamPoly3::Print() –> void
-
S2P(self: pyroadmanager.roadmanager.ParamPoly3, s: float) → float
C++: roadmanager::ParamPoly3::S2P(double) –> double
-
assign(self: pyroadmanager.roadmanager.ParamPoly3, : pyroadmanager.roadmanager.ParamPoly3) → pyroadmanager.roadmanager.ParamPoly3
C++: roadmanager::ParamPoly3::operator=(const class roadmanager::ParamPoly3 &) –> class roadmanager::ParamPoly3 &
-
calcS2PMap(self: pyroadmanager.roadmanager.ParamPoly3, p_range: pyroadmanager.roadmanager.ParamPoly3.PRangeType) → None
C++: roadmanager::ParamPoly3::calcS2PMap(enum roadmanager::ParamPoly3::PRangeType) –> void
-
class pyroadmanager.roadmanager.Elevation
-
GetLength(self: pyroadmanager.roadmanager.Elevation) → float
C++: roadmanager::Elevation::GetLength() –> double
-
GetS(self: pyroadmanager.roadmanager.Elevation) → float
C++: roadmanager::Elevation::GetS() –> double
-
Print(self: pyroadmanager.roadmanager.Elevation) → None
C++: roadmanager::Elevation::Print() –> void
-
SetLength(self: pyroadmanager.roadmanager.Elevation, length: float) → None
C++: roadmanager::Elevation::SetLength(double) –> void
-
class pyroadmanager.roadmanager.LaneLink
-
GetId(self: pyroadmanager.roadmanager.LaneLink) → int
C++: roadmanager::LaneLink::GetId() –> int
-
GetType(self: pyroadmanager.roadmanager.LaneLink) → roadmanager::LinkType
C++: roadmanager::LaneLink::GetType() –> roadmanager::LinkType
-
Print(self: pyroadmanager.roadmanager.LaneLink) → None
C++: roadmanager::LaneLink::Print() –> void
-
class pyroadmanager.roadmanager.LaneWidth
-
GetSOffset(self: pyroadmanager.roadmanager.LaneWidth) → float
C++: roadmanager::LaneWidth::GetSOffset() –> double
-
Print(self: pyroadmanager.roadmanager.LaneWidth) → None
C++: roadmanager::LaneWidth::Print() –> void
-
class pyroadmanager.roadmanager.LaneBoundaryOSI
-
GetGlobalId(self: pyroadmanager.roadmanager.LaneBoundaryOSI) → int
C++: roadmanager::LaneBoundaryOSI::GetGlobalId() –> int
-
GetOSIPoints(self: pyroadmanager.roadmanager.LaneBoundaryOSI) → pyroadmanager.roadmanager.OSIPoints
C++: roadmanager::LaneBoundaryOSI::GetOSIPoints() –> class roadmanager::OSIPoints *
-
SetGlobalId(self: pyroadmanager.roadmanager.LaneBoundaryOSI) → None
C++: roadmanager::LaneBoundaryOSI::SetGlobalId() –> void
-
class pyroadmanager.roadmanager.RoadMarkInfo
-
class pyroadmanager.roadmanager.LaneRoadMarkTypeLine
-
GetGlobalId(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → int
C++: roadmanager::LaneRoadMarkTypeLine::GetGlobalId() –> int
-
GetLength(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → float
C++: roadmanager::LaneRoadMarkTypeLine::GetLength() –> double
-
GetOSIPoints(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → pyroadmanager.roadmanager.OSIPoints
C++: roadmanager::LaneRoadMarkTypeLine::GetOSIPoints() –> class roadmanager::OSIPoints *
-
GetSOffset(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → float
C++: roadmanager::LaneRoadMarkTypeLine::GetSOffset() –> double
-
GetSpace(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → float
C++: roadmanager::LaneRoadMarkTypeLine::GetSpace() –> double
-
GetTOffset(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → float
C++: roadmanager::LaneRoadMarkTypeLine::GetTOffset() –> double
-
GetWidth(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → float
C++: roadmanager::LaneRoadMarkTypeLine::GetWidth() –> double
-
class RoadMarkTypeLineRule
Members:
-
property name
-
SetGlobalId(self: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → None
C++: roadmanager::LaneRoadMarkTypeLine::SetGlobalId() –> void
-
class pyroadmanager.roadmanager.LaneRoadMarkType
-
AddLine(self: pyroadmanager.roadmanager.LaneRoadMarkType, lane_roadMarkTypeLine: pyroadmanager.roadmanager.LaneRoadMarkTypeLine) → None
C++: roadmanager::LaneRoadMarkType::AddLine(class roadmanager::LaneRoadMarkTypeLine *) –> void
-
GetLaneRoadMarkTypeLineByIdx(self: pyroadmanager.roadmanager.LaneRoadMarkType, idx: int) → pyroadmanager.roadmanager.LaneRoadMarkTypeLine
C++: roadmanager::LaneRoadMarkType::GetLaneRoadMarkTypeLineByIdx(int) –> class roadmanager::LaneRoadMarkTypeLine *
-
GetNumberOfRoadMarkTypeLines(self: pyroadmanager.roadmanager.LaneRoadMarkType) → int
C++: roadmanager::LaneRoadMarkType::GetNumberOfRoadMarkTypeLines() –> int
-
GetWidth(self: pyroadmanager.roadmanager.LaneRoadMarkType) → float
C++: roadmanager::LaneRoadMarkType::GetWidth() –> double
-
class pyroadmanager.roadmanager.LaneRoadMark
-
AddType(self: pyroadmanager.roadmanager.LaneRoadMark, lane_roadMarkType: pyroadmanager.roadmanager.LaneRoadMarkType) → None
C++: roadmanager::LaneRoadMark::AddType(class roadmanager::LaneRoadMarkType *) –> void
-
GetColor(self: pyroadmanager.roadmanager.LaneRoadMark) → pyroadmanager.roadmanager.LaneRoadMark.RoadMarkColor
C++: roadmanager::LaneRoadMark::GetColor() –> enum roadmanager::LaneRoadMark::RoadMarkColor
-
GetHeight(self: pyroadmanager.roadmanager.LaneRoadMark) → float
C++: roadmanager::LaneRoadMark::GetHeight() –> double
-
GetLaneChange(self: pyroadmanager.roadmanager.LaneRoadMark) → pyroadmanager.roadmanager.LaneRoadMark.RoadMarkLaneChange
C++: roadmanager::LaneRoadMark::GetLaneChange() –> enum roadmanager::LaneRoadMark::RoadMarkLaneChange
-
GetLaneRoadMarkTypeByIdx(self: pyroadmanager.roadmanager.LaneRoadMark, idx: int) → pyroadmanager.roadmanager.LaneRoadMarkType
C++: roadmanager::LaneRoadMark::GetLaneRoadMarkTypeByIdx(int) –> class roadmanager::LaneRoadMarkType *
-
GetMaterial(self: pyroadmanager.roadmanager.LaneRoadMark) → pyroadmanager.roadmanager.LaneRoadMark.RoadMarkMaterial
C++: roadmanager::LaneRoadMark::GetMaterial() –> enum roadmanager::LaneRoadMark::RoadMarkMaterial
-
GetNumberOfRoadMarkTypes(self: pyroadmanager.roadmanager.LaneRoadMark) → int
C++: roadmanager::LaneRoadMark::GetNumberOfRoadMarkTypes() –> int
-
GetSOffset(self: pyroadmanager.roadmanager.LaneRoadMark) → float
C++: roadmanager::LaneRoadMark::GetSOffset() –> double
-
GetType(self: pyroadmanager.roadmanager.LaneRoadMark) → pyroadmanager.roadmanager.LaneRoadMark.RoadMarkType
C++: roadmanager::LaneRoadMark::GetType() –> enum roadmanager::LaneRoadMark::RoadMarkType
-
GetWeight(self: pyroadmanager.roadmanager.LaneRoadMark) → pyroadmanager.roadmanager.LaneRoadMark.RoadMarkWeight
C++: roadmanager::LaneRoadMark::GetWeight() –> enum roadmanager::LaneRoadMark::RoadMarkWeight
-
GetWidth(self: pyroadmanager.roadmanager.LaneRoadMark) → float
C++: roadmanager::LaneRoadMark::GetWidth() –> double
-
class RoadMarkColor
Members:
STANDARD_COLOR
BLUE
GREEN
RED
WHITE
YELLOW
-
property name
-
class RoadMarkLaneChange
Members:
INCREASE
DECREASE
BOTH
NONE_LANECHANGE
-
property name
-
class RoadMarkMaterial
Members:
-
property name
-
class RoadMarkType
Members:
NONE_TYPE
SOLID
BROKEN
SOLID_SOLID
SOLID_BROKEN
BROKEN_SOLID
BROKEN_BROKEN
BOTTS_DOTS
GRASS
CURB
-
property name
-
class RoadMarkWeight
Members:
-
property name
-
class pyroadmanager.roadmanager.LaneOffset
-
GetLaneOffset(self: pyroadmanager.roadmanager.LaneOffset, s: float) → float
C++: roadmanager::LaneOffset::GetLaneOffset(double) –> double
-
GetLaneOffsetPrim(self: pyroadmanager.roadmanager.LaneOffset, s: float) → float
C++: roadmanager::LaneOffset::GetLaneOffsetPrim(double) –> double
-
GetLength(self: pyroadmanager.roadmanager.LaneOffset) → float
C++: roadmanager::LaneOffset::GetLength() –> double
-
GetPolynomial(self: pyroadmanager.roadmanager.LaneOffset) → pyroadmanager.roadmanager.Polynomial
C++: roadmanager::LaneOffset::GetPolynomial() –> class roadmanager::Polynomial
-
GetS(self: pyroadmanager.roadmanager.LaneOffset) → float
C++: roadmanager::LaneOffset::GetS() –> double
-
Print(self: pyroadmanager.roadmanager.LaneOffset) → None
C++: roadmanager::LaneOffset::Print() –> void
-
Set(self: pyroadmanager.roadmanager.LaneOffset, s: float, a: float, b: float, c: float, d: float) → None
C++: roadmanager::LaneOffset::Set(double, double, double, double, double) –> void
-
SetLength(self: pyroadmanager.roadmanager.LaneOffset, length: float) → None
C++: roadmanager::LaneOffset::SetLength(double) –> void
-
class pyroadmanager.roadmanager.Lane
-
AddLaneRoadMark(self: pyroadmanager.roadmanager.Lane, lane_roadMark: pyroadmanager.roadmanager.LaneRoadMark) → None
C++: roadmanager::Lane::AddLaneRoadMark(class roadmanager::LaneRoadMark *) –> void
-
AddLaneWidth(self: pyroadmanager.roadmanager.Lane, lane_width: pyroadmanager.roadmanager.LaneWidth) → None
C++: roadmanager::Lane::AddLaneWidth(class roadmanager::LaneWidth *) –> void
-
AddLink(self: pyroadmanager.roadmanager.Lane, lane_link: pyroadmanager.roadmanager.LaneLink) → None
C++: roadmanager::Lane::AddLink(class roadmanager::LaneLink *) –> void
-
GetGlobalId(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetGlobalId() –> int
-
GetId(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetId() –> int
-
GetLaneBoundary(self: pyroadmanager.roadmanager.Lane) → pyroadmanager.roadmanager.LaneBoundaryOSI
C++: roadmanager::Lane::GetLaneBoundary() –> class roadmanager::LaneBoundaryOSI *
-
GetLaneBoundaryGlobalId(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetLaneBoundaryGlobalId() –> int
-
GetLaneRoadMarkByIdx(self: pyroadmanager.roadmanager.Lane, idx: int) → pyroadmanager.roadmanager.LaneRoadMark
C++: roadmanager::Lane::GetLaneRoadMarkByIdx(int) –> class roadmanager::LaneRoadMark *
-
GetLaneType(self: pyroadmanager.roadmanager.Lane) → roadmanager::Lane::LaneType
C++: roadmanager::Lane::GetLaneType() –> roadmanager::Lane::LaneType
-
GetLink(self: pyroadmanager.roadmanager.Lane, type: roadmanager::LinkType) → pyroadmanager.roadmanager.LaneLink
C++: roadmanager::Lane::GetLink(roadmanager::LinkType) –> class roadmanager::LaneLink *
-
GetNumberOfLaneWidths(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetNumberOfLaneWidths() –> int
-
GetNumberOfLinks(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetNumberOfLinks() –> int
-
GetNumberOfRoadMarks(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetNumberOfRoadMarks() –> int
-
GetOSIIntersectionId(self: pyroadmanager.roadmanager.Lane) → int
C++: roadmanager::Lane::GetOSIIntersectionId() –> int
-
GetOSIPoints(self: pyroadmanager.roadmanager.Lane) → pyroadmanager.roadmanager.OSIPoints
C++: roadmanager::Lane::GetOSIPoints() –> class roadmanager::OSIPoints *
-
GetOffsetFromRef(self: pyroadmanager.roadmanager.Lane) → float
C++: roadmanager::Lane::GetOffsetFromRef() –> double
-
GetRoadMarkInfoByS(self: pyroadmanager.roadmanager.Lane, track_id: int, lane_id: int, s: float) → pyroadmanager.roadmanager.RoadMarkInfo
C++: roadmanager::Lane::GetRoadMarkInfoByS(int, int, double) –> struct roadmanager::RoadMarkInfo
-
GetWidthByIndex(self: pyroadmanager.roadmanager.Lane, index: int) → pyroadmanager.roadmanager.LaneWidth
C++: roadmanager::Lane::GetWidthByIndex(int) –> class roadmanager::LaneWidth *
-
GetWidthByS(self: pyroadmanager.roadmanager.Lane, s: float) → pyroadmanager.roadmanager.LaneWidth
C++: roadmanager::Lane::GetWidthByS(double) –> class roadmanager::LaneWidth *
-
IsCenter(self: pyroadmanager.roadmanager.Lane) → bool
C++: roadmanager::Lane::IsCenter() –> bool
-
IsDriving(self: pyroadmanager.roadmanager.Lane) → bool
C++: roadmanager::Lane::IsDriving() –> bool
-
IsOSIIntersection(self: pyroadmanager.roadmanager.Lane) → bool
C++: roadmanager::Lane::IsOSIIntersection() –> bool
-
IsType(self: pyroadmanager.roadmanager.Lane, type: roadmanager::Lane::LaneType) → bool
C++: roadmanager::Lane::IsType(roadmanager::Lane::LaneType) –> bool
-
class LanePosition
Members:
LANE_POS_CENTER
LANE_POS_LEFT
LANE_POS_RIGHT
-
property name
-
Print(self: pyroadmanager.roadmanager.Lane) → None
C++: roadmanager::Lane::Print() –> void
-
SetGlobalId(self: pyroadmanager.roadmanager.Lane) → None
C++: roadmanager::Lane::SetGlobalId() –> void
-
SetLaneBoundary(self: pyroadmanager.roadmanager.Lane, lane_boundary: pyroadmanager.roadmanager.LaneBoundaryOSI) → None
C++: roadmanager::Lane::SetLaneBoundary(class roadmanager::LaneBoundaryOSI *) –> void
-
SetOSIIntersection(self: pyroadmanager.roadmanager.Lane, is_osi_intersection: int) → None
C++: roadmanager::Lane::SetOSIIntersection(int) –> void
-
SetOffsetFromRef(self: pyroadmanager.roadmanager.Lane, offset: float) → None
C++: roadmanager::Lane::SetOffsetFromRef(double) –> void
-
class pyroadmanager.roadmanager.LaneSection
-
AddLane(self: pyroadmanager.roadmanager.LaneSection, lane: pyroadmanager.roadmanager.Lane) → None
C++: roadmanager::LaneSection::AddLane(class roadmanager::Lane *) –> void
-
GetCenterOffset(self: pyroadmanager.roadmanager.LaneSection, s: float, lane_id: int) → float
Get lateral position of lane center, from road reference lane (lane id=0)
Example: If lane id 1 is 5 m wide and lane id 2 is 4 m wide, then
lane 1 center offset is 5/2 = 2.5 and lane 2 center offset is 5 + 4/2 = 7
distance along the road segment
lane specifier, starting from center -1, -2, … is on the right side, 1, 2… on the left
C++: roadmanager::LaneSection::GetCenterOffset(double, int) –> double
-
GetCenterOffsetHeading(self: pyroadmanager.roadmanager.LaneSection, s: float, lane_id: int) → float
C++: roadmanager::LaneSection::GetCenterOffsetHeading(double, int) –> double
-
GetClosestLaneIdx(*args, **kwargs)
Overloaded function.
GetClosestLaneIdx(self: pyroadmanager.roadmanager.LaneSection, s: float, t: float, offset: float, noZeroWidth: bool) -> int GetClosestLaneIdx(self: pyroadmanager.roadmanager.LaneSection, s: float, t: float, offset: float, noZeroWidth: bool, laneTypeMask: int) -> int
C++: roadmanager::LaneSection::GetClosestLaneIdx(double, double, double &, bool, int) –> int
-
GetConnectingLaneId(self: pyroadmanager.roadmanager.LaneSection, incoming_lane_id: int, link_type: roadmanager::LinkType) → int
C++: roadmanager::LaneSection::GetConnectingLaneId(int, roadmanager::LinkType) –> int
-
GetLaneById(self: pyroadmanager.roadmanager.LaneSection, id: int) → pyroadmanager.roadmanager.Lane
C++: roadmanager::LaneSection::GetLaneById(int) –> class roadmanager::Lane *
-
GetLaneByIdx(self: pyroadmanager.roadmanager.LaneSection, idx: int) → pyroadmanager.roadmanager.Lane
C++: roadmanager::LaneSection::GetLaneByIdx(int) –> class roadmanager::Lane *
-
GetLaneGlobalIdById(self: pyroadmanager.roadmanager.LaneSection, id: int) → int
C++: roadmanager::LaneSection::GetLaneGlobalIdById(int) –> int
-
GetLaneGlobalIdByIdx(self: pyroadmanager.roadmanager.LaneSection, idx: int) → int
C++: roadmanager::LaneSection::GetLaneGlobalIdByIdx(int) –> int
-
GetLaneIdByIdx(self: pyroadmanager.roadmanager.LaneSection, idx: int) → int
C++: roadmanager::LaneSection::GetLaneIdByIdx(int) –> int
-
GetLaneIdxById(self: pyroadmanager.roadmanager.LaneSection, id: int) → int
C++: roadmanager::LaneSection::GetLaneIdxById(int) –> int
-
GetLength(self: pyroadmanager.roadmanager.LaneSection) → float
C++: roadmanager::LaneSection::GetLength() –> double
-
GetNUmberOfLanesLeft(self: pyroadmanager.roadmanager.LaneSection) → int
C++: roadmanager::LaneSection::GetNUmberOfLanesLeft() –> int
-
GetNUmberOfLanesRight(self: pyroadmanager.roadmanager.LaneSection) → int
C++: roadmanager::LaneSection::GetNUmberOfLanesRight() –> int
-
GetNumberOfDrivingLanes(self: pyroadmanager.roadmanager.LaneSection) → int
C++: roadmanager::LaneSection::GetNumberOfDrivingLanes() –> int
-
GetNumberOfDrivingLanesSide(self: pyroadmanager.roadmanager.LaneSection, side: int) → int
C++: roadmanager::LaneSection::GetNumberOfDrivingLanesSide(int) –> int
-
GetNumberOfLanes(self: pyroadmanager.roadmanager.LaneSection) → int
C++: roadmanager::LaneSection::GetNumberOfLanes() –> int
-
GetOffsetBetweenLanes(self: pyroadmanager.roadmanager.LaneSection, lane_id1: int, lane_id2: int, s: float) → float
C++: roadmanager::LaneSection::GetOffsetBetweenLanes(int, int, double) –> double
-
GetOuterOffset(self: pyroadmanager.roadmanager.LaneSection, s: float, lane_id: int) → float
C++: roadmanager::LaneSection::GetOuterOffset(double, int) –> double
-
GetOuterOffsetHeading(self: pyroadmanager.roadmanager.LaneSection, s: float, lane_id: int) → float
C++: roadmanager::LaneSection::GetOuterOffsetHeading(double, int) –> double
-
GetS(self: pyroadmanager.roadmanager.LaneSection) → float
C++: roadmanager::LaneSection::GetS() –> double
-
GetWidth(self: pyroadmanager.roadmanager.LaneSection, s: float, lane_id: int) → float
C++: roadmanager::LaneSection::GetWidth(double, int) –> double
-
GetWidthBetweenLanes(self: pyroadmanager.roadmanager.LaneSection, lane_id1: int, lane_id2: int, s: float) → float
C++: roadmanager::LaneSection::GetWidthBetweenLanes(int, int, double) –> double
-
IsOSILaneById(self: pyroadmanager.roadmanager.LaneSection, id: int) → bool
C++: roadmanager::LaneSection::IsOSILaneById(int) –> bool
-
Print(self: pyroadmanager.roadmanager.LaneSection) → None
C++: roadmanager::LaneSection::Print() –> void
-
SetLength(self: pyroadmanager.roadmanager.LaneSection, length: float) → None
C++: roadmanager::LaneSection::SetLength(double) –> void
-
class pyroadmanager.roadmanager.RoadLink
-
GetContactPointType(self: pyroadmanager.roadmanager.RoadLink) → pyroadmanager.roadmanager.ContactPointType
C++: roadmanager::RoadLink::GetContactPointType() –> enum roadmanager::ContactPointType
-
GetElementId(self: pyroadmanager.roadmanager.RoadLink) → int
C++: roadmanager::RoadLink::GetElementId() –> int
-
GetElementType(self: pyroadmanager.roadmanager.RoadLink) → roadmanager::RoadLink::ElementType
C++: roadmanager::RoadLink::GetElementType() –> roadmanager::RoadLink::ElementType
-
GetType(self: pyroadmanager.roadmanager.RoadLink) → roadmanager::LinkType
C++: roadmanager::RoadLink::GetType() –> roadmanager::LinkType
-
Print(self: pyroadmanager.roadmanager.RoadLink) → None
C++: roadmanager::RoadLink::Print() –> void
-
class pyroadmanager.roadmanager.LaneInfo
-
class pyroadmanager.roadmanager.RoadObject
-
class Orientation
Members:
-
property name
-
assign(self: pyroadmanager.roadmanager.RoadObject, : pyroadmanager.roadmanager.RoadObject) → pyroadmanager.roadmanager.RoadObject
C++: roadmanager::RoadObject::operator=(const class roadmanager::RoadObject &) –> class roadmanager::RoadObject &
-
class pyroadmanager.roadmanager.Signal
-
GetHOffset(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetHOffset() –> double
-
GetHeight(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetHeight() –> double
-
GetId(self: pyroadmanager.roadmanager.Signal) → int
C++: roadmanager::Signal::GetId() –> int
-
GetLength(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetLength() –> double
-
GetOrientation(self: pyroadmanager.roadmanager.Signal) → pyroadmanager.roadmanager.RoadObject.Orientation
C++: roadmanager::Signal::GetOrientation() –> enum roadmanager::RoadObject::Orientation
-
GetPitch(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetPitch() –> double
-
GetRoll(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetRoll() –> double
-
GetS(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetS() –> double
-
GetT(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetT() –> double
-
GetType(self: pyroadmanager.roadmanager.Signal) → int
C++: roadmanager::Signal::GetType() –> int
-
GetValue(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetValue() –> double
-
GetWidth(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetWidth() –> double
-
GetZOffset(self: pyroadmanager.roadmanager.Signal) → float
C++: roadmanager::Signal::GetZOffset() –> double
-
IsDynamic(self: pyroadmanager.roadmanager.Signal) → bool
C++: roadmanager::Signal::IsDynamic() –> bool
-
SetLength(self: pyroadmanager.roadmanager.Signal, length: float) → None
C++: roadmanager::Signal::SetLength(double) –> void
-
class Type
Members:
TYPE_UNKNOWN
TYPE_OTHER
TYPE_DANGER_SPOT
TYPE_ZEBRA_CROSSING
TYPE_FLIGHT
TYPE_CATTLE
TYPE_HORSE_RIDERS
TYPE_AMPHIBIANS
TYPE_FALLING_ROCKS
TYPE_SNOW_OR_ICE
TYPE_LOOSE_GRAVEL
TYPE_WATERSIDE
TYPE_CLEARANCE
TYPE_MOVABLE_BRIDGE
TYPE_RIGHT_BEFORE_LEFT_NEXT_INTERSECTION
TYPE_TURN_LEFT
TYPE_TURN_RIGHT
TYPE_DOUBLE_TURN_LEFT
TYPE_DOUBLE_TURN_RIGHT
TYPE_HILL_DOWNWARDS
TYPE_HILL_UPWARDS
TYPE_UNEVEN_ROAD
TYPE_ROAD_SLIPPERY_WET_OR_DIRTY
TYPE_SIDE_WINDS
TYPE_ROAD_NARROWING
TYPE_ROAD_NARROWING_RIGHT
TYPE_ROAD_NARROWING_LEFT
TYPE_ROAD_WORKS
TYPE_TRAFFIC_QUEUES
TYPE_TWO_WAY_TRAFFIC
TYPE_ATTENTION_TRAFFIC_LIGHT
TYPE_PEDESTRIANS
TYPE_CHILDREN_CROSSING
TYPE_CYCLE_ROUTE
TYPE_DEER_CROSSING
TYPE_UNGATED_LEVEL_CROSSING
TYPE_LEVEL_CROSSING_MARKER
TYPE_RAILWAY_TRAFFIC_PRIORITY
TYPE_GIVE_WAY
TYPE_STOP
TYPE_PRIORITY_TO_OPPOSITE_DIRECTION
TYPE_PRIORITY_TO_OPPOSITE_DIRECTION_UPSIDE_DOWN
TYPE_PRESCRIBED_LEFT_TURN
TYPE_PRESCRIBED_RIGHT_TURN
TYPE_PRESCRIBED_STRAIGHT
TYPE_PRESCRIBED_RIGHT_WAY
TYPE_PRESCRIBED_LEFT_WAY
TYPE_PRESCRIBED_RIGHT_TURN_AND_STRAIGHT
TYPE_PRESCRIBED_LEFT_TURN_AND_STRAIGHT
TYPE_PRESCRIBED_LEFT_TURN_AND_RIGHT_TURN
TYPE_PRESCRIBED_LEFT_TURN_RIGHT_TURN_AND_STRAIGHT
TYPE_ROUNDABOUT
TYPE_ONEWAY_LEFT
TYPE_ONEWAY_RIGHT
TYPE_PASS_LEFT
TYPE_PASS_RIGHT
TYPE_SIDE_LANE_OPEN_FOR_TRAFFIC
TYPE_SIDE_LANE_CLOSED_FOR_TRAFFIC
TYPE_SIDE_LANE_CLOSING_FOR_TRAFFIC
TYPE_BUS_STOP
TYPE_TAXI_STAND
TYPE_BICYCLES_ONLY
TYPE_HORSE_RIDERS_ONLY
TYPE_PEDESTRIANS_ONLY
TYPE_BICYCLES_PEDESTRIANS_SHARED_ONLY
TYPE_BICYCLES_PEDESTRIANS_SEPARATED_LEFT_ONLY
TYPE_BICYCLES_PEDESTRIANS_SEPARATED_RIGHT_ONLY
TYPE_PEDESTRIAN_ZONE_BEGIN
TYPE_PEDESTRIAN_ZONE_END
TYPE_BICYCLE_ROAD_BEGIN
TYPE_BICYCLE_ROAD_END
TYPE_BUS_LANE
TYPE_BUS_LANE_BEGIN
TYPE_BUS_LANE_END
TYPE_ALL_PROHIBITED
TYPE_MOTORIZED_MULTITRACK_PROHIBITED
TYPE_TRUCKS_PROHIBITED
TYPE_BICYCLES_PROHIBITED
TYPE_MOTORCYCLES_PROHIBITED
TYPE_MOPEDS_PROHIBITED
TYPE_HORSE_RIDERS_PROHIBITED
TYPE_HORSE_CARRIAGES_PROHIBITED
TYPE_CATTLE_PROHIBITED
TYPE_BUSES_PROHIBITED
TYPE_CARS_PROHIBITED
TYPE_CARS_TRAILERS_PROHIBITED
TYPE_TRUCKS_TRAILERS_PROHIBITED
TYPE_TRACTORS_PROHIBITED
TYPE_PEDESTRIANS_PROHIBITED
TYPE_MOTOR_VEHICLES_PROHIBITED
TYPE_HAZARDOUS_GOODS_VEHICLES_PROHIBITED
TYPE_OVER_WEIGHT_VEHICLES_PROHIBITED
TYPE_VEHICLES_AXLE_OVER_WEIGHT_PROHIBITED
TYPE_VEHICLES_EXCESS_WIDTH_PROHIBITED
TYPE_VEHICLES_EXCESS_HEIGHT_PROHIBITED
TYPE_VEHICLES_EXCESS_LENGTH_PROHIBITED
TYPE_DO_NOT_ENTER
TYPE_SNOW_CHAINS_REQUIRED
TYPE_WATER_POLLUTANT_VEHICLES_PROHIBITED
TYPE_ENVIRONMENTAL_ZONE_BEGIN
TYPE_ENVIRONMENTAL_ZONE_END
TYPE_NO_U_TURN_LEFT
TYPE_NO_U_TURN_RIGHT
TYPE_PRESCRIBED_U_TURN_LEFT
TYPE_PRESCRIBED_U_TURN_RIGHT
TYPE_MINIMUM_DISTANCE_FOR_TRUCKS
TYPE_SPEED_LIMIT_BEGIN
TYPE_SPEED_LIMIT_ZONE_BEGIN
TYPE_SPEED_LIMIT_ZONE_END
TYPE_MINIMUM_SPEED_BEGIN
TYPE_OVERTAKING_BAN_BEGIN
TYPE_OVERTAKING_BAN_FOR_TRUCKS_BEGIN
TYPE_SPEED_LIMIT_END
TYPE_MINIMUM_SPEED_END
TYPE_OVERTAKING_BAN_END
TYPE_OVERTAKING_BAN_FOR_TRUCKS_END
TYPE_ALL_RESTRICTIONS_END
TYPE_NO_STOPPING
TYPE_NO_PARKING
TYPE_NO_PARKING_ZONE_BEGIN
TYPE_NO_PARKING_ZONE_END
TYPE_RIGHT_OF_WAY_NEXT_INTERSECTION
TYPE_RIGHT_OF_WAY_BEGIN
TYPE_RIGHT_OF_WAY_END
TYPE_PRIORITY_OVER_OPPOSITE_DIRECTION
TYPE_PRIORITY_OVER_OPPOSITE_DIRECTION_UPSIDE_DOWN
TYPE_TOWN_BEGIN
TYPE_TOWN_END
TYPE_CAR_PARKING
TYPE_CAR_PARKING_ZONE_BEGIN
TYPE_CAR_PARKING_ZONE_END
TYPE_SIDEWALK_HALF_PARKING_LEFT
TYPE_SIDEWALK_HALF_PARKING_RIGHT
TYPE_SIDEWALK_PARKING_LEFT
TYPE_SIDEWALK_PARKING_RIGHT
TYPE_SIDEWALK_PERPENDICULAR_HALF_PARKING_LEFT
TYPE_SIDEWALK_PERPENDICULAR_HALF_PARKING_RIGHT
TYPE_SIDEWALK_PERPENDICULAR_PARKING_LEFT
TYPE_SIDEWALK_PERPENDICULAR_PARKING_RIGHT
TYPE_LIVING_STREET_BEGIN
TYPE_LIVING_STREET_END
TYPE_TUNNEL
TYPE_EMERGENCY_STOPPING_LEFT
TYPE_EMERGENCY_STOPPING_RIGHT
TYPE_HIGHWAY_BEGIN
TYPE_HIGHWAY_END
TYPE_EXPRESSWAY_BEGIN
TYPE_EXPRESSWAY_END
TYPE_NAMED_HIGHWAY_EXIT
TYPE_NAMED_EXPRESSWAY_EXIT
TYPE_NAMED_ROAD_EXIT
TYPE_HIGHWAY_EXIT
TYPE_EXPRESSWAY_EXIT
TYPE_ONEWAY_STREET
TYPE_CROSSING_GUARDS
TYPE_DEADEND
TYPE_DEADEND_EXCLUDING_DESIGNATED_ACTORS
TYPE_FIRST_AID_STATION
TYPE_POLICE_STATION
TYPE_TELEPHONE
TYPE_FILLING_STATION
TYPE_HOTEL
TYPE_INN
TYPE_KIOSK
TYPE_TOILET
TYPE_CHAPEL
TYPE_TOURIST_INFO
TYPE_REPAIR_SERVICE
TYPE_PEDESTRIAN_UNDERPASS
TYPE_PEDESTRIAN_BRIDGE
TYPE_CAMPER_PLACE
TYPE_ADVISORY_SPEED_LIMIT_BEGIN
TYPE_ADVISORY_SPEED_LIMIT_END
TYPE_PLACE_NAME
TYPE_TOURIST_ATTRACTION
TYPE_TOURIST_ROUTE
TYPE_TOURIST_AREA
TYPE_SHOULDER_NOT_PASSABLE_MOTOR_VEHICLES
TYPE_SHOULDER_UNSAFE_TRUCKS_TRACTORS
TYPE_TOLL_BEGIN
TYPE_TOLL_END
TYPE_TOLL_ROAD
TYPE_CUSTOMS
TYPE_INTERNATIONAL_BORDER_INFO
TYPE_STREETLIGHT_RED_BAND
TYPE_FEDERAL_HIGHWAY_ROUTE_NUMBER
TYPE_HIGHWAY_ROUTE_NUMBER
TYPE_HIGHWAY_INTERCHANGE_NUMBER
TYPE_EUROPEAN_ROUTE_NUMBER
TYPE_FEDERAL_HIGHWAY_DIRECTION_LEFT
TYPE_FEDERAL_HIGHWAY_DIRECTION_RIGHT
TYPE_PRIMARY_ROAD_DIRECTION_LEFT
TYPE_PRIMARY_ROAD_DIRECTION_RIGHT
TYPE_SECONDARY_ROAD_DIRECTION_LEFT
TYPE_SECONDARY_ROAD_DIRECTION_RIGHT
TYPE_DIRECTION_DESIGNATED_ACTORS_LEFT
TYPE_DIRECTION_DESIGNATED_ACTORS_RIGHT
TYPE_ROUTING_DESIGNATED_ACTORS
TYPE_DIRECTION_TO_HIGHWAY_LEFT
TYPE_DIRECTION_TO_HIGHWAY_RIGHT
TYPE_DIRECTION_TO_LOCAL_DESTINATION_LEFT
TYPE_DIRECTION_TO_LOCAL_DESTINATION_RIGHT
TYPE_CONSOLIDATED_DIRECTIONS
TYPE_STREET_NAME
TYPE_DIRECTION_PREANNOUNCEMENT
TYPE_DIRECTION_PREANNOUNCEMENT_LANE_CONFIG
TYPE_DIRECTION_PREANNOUNCEMENT_HIGHWAY_ENTRIES
TYPE_HIGHWAY_ANNOUNCEMENT
TYPE_OTHER_ROAD_ANNOUNCEMENT
TYPE_HIGHWAY_ANNOUNCEMENT_TRUCK_STOP
TYPE_HIGHWAY_PREANNOUNCEMENT_DIRECTIONS
TYPE_POLE_EXIT
TYPE_HIGHWAY_DISTANCE_BOARD
TYPE_DETOUR_LEFT
TYPE_DETOUR_RIGHT
TYPE_NUMBERED_DETOUR
TYPE_DETOUR_BEGIN
TYPE_DETOUR_END
TYPE_DETOUR_ROUTING_BOARD
TYPE_OPTIONAL_DETOUR
TYPE_OPTIONAL_DETOUR_ROUTING
TYPE_ROUTE_RECOMMENDATION
TYPE_ROUTE_RECOMMENDATION_END
TYPE_ANNOUNCE_LANE_TRANSITION_LEFT
TYPE_ANNOUNCE_LANE_TRANSITION_RIGHT
TYPE_ANNOUNCE_RIGHT_LANE_END
TYPE_ANNOUNCE_LEFT_LANE_END
TYPE_ANNOUNCE_RIGHT_LANE_BEGIN
TYPE_ANNOUNCE_LEFT_LANE_BEGIN
TYPE_ANNOUNCE_LANE_CONSOLIDATION
TYPE_DETOUR_CITY_BLOCK
TYPE_GATE
TYPE_POLE_WARNING
TYPE_TRAFFIC_CONE
TYPE_MOBILE_LANE_CLOSURE
TYPE_REFLECTOR_POST
TYPE_DIRECTIONAL_BOARD_WARNING
TYPE_GUIDING_PLATE
TYPE_GUIDING_PLATE_WEDGES
TYPE_PARKING_HAZARD
TYPE_TRAFFIC_LIGHT_GREEN_ARROW
TrafficSign_MainSign_Classification_Type_INT_MIN_SENTINEL_DO_NOT_USE_
TrafficSign_MainSign_Classification_Type_INT_MAX_SENTINEL_DO_NOT_USE_
-
property name
-
class pyroadmanager.roadmanager.OutlineCorner
-
GetHeight(self: pyroadmanager.roadmanager.OutlineCorner) → float
C++: roadmanager::OutlineCorner::GetHeight() –> double
-
GetPos(self: pyroadmanager.roadmanager.OutlineCorner, x: float, y: float, z: float) → None
C++: roadmanager::OutlineCorner::GetPos(double &, double &, double &) –> void
-
assign(self: pyroadmanager.roadmanager.OutlineCorner, : pyroadmanager.roadmanager.OutlineCorner) → pyroadmanager.roadmanager.OutlineCorner
C++: roadmanager::OutlineCorner::operator=(const class roadmanager::OutlineCorner &) –> class roadmanager::OutlineCorner &
-
class pyroadmanager.roadmanager.OutlineCornerRoad
-
GetHeight(self: pyroadmanager.roadmanager.OutlineCornerRoad) → float
C++: roadmanager::OutlineCornerRoad::GetHeight() –> double
-
GetPos(self: pyroadmanager.roadmanager.OutlineCornerRoad, x: float, y: float, z: float) → None
C++: roadmanager::OutlineCornerRoad::GetPos(double &, double &, double &) –> void
-
assign(self: pyroadmanager.roadmanager.OutlineCornerRoad, : pyroadmanager.roadmanager.OutlineCornerRoad) → pyroadmanager.roadmanager.OutlineCornerRoad
C++: roadmanager::OutlineCornerRoad::operator=(const class roadmanager::OutlineCornerRoad &) –> class roadmanager::OutlineCornerRoad &
-
class pyroadmanager.roadmanager.OutlineCornerLocal
-
GetHeight(self: pyroadmanager.roadmanager.OutlineCornerLocal) → float
C++: roadmanager::OutlineCornerLocal::GetHeight() –> double
-
GetPos(self: pyroadmanager.roadmanager.OutlineCornerLocal, x: float, y: float, z: float) → None
C++: roadmanager::OutlineCornerLocal::GetPos(double &, double &, double &) –> void
-
assign(self: pyroadmanager.roadmanager.OutlineCornerLocal, : pyroadmanager.roadmanager.OutlineCornerLocal) → pyroadmanager.roadmanager.OutlineCornerLocal
C++: roadmanager::OutlineCornerLocal::operator=(const class roadmanager::OutlineCornerLocal &) –> class roadmanager::OutlineCornerLocal &
-
class pyroadmanager.roadmanager.Outline
-
AddCorner(self: pyroadmanager.roadmanager.Outline, outlineCorner: pyroadmanager.roadmanager.OutlineCorner) → None
C++: roadmanager::Outline::AddCorner(class roadmanager::OutlineCorner *) –> void
-
class pyroadmanager.roadmanager.Repeat
-
GetDistance(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetDistance() –> double
-
GetHeightEnd(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetHeightEnd() –> double
-
GetHeightStart(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetHeightStart() –> double
-
GetLength(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetLength() –> double
-
GetLengthEnd(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetLengthEnd() –> double
-
GetLengthStart(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetLengthStart() –> double
-
GetRadiusEnd(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetRadiusEnd() –> double
-
GetRadiusStart(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetRadiusStart() –> double
-
GetS(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetS() –> double
-
GetTEnd(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetTEnd() –> double
-
GetTStart(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetTStart() –> double
-
GetWidthEnd(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetWidthEnd() –> double
-
GetWidthStart(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetWidthStart() –> double
-
GetZOffsetEnd(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetZOffsetEnd() –> double
-
GetZOffsetStart(self: pyroadmanager.roadmanager.Repeat) → float
C++: roadmanager::Repeat::GetZOffsetStart() –> double
-
SeHeightEnd(self: pyroadmanager.roadmanager.Repeat, heightStart: float) → None
C++: roadmanager::Repeat::SeHeightEnd(double) –> void
-
SetHeightStart(self: pyroadmanager.roadmanager.Repeat, heightStart: float) → None
C++: roadmanager::Repeat::SetHeightStart(double) –> void
-
SetLengthEnd(self: pyroadmanager.roadmanager.Repeat, lengthEnd: float) → None
C++: roadmanager::Repeat::SetLengthEnd(double) –> void
-
SetLengthStart(self: pyroadmanager.roadmanager.Repeat, lengthStart: float) → None
C++: roadmanager::Repeat::SetLengthStart(double) –> void
-
SetWidthEnd(self: pyroadmanager.roadmanager.Repeat, widthEnd: float) → None
C++: roadmanager::Repeat::SetWidthEnd(double) –> void
-
SetWidthStart(self: pyroadmanager.roadmanager.Repeat, widthStart: float) → None
C++: roadmanager::Repeat::SetWidthStart(double) –> void
-
class pyroadmanager.roadmanager.RMObject
-
AddOutline(self: pyroadmanager.roadmanager.RMObject, outline: pyroadmanager.roadmanager.Outline) → None
C++: roadmanager::RMObject::AddOutline(class roadmanager::Outline *) –> void
-
GetHOffset(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetHOffset() –> double
-
GetHeight(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetHeight() –> double
-
GetId(self: pyroadmanager.roadmanager.RMObject) → int
C++: roadmanager::RMObject::GetId() –> int
-
GetLength(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetLength() –> double
-
GetNumberOfOutlines(self: pyroadmanager.roadmanager.RMObject) → int
C++: roadmanager::RMObject::GetNumberOfOutlines() –> int
-
GetOrientation(self: pyroadmanager.roadmanager.RMObject) → pyroadmanager.roadmanager.RoadObject.Orientation
C++: roadmanager::RMObject::GetOrientation() –> enum roadmanager::RoadObject::Orientation
-
GetOutline(self: pyroadmanager.roadmanager.RMObject, i: int) → pyroadmanager.roadmanager.Outline
C++: roadmanager::RMObject::GetOutline(int) –> class roadmanager::Outline *
-
GetPitch(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetPitch() –> double
-
GetRepeat(self: pyroadmanager.roadmanager.RMObject) → pyroadmanager.roadmanager.Repeat
C++: roadmanager::RMObject::GetRepeat() –> class roadmanager::Repeat *
-
GetRoll(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetRoll() –> double
-
GetS(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetS() –> double
-
GetT(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetT() –> double
-
GetWidth(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetWidth() –> double
-
GetZOffset(self: pyroadmanager.roadmanager.RMObject) → float
C++: roadmanager::RMObject::GetZOffset() –> double
-
SetRepeat(self: pyroadmanager.roadmanager.RMObject, repeat: pyroadmanager.roadmanager.Repeat) → None
C++: roadmanager::RMObject::SetRepeat(class roadmanager::Repeat *) –> void
-
class pyroadmanager.roadmanager.Road
-
AddArc(self: pyroadmanager.roadmanager.Road, arc: pyroadmanager.roadmanager.Arc) → None
C++: roadmanager::Road::AddArc(class roadmanager::Arc *) –> void
-
AddElevation(self: pyroadmanager.roadmanager.Road, elevation: pyroadmanager.roadmanager.Elevation) → None
C++: roadmanager::Road::AddElevation(class roadmanager::Elevation *) –> void
-
AddLaneOffset(self: pyroadmanager.roadmanager.Road, lane_offset: pyroadmanager.roadmanager.LaneOffset) → None
C++: roadmanager::Road::AddLaneOffset(class roadmanager::LaneOffset *) –> void
-
AddLaneSection(self: pyroadmanager.roadmanager.Road, lane_section: pyroadmanager.roadmanager.LaneSection) → None
C++: roadmanager::Road::AddLaneSection(class roadmanager::LaneSection *) –> void
-
AddLine(self: pyroadmanager.roadmanager.Road, line: pyroadmanager.roadmanager.Line) → None
C++: roadmanager::Road::AddLine(class roadmanager::Line *) –> void
-
AddLink(self: pyroadmanager.roadmanager.Road, link: pyroadmanager.roadmanager.RoadLink) → None
C++: roadmanager::Road::AddLink(class roadmanager::RoadLink *) –> void
-
AddObject(self: pyroadmanager.roadmanager.Road, object: pyroadmanager.roadmanager.RMObject) → None
C++: roadmanager::Road::AddObject(class roadmanager::RMObject *) –> void
-
AddParamPoly3(self: pyroadmanager.roadmanager.Road, param_poly3: pyroadmanager.roadmanager.ParamPoly3) → None
C++: roadmanager::Road::AddParamPoly3(class roadmanager::ParamPoly3 *) –> void
-
AddPoly3(self: pyroadmanager.roadmanager.Road, poly3: pyroadmanager.roadmanager.Poly3) → None
C++: roadmanager::Road::AddPoly3(class roadmanager::Poly3 *) –> void
-
AddSignal(self: pyroadmanager.roadmanager.Road, signal: pyroadmanager.roadmanager.Signal) → None
C++: roadmanager::Road::AddSignal(class roadmanager::Signal *) –> void
-
AddSpiral(self: pyroadmanager.roadmanager.Road, spiral: pyroadmanager.roadmanager.Spiral) → None
C++: roadmanager::Road::AddSpiral(class roadmanager::Spiral *) –> void
-
AddSuperElevation(self: pyroadmanager.roadmanager.Road, super_elevation: pyroadmanager.roadmanager.Elevation) → None
C++: roadmanager::Road::AddSuperElevation(class roadmanager::Elevation *) –> void
-
GetCenterOffset(self: pyroadmanager.roadmanager.Road, s: float, lane_id: int) → float
Get lateral position of lane center, from road reference lane (lane id=0)
Example: If lane id 1 is 5 m wide and lane id 2 is 4 m wide, then
lane 1 center offset is 5/2 = 2.5 and lane 2 center offset is 5 + 4/2 = 7
distance along the road segment
lane specifier, starting from center -1, -2, … is on the right side, 1, 2… on the left
C++: roadmanager::Road::GetCenterOffset(double, int) –> double
-
GetConnectingLaneId(self: pyroadmanager.roadmanager.Road, road_link: pyroadmanager.roadmanager.RoadLink, fromLaneId: int, connectingRoadId: int) → int
C++: roadmanager::Road::GetConnectingLaneId(class roadmanager::RoadLink *, int, int) –> int
-
GetDrivingLaneById(self: pyroadmanager.roadmanager.Road, s: float, idx: int) → pyroadmanager.roadmanager.Lane
C++: roadmanager::Road::GetDrivingLaneById(double, int) –> class roadmanager::Lane *
-
GetDrivingLaneByIdx(self: pyroadmanager.roadmanager.Road, s: float, idx: int) → pyroadmanager.roadmanager.Lane
C++: roadmanager::Road::GetDrivingLaneByIdx(double, int) –> class roadmanager::Lane *
-
GetElevation(self: pyroadmanager.roadmanager.Road, idx: int) → pyroadmanager.roadmanager.Elevation
C++: roadmanager::Road::GetElevation(int) –> class roadmanager::Elevation *
-
GetGeometry(self: pyroadmanager.roadmanager.Road, idx: int) → pyroadmanager.roadmanager.Geometry
C++: roadmanager::Road::GetGeometry(int) –> class roadmanager::Geometry *
-
GetId(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetId() –> int
-
GetJunction(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetJunction() const –> int
-
GetLaneInfoByS(*args, **kwargs)
Overloaded function.
GetLaneInfoByS(self: pyroadmanager.roadmanager.Road, s: float, start_lane_link_idx: int, start_lane_id: int) -> pyroadmanager.roadmanager.LaneInfo GetLaneInfoByS(self: pyroadmanager.roadmanager.Road, s: float, start_lane_link_idx: int, start_lane_id: int, laneTypeMask: int) -> pyroadmanager.roadmanager.LaneInfo
C++: roadmanager::Road::GetLaneInfoByS(double, int, int, int) –> struct roadmanager::LaneInfo
-
GetLaneOffset(self: pyroadmanager.roadmanager.Road, s: float) → float
C++: roadmanager::Road::GetLaneOffset(double) –> double
-
GetLaneOffsetPrim(self: pyroadmanager.roadmanager.Road, s: float) → float
C++: roadmanager::Road::GetLaneOffsetPrim(double) –> double
-
GetLaneSectionByIdx(self: pyroadmanager.roadmanager.Road, idx: int) → pyroadmanager.roadmanager.LaneSection
Retrieve the lanesection specified by vector element index (idx)
useful for iterating over all available lane sections, e.g:
for (int i = 0; i < road->GetNumberOfLaneSections(); i++)
{
int n_lanes = road->GetLaneSectionByIdx(i)->GetNumberOfLanes();
…
index into the vector of lane sections
C++: roadmanager::Road::GetLaneSectionByIdx(int) –> class roadmanager::LaneSection *
-
GetLaneSectionByS(*args, **kwargs)
Overloaded function.
GetLaneSectionByS(self: pyroadmanager.roadmanager.Road, s: float) -> pyroadmanager.roadmanager.LaneSection GetLaneSectionByS(self: pyroadmanager.roadmanager.Road, s: float, start_at: int) -> pyroadmanager.roadmanager.LaneSection
Retrieve the lanesection at specified s-value
distance along the road segment
C++: roadmanager::Road::GetLaneSectionByS(double, int) –> class roadmanager::LaneSection *
-
GetLaneSectionIdxByS(*args, **kwargs)
Overloaded function.
GetLaneSectionIdxByS(self: pyroadmanager.roadmanager.Road, s: float) -> int GetLaneSectionIdxByS(self: pyroadmanager.roadmanager.Road, s: float, start_at: int) -> int
Retrieve the lanesection index at specified s-value
distance along the road segment
C++: roadmanager::Road::GetLaneSectionIdxByS(double, int) –> int
-
GetLaneWidthByS(self: pyroadmanager.roadmanager.Road, s: float, lane_id: int) → float
C++: roadmanager::Road::GetLaneWidthByS(double, int) –> double
-
GetLength(self: pyroadmanager.roadmanager.Road) → float
C++: roadmanager::Road::GetLength() const –> double
-
GetLink(self: pyroadmanager.roadmanager.Road, type: roadmanager::LinkType) → pyroadmanager.roadmanager.RoadLink
C++: roadmanager::Road::GetLink(roadmanager::LinkType) –> class roadmanager::RoadLink *
-
GetNumberOfDrivingLanes(self: pyroadmanager.roadmanager.Road, s: float) → int
C++: roadmanager::Road::GetNumberOfDrivingLanes(double) –> int
-
GetNumberOfDrivingLanesSide(self: pyroadmanager.roadmanager.Road, s: float, side: int) → int
C++: roadmanager::Road::GetNumberOfDrivingLanesSide(double, int) –> int
-
GetNumberOfElevations(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfElevations() –> int
-
GetNumberOfGeometries(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfGeometries() –> int
-
GetNumberOfLaneSections(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfLaneSections() –> int
-
GetNumberOfLanes(self: pyroadmanager.roadmanager.Road, s: float) → int
C++: roadmanager::Road::GetNumberOfLanes(double) –> int
-
GetNumberOfObjects(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfObjects() –> int
-
GetNumberOfRoadTypes(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfRoadTypes() const –> int
-
GetNumberOfSignals(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfSignals() –> int
-
GetNumberOfSuperElevations(self: pyroadmanager.roadmanager.Road) → int
C++: roadmanager::Road::GetNumberOfSuperElevations() –> int
-
GetObject(self: pyroadmanager.roadmanager.Road, idx: int) → pyroadmanager.roadmanager.RMObject
C++: roadmanager::Road::GetObject(int) –> class roadmanager::RMObject *
-
GetRule(self: pyroadmanager.roadmanager.Road) → pyroadmanager.roadmanager.Road.RoadRule
C++: roadmanager::Road::GetRule() –> enum roadmanager::Road::RoadRule
-
GetSignal(self: pyroadmanager.roadmanager.Road, idx: int) → pyroadmanager.roadmanager.Signal
C++: roadmanager::Road::GetSignal(int) –> class roadmanager::Signal *
-
GetSpeedByS(self: pyroadmanager.roadmanager.Road, s: float) → float
C++: roadmanager::Road::GetSpeedByS(double) –> double
-
GetSuperElevation(self: pyroadmanager.roadmanager.Road, idx: int) → pyroadmanager.roadmanager.Elevation
C++: roadmanager::Road::GetSuperElevation(int) –> class roadmanager::Elevation *
-
GetWidth(*args, **kwargs)
Overloaded function.
GetWidth(self: pyroadmanager.roadmanager.Road, s: float, side: int) -> float GetWidth(self: pyroadmanager.roadmanager.Road, s: float, side: int, laneTypeMask: int) -> float
- <summary>Get width of road</summary>
<param name=”s”>Longitudinal position/distance along the road</param>
<param name=”side”>Side of the road: -1=right, 1=left, 0=both</param>
<param name=”laneTypeMask”>Bitmask specifying what lane types to consider - see Lane::LaneType</param>
<returns>Width (m)</returns>
C++: roadmanager::Road::GetWidth(double, int, int) –> double
-
GetZAndPitchByS(self: pyroadmanager.roadmanager.Road, s: float, z: float, pitch: float, index: int) → bool
C++: roadmanager::Road::GetZAndPitchByS(double, double *, double *, int *) –> bool
-
Print(self: pyroadmanager.roadmanager.Road) → None
C++: roadmanager::Road::Print() –> void
-
class RoadRule
Members:
RIGHT_HAND_TRAFFIC
LEFT_HAND_TRAFFIC
ROAD_RULE_UNDEFINED
-
property name
-
class RoadType
Members:
ROADTYPE_UNKNOWN
ROADTYPE_RURAL
ROADTYPE_MOTORWAY
ROADTYPE_TOWN
ROADTYPE_LOWSPEED
ROADTYPE_PEDESTRIAN
ROADTYPE_BICYCLE
-
property name
-
SetId(self: pyroadmanager.roadmanager.Road, id: int) → None
C++: roadmanager::Road::SetId(int) –> void
-
SetJunction(self: pyroadmanager.roadmanager.Road, junction: int) → None
C++: roadmanager::Road::SetJunction(int) –> void
-
SetLength(self: pyroadmanager.roadmanager.Road, length: float) → None
C++: roadmanager::Road::SetLength(double) –> void
-
UpdateZAndRollBySAndT(self: pyroadmanager.roadmanager.Road, s: float, t: float, z: float, roll: float, index: int) → bool
C++: roadmanager::Road::UpdateZAndRollBySAndT(double, double, double *, double *, int *) –> bool
-
class pyroadmanager.roadmanager.LaneRoadLaneConnection
-
GetConnectingRoadId(self: pyroadmanager.roadmanager.LaneRoadLaneConnection) → int
C++: roadmanager::LaneRoadLaneConnection::GetConnectingRoadId() –> int
-
GetConnectinglaneId(self: pyroadmanager.roadmanager.LaneRoadLaneConnection) → int
C++: roadmanager::LaneRoadLaneConnection::GetConnectinglaneId() –> int
-
GetLaneId(self: pyroadmanager.roadmanager.LaneRoadLaneConnection) → int
C++: roadmanager::LaneRoadLaneConnection::GetLaneId() –> int
-
SetConnectingLane(self: pyroadmanager.roadmanager.LaneRoadLaneConnection, id: int) → None
C++: roadmanager::LaneRoadLaneConnection::SetConnectingLane(int) –> void
-
SetConnectingRoad(self: pyroadmanager.roadmanager.LaneRoadLaneConnection, id: int) → None
C++: roadmanager::LaneRoadLaneConnection::SetConnectingRoad(int) –> void
-
SetLane(self: pyroadmanager.roadmanager.LaneRoadLaneConnection, id: int) → None
C++: roadmanager::LaneRoadLaneConnection::SetLane(int) –> void
-
class pyroadmanager.roadmanager.JunctionLaneLink
-
Print(self: pyroadmanager.roadmanager.JunctionLaneLink) → None
C++: roadmanager::JunctionLaneLink::Print() –> void
-
class pyroadmanager.roadmanager.Connection
-
AddJunctionLaneLink(self: pyroadmanager.roadmanager.Connection, from: int, to: int) → None
C++: roadmanager::Connection::AddJunctionLaneLink(int, int) –> void
-
GetConnectingLaneId(self: pyroadmanager.roadmanager.Connection, incoming_lane_id: int) → int
C++: roadmanager::Connection::GetConnectingLaneId(int) –> int
-
GetConnectingRoad(self: pyroadmanager.roadmanager.Connection) → pyroadmanager.roadmanager.Road
C++: roadmanager::Connection::GetConnectingRoad() –> class roadmanager::Road *
-
GetContactPoint(self: pyroadmanager.roadmanager.Connection) → pyroadmanager.roadmanager.ContactPointType
C++: roadmanager::Connection::GetContactPoint() –> enum roadmanager::ContactPointType
-
GetIncomingRoad(self: pyroadmanager.roadmanager.Connection) → pyroadmanager.roadmanager.Road
C++: roadmanager::Connection::GetIncomingRoad() –> class roadmanager::Road *
-
GetLaneLink(self: pyroadmanager.roadmanager.Connection, idx: int) → pyroadmanager.roadmanager.JunctionLaneLink
C++: roadmanager::Connection::GetLaneLink(int) –> class roadmanager::JunctionLaneLink *
-
GetNumberOfLaneLinks(self: pyroadmanager.roadmanager.Connection) → int
C++: roadmanager::Connection::GetNumberOfLaneLinks() –> int
-
Print(self: pyroadmanager.roadmanager.Connection) → None
C++: roadmanager::Connection::Print() –> void
-
class pyroadmanager.roadmanager.Controller
-
GetId(self: pyroadmanager.roadmanager.Controller) → int
C++: roadmanager::Controller::GetId() –> int
-
GetNumberOfControls(self: pyroadmanager.roadmanager.Controller) → int
C++: roadmanager::Controller::GetNumberOfControls() –> int
-
GetSequence(self: pyroadmanager.roadmanager.Controller) → int
C++: roadmanager::Controller::GetSequence() –> int
-
assign(self: pyroadmanager.roadmanager.Controller, : pyroadmanager.roadmanager.Controller) → pyroadmanager.roadmanager.Controller
C++: roadmanager::Controller::operator=(const class roadmanager::Controller &) –> class roadmanager::Controller &
-
class pyroadmanager.roadmanager.Junction
-
AddConnection(self: pyroadmanager.roadmanager.Junction, connection: pyroadmanager.roadmanager.Connection) → None
C++: roadmanager::Junction::AddConnection(class roadmanager::Connection *) –> void
-
GetConnectingRoadIdFromIncomingRoadId(self: pyroadmanager.roadmanager.Junction, incomingRoadId: int, index: int) → int
C++: roadmanager::Junction::GetConnectingRoadIdFromIncomingRoadId(int, int) –> int
-
GetConnectionByIdx(self: pyroadmanager.roadmanager.Junction, idx: int) → pyroadmanager.roadmanager.Connection
C++: roadmanager::Junction::GetConnectionByIdx(int) –> class roadmanager::Connection *
-
GetGlobalId(self: pyroadmanager.roadmanager.Junction) → int
C++: roadmanager::Junction::GetGlobalId() –> int
-
GetId(self: pyroadmanager.roadmanager.Junction) → int
C++: roadmanager::Junction::GetId() –> int
-
GetNoConnectionsFromRoadId(self: pyroadmanager.roadmanager.Junction, incomingRoadId: int) → int
C++: roadmanager::Junction::GetNoConnectionsFromRoadId(int) –> int
-
GetNumberOfConnections(self: pyroadmanager.roadmanager.Junction) → int
C++: roadmanager::Junction::GetNumberOfConnections() –> int
-
GetNumberOfControllers(self: pyroadmanager.roadmanager.Junction) → int
C++: roadmanager::Junction::GetNumberOfControllers() –> int
-
GetNumberOfRoadConnections(self: pyroadmanager.roadmanager.Junction, roadId: int, laneId: int) → int
C++: roadmanager::Junction::GetNumberOfRoadConnections(int, int) –> int
-
GetRoadConnectionByIdx(*args, **kwargs)
Overloaded function.
GetRoadConnectionByIdx(self: pyroadmanager.roadmanager.Junction, roadId: int, laneId: int, idx: int) -> pyroadmanager.roadmanager.LaneRoadLaneConnection GetRoadConnectionByIdx(self: pyroadmanager.roadmanager.Junction, roadId: int, laneId: int, idx: int, laneTypeMask: int) -> pyroadmanager.roadmanager.LaneRoadLaneConnection
C++: roadmanager::Junction::GetRoadConnectionByIdx(int, int, int, int) –> class roadmanager::LaneRoadLaneConnection
-
IsOsiIntersection(self: pyroadmanager.roadmanager.Junction) → bool
C++: roadmanager::Junction::IsOsiIntersection() –> bool
-
Print(self: pyroadmanager.roadmanager.Junction) → None
C++: roadmanager::Junction::Print() –> void
-
SetGlobalId(self: pyroadmanager.roadmanager.Junction) → None
C++: roadmanager::Junction::SetGlobalId() –> void
-
class pyroadmanager.roadmanager.OpenDrive
-
AddController(self: pyroadmanager.roadmanager.OpenDrive, controller: pyroadmanager.roadmanager.Controller) → None
C++: roadmanager::OpenDrive::AddController(class roadmanager::Controller) –> void
-
CheckConnectedRoad(self: pyroadmanager.roadmanager.OpenDrive, road: pyroadmanager.roadmanager.Road, link: pyroadmanager.roadmanager.RoadLink, expected_contact_point_type: pyroadmanager.roadmanager.ContactPointType, link2: pyroadmanager.roadmanager.RoadLink) → int
C++: roadmanager::OpenDrive::CheckConnectedRoad(class roadmanager::Road *, class roadmanager::RoadLink *, enum roadmanager::ContactPointType, class roadmanager::RoadLink *) –> int
-
CheckConnections(self: pyroadmanager.roadmanager.OpenDrive) → int
Add any missing connections so that road connectivity is two-ways
Look at all road connections, and make sure they are defined both ways
index into the vector of roads
number of added connections
C++: roadmanager::OpenDrive::CheckConnections() –> int
-
CheckJunctionConnection(self: pyroadmanager.roadmanager.OpenDrive, junction: pyroadmanager.roadmanager.Junction, connection: pyroadmanager.roadmanager.Connection) → int
C++: roadmanager::OpenDrive::CheckJunctionConnection(class roadmanager::Junction *, class roadmanager::Connection *) –> int
-
CheckLink(self: pyroadmanager.roadmanager.OpenDrive, road: pyroadmanager.roadmanager.Road, link: pyroadmanager.roadmanager.RoadLink, expected_contact_point_type: pyroadmanager.roadmanager.ContactPointType) → int
C++: roadmanager::OpenDrive::CheckLink(class roadmanager::Road *, class roadmanager::RoadLink *, enum roadmanager::ContactPointType) –> int
-
GetControllerById(self: pyroadmanager.roadmanager.OpenDrive, id: int) → pyroadmanager.roadmanager.Controller
C++: roadmanager::OpenDrive::GetControllerById(int) –> class roadmanager::Controller *
-
GetControllerByIdx(self: pyroadmanager.roadmanager.OpenDrive, index: int) → pyroadmanager.roadmanager.Controller
C++: roadmanager::OpenDrive::GetControllerByIdx(int) –> class roadmanager::Controller *
-
GetGeometryByIdx(self: pyroadmanager.roadmanager.OpenDrive, road_idx: int, geom_idx: int) → pyroadmanager.roadmanager.Geometry
C++: roadmanager::OpenDrive::GetGeometryByIdx(int, int) –> class roadmanager::Geometry *
-
GetJunctionById(self: pyroadmanager.roadmanager.OpenDrive, id: int) → pyroadmanager.roadmanager.Junction
C++: roadmanager::OpenDrive::GetJunctionById(int) –> class roadmanager::Junction *
-
GetJunctionByIdx(self: pyroadmanager.roadmanager.OpenDrive, idx: int) → pyroadmanager.roadmanager.Junction
C++: roadmanager::OpenDrive::GetJunctionByIdx(int) –> class roadmanager::Junction *
-
GetNumOfJunctions(self: pyroadmanager.roadmanager.OpenDrive) → int
C++: roadmanager::OpenDrive::GetNumOfJunctions() –> int
-
GetNumOfRoads(self: pyroadmanager.roadmanager.OpenDrive) → int
C++: roadmanager::OpenDrive::GetNumOfRoads() –> int
-
GetNumberOfControllers(self: pyroadmanager.roadmanager.OpenDrive) → int
C++: roadmanager::OpenDrive::GetNumberOfControllers() –> int
-
GetRoadById(self: pyroadmanager.roadmanager.OpenDrive, id: int) → pyroadmanager.roadmanager.Road
Retrieve a road segment specified by road ID
road ID as specified in the OpenDRIVE file
C++: roadmanager::OpenDrive::GetRoadById(int) –> class roadmanager::Road *
-
GetRoadByIdx(self: pyroadmanager.roadmanager.OpenDrive, idx: int) → pyroadmanager.roadmanager.Road
Retrieve a road segment specified by road vector element index
useful for iterating over all available road segments, e.g:
for (int i = 0; i < GetNumOfRoads(); i++)
{
int n_lanes = GetRoadyIdx(i)->GetNumberOfLanes();
…
index into the vector of roads
C++: roadmanager::OpenDrive::GetRoadByIdx(int) –> class roadmanager::Road *
-
GetTrackIdByIdx(self: pyroadmanager.roadmanager.OpenDrive, idx: int) → int
C++: roadmanager::OpenDrive::GetTrackIdByIdx(int) –> int
-
GetTrackIdxById(self: pyroadmanager.roadmanager.OpenDrive, id: int) → int
C++: roadmanager::OpenDrive::GetTrackIdxById(int) –> int
-
InitGlobalLaneIds(self: pyroadmanager.roadmanager.OpenDrive) → None
Initialize the global ids for lanes
C++: roadmanager::OpenDrive::InitGlobalLaneIds() –> void
-
IsDirectlyConnected(self: pyroadmanager.roadmanager.OpenDrive, road1_id: int, road2_id: int, angle: float) → int
Check if two roads are connected directly
Id of the first road
Id of the second road
if connected, the angle between road 2 and road 1 is returned here
0 if not connected, -1 if road 2 is the predecessor of road 1, +1 if road 2 is the successor of road 1
C++: roadmanager::OpenDrive::IsDirectlyConnected(int, int, double &) –> int
-
LoadOpenDriveFile(*args, **kwargs)
Overloaded function.
LoadOpenDriveFile(self: pyroadmanager.roadmanager.OpenDrive, filename: str) -> bool LoadOpenDriveFile(self: pyroadmanager.roadmanager.OpenDrive, filename: str, replace: bool) -> bool
Load a road network, specified in the OpenDRIVE file format
OpenDRIVE file
If true any old road data will be erased, else new will be added to the old
C++: roadmanager::OpenDrive::LoadOpenDriveFile(const char *, bool) –> bool
-
Print(self: pyroadmanager.roadmanager.OpenDrive) → None
C++: roadmanager::OpenDrive::Print() –> void
-
SetLaneBoundaryPoints(self: pyroadmanager.roadmanager.OpenDrive) → None
Checks all lanes - if a lane has RoadMarks it does nothing. If a lane does not have roadmarks
then it creates a LaneBoundary following the lane border (left border for left lanes, right border for right lanes)
C++: roadmanager::OpenDrive::SetLaneBoundaryPoints() –> void
-
SetLaneOSIPoints(self: pyroadmanager.roadmanager.OpenDrive) → None
C++: roadmanager::OpenDrive::SetLaneOSIPoints() –> void
-
SetRoadMarkOSIPoints(self: pyroadmanager.roadmanager.OpenDrive) → None
C++: roadmanager::OpenDrive::SetRoadMarkOSIPoints() –> void
-
SetRoadOSI(self: pyroadmanager.roadmanager.OpenDrive) → bool
Setting information based on the OSI standards for OpenDrive elements
C++: roadmanager::OpenDrive::SetRoadOSI() –> bool
-
class pyroadmanager.roadmanager.Position
-
CalcRoutePosition(self: pyroadmanager.roadmanager.Position) → int
C++: roadmanager::Position::CalcRoutePosition() –> int
-
CopyRMPos(self: pyroadmanager.roadmanager.Position, from: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::CopyRMPos(class roadmanager::Position *) –> void
-
Distance(*args, **kwargs)
Overloaded function.
Distance(self: pyroadmanager.roadmanager.Position, pos_b: pyroadmanager.roadmanager.Position, cs: pyroadmanager.roadmanager.CoordinateSystem, relDistType: pyroadmanager.roadmanager.RelativeDistanceType, dist: float) -> int Distance(self: pyroadmanager.roadmanager.Position, pos_b: pyroadmanager.roadmanager.Position, cs: pyroadmanager.roadmanager.CoordinateSystem, relDistType: pyroadmanager.roadmanager.RelativeDistanceType, dist: float, maxDist: float) -> int
Find out the distance, on specified system and type, between two position objects
The position from which to subtract the current position (this position object)
Distance (output parameter)
0 if position found and parameter values are valid, else -1
C++: roadmanager::Position::Distance(class roadmanager::Position *, enum roadmanager::CoordinateSystem, enum roadmanager::RelativeDistanceType, double &, double) –> int
Distance(self: pyroadmanager.roadmanager.Position, x: float, y: float, cs: pyroadmanager.roadmanager.CoordinateSystem, relDistType: pyroadmanager.roadmanager.RelativeDistanceType, dist: float) -> int Distance(self: pyroadmanager.roadmanager.Position, x: float, y: float, cs: pyroadmanager.roadmanager.CoordinateSystem, relDistType: pyroadmanager.roadmanager.RelativeDistanceType, dist: float, maxDist: float) -> int
Find out the distance, on specified system and type, to a world x, y position
X coordinate of position from which to subtract the current position (this position object)
Y coordinate of position from which to subtract the current position (this position object)
Distance (output parameter)
0 if position found and parameter values are valid, else -1
C++: roadmanager::Position::Distance(double, double, enum roadmanager::CoordinateSystem, enum roadmanager::RelativeDistanceType, double &, double) –> int
-
DsToDistance(self: pyroadmanager.roadmanager.Position, ds: float) → float
C++: roadmanager::Position::DsToDistance(double) –> double
-
class ErrorCode
Members:
ERROR_NO_ERROR
ERROR_GENERIC
ERROR_END_OF_ROAD
ERROR_END_OF_ROUTE
ERROR_OFF_ROAD
-
property name
-
EvaluateOrientation(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::EvaluateOrientation() –> void
-
ForceLaneId(self: pyroadmanager.roadmanager.Position, lane_id: int) → None
C++: roadmanager::Position::ForceLaneId(int) –> void
-
GetAccLat(self: pyroadmanager.roadmanager.Position) → float
Get lateral component of acceleration in vehicle local coordinate system
C++: roadmanager::Position::GetAccLat() –> double
-
GetAccLatLong(self: pyroadmanager.roadmanager.Position, alat: float, along: float) → None
Get lateral and longitudinal component of acceleration in vehicle local coordinate system
This is slightly more effecient than calling GetAccLat and GetAccLong separately
reference parameter returning lateral acceleration
reference parameter returning longitudinal acceleration
C++: roadmanager::Position::GetAccLatLong(double &, double &) –> void
-
GetAccLong(self: pyroadmanager.roadmanager.Position) → float
Get longitudinal component of acceleration in vehicle local coordinate system
C++: roadmanager::Position::GetAccLong() –> double
-
GetAccS(self: pyroadmanager.roadmanager.Position) → float
Get longitudinal component of acceleration in road coordinate system
C++: roadmanager::Position::GetAccS() –> double
-
GetAccT(self: pyroadmanager.roadmanager.Position) → float
Get lateral component of acceleration in road coordinate system
C++: roadmanager::Position::GetAccT() –> double
-
GetAccTS(self: pyroadmanager.roadmanager.Position, at: float, as: float) → None
Get lateral and longitudinal component of acceleration in road coordinate system
This is slightly more effecient than calling GetAccT and GetAccS separately
reference parameter returning lateral acceleration
reference parameter returning longitudinal acceleration
C++: roadmanager::Position::GetAccTS(double &, double &) –> void
-
GetAccX(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetAccX() –> double
-
GetAccY(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetAccY() –> double
-
GetAccZ(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetAccZ() –> double
-
GetCurvature(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road curvature at current position
C++: roadmanager::Position::GetCurvature() –> double
-
GetDrivingDirection(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road heading/direction at current position, and in the direction given by current lane
C++: roadmanager::Position::GetDrivingDirection() const –> double
-
GetDrivingDirectionRelativeRoad(self: pyroadmanager.roadmanager.Position) → int
Retrieve the driving direction considering lane ID and rult (lef or right hand traffic)
Will be either 1 (road direction) or -1 (opposite road direction)
C++: roadmanager::Position::GetDrivingDirectionRelativeRoad() const –> int
-
GetH(self: pyroadmanager.roadmanager.Position) → float
Retrieve the world coordinate heading angle (radians)
C++: roadmanager::Position::GetH() const –> double
-
GetHAcc(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetHAcc() –> double
-
GetHRate(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetHRate() –> double
-
GetHRelative(self: pyroadmanager.roadmanager.Position) → float
Retrieve the relative heading angle (radians)
C++: roadmanager::Position::GetHRelative() const –> double
-
GetHRelativeDrivingDirection(self: pyroadmanager.roadmanager.Position) → float
Retrieve the heading angle (radians) relative driving direction (lane sign considered)
C++: roadmanager::Position::GetHRelativeDrivingDirection() const –> double
-
GetHRoad(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road heading angle (radians)
C++: roadmanager::Position::GetHRoad() const –> double
-
GetHRoadInDrivingDirection(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road heading angle (radians) relative driving direction (lane sign considered)
C++: roadmanager::Position::GetHRoadInDrivingDirection() const –> double
-
GetJunctionId(self: pyroadmanager.roadmanager.Position) → int
Retrieve the junction ID from the position object
junction ID, -1 if not in a junction
C++: roadmanager::Position::GetJunctionId() const –> int
-
GetLaneGlobalId(self: pyroadmanager.roadmanager.Position) → int
Retrieve the global lane ID from the position object
lane ID
C++: roadmanager::Position::GetLaneGlobalId() –> int
-
GetLaneId(self: pyroadmanager.roadmanager.Position) → int
Retrieve the lane ID from the position object
lane ID
C++: roadmanager::Position::GetLaneId() const –> int
-
GetOffset(self: pyroadmanager.roadmanager.Position) → float
Retrieve the offset from current lane
C++: roadmanager::Position::GetOffset() –> double
-
static GetOpenDrive() → pyroadmanager.roadmanager.OpenDrive
C++: roadmanager::Position::GetOpenDrive() –> class roadmanager::OpenDrive *
-
GetOrientationType(self: pyroadmanager.roadmanager.Position) → pyroadmanager.roadmanager.Position.OrientationType
C++: roadmanager::Position::GetOrientationType() –> enum roadmanager::Position::OrientationType
-
GetP(self: pyroadmanager.roadmanager.Position) → float
Retrieve the world coordinate pitch angle (radians)
C++: roadmanager::Position::GetP() –> double
-
GetPAcc(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetPAcc() –> double
-
GetPRate(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetPRate() –> double
-
GetPRelative(self: pyroadmanager.roadmanager.Position) → float
Retrieve the relative pitch angle (radians)
C++: roadmanager::Position::GetPRelative() –> double
-
GetPRoad(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road pitch value
C++: roadmanager::Position::GetPRoad() const –> double
-
GetPRoadInDrivingDirection(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road pitch value, driving direction considered
C++: roadmanager::Position::GetPRoadInDrivingDirection() –> double
-
GetR(self: pyroadmanager.roadmanager.Position) → float
Retrieve the world coordinate roll angle (radians)
C++: roadmanager::Position::GetR() –> double
-
GetRAcc(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetRAcc() –> double
-
GetRRate(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetRRate() –> double
-
GetRRelative(self: pyroadmanager.roadmanager.Position) → float
Retrieve the relative roll angle (radians)
C++: roadmanager::Position::GetRRelative() –> double
-
GetRRoad(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road roll value
C++: roadmanager::Position::GetRRoad() const –> double
-
GetRelativePosition(self: pyroadmanager.roadmanager.Position) → pyroadmanager.roadmanager.Position
C++: roadmanager::Position::GetRelativePosition() –> class roadmanager::Position *
-
GetRoadById(self: pyroadmanager.roadmanager.Position, id: int) → pyroadmanager.roadmanager.Road
Retrieve a road segment specified by road ID
road ID as specified in the OpenDRIVE file
C++: roadmanager::Position::GetRoadById(int) const –> class roadmanager::Road *
-
GetRoute(self: pyroadmanager.roadmanager.Position) → roadmanager::Route
C++: roadmanager::Position::GetRoute() –> class roadmanager::Route *
-
GetRouteS(self: pyroadmanager.roadmanager.Position) → float
Retrieve the S-value of the current route position. Note: This is the S along the
complete route, not the actual individual roads.
C++: roadmanager::Position::GetRouteS() –> double
-
GetS(self: pyroadmanager.roadmanager.Position) → float
Retrieve the s value (distance along the road segment)
C++: roadmanager::Position::GetS() const –> double
-
GetSpeedLimit(self: pyroadmanager.roadmanager.Position) → float
Retrieve the speed limit at current position
C++: roadmanager::Position::GetSpeedLimit() –> double
-
GetStatusBitMask(self: pyroadmanager.roadmanager.Position) → int
C++: roadmanager::Position::GetStatusBitMask() –> int
-
GetT(self: pyroadmanager.roadmanager.Position) → float
Retrieve the t value (lateral distance from reference lanem (id=0))
C++: roadmanager::Position::GetT() const –> double
-
GetTrackId(self: pyroadmanager.roadmanager.Position) → int
Retrieve the track/road ID from the position object
track/road ID
C++: roadmanager::Position::GetTrackId() const –> int
-
GetTrajectory(self: pyroadmanager.roadmanager.Position) → roadmanager::RMTrajectory
C++: roadmanager::Position::GetTrajectory() –> class roadmanager::RMTrajectory *
-
GetTrajectoryS(self: pyroadmanager.roadmanager.Position) → float
Retrieve the S-value of the current trajectory position
C++: roadmanager::Position::GetTrajectoryS() –> double
-
GetTrajectoryT(self: pyroadmanager.roadmanager.Position) → float
Retrieve the T-value of the current trajectory position
C++: roadmanager::Position::GetTrajectoryT() –> double
-
GetType(self: pyroadmanager.roadmanager.Position) → pyroadmanager.roadmanager.Position.PositionType
C++: roadmanager::Position::GetType() –> enum roadmanager::Position::PositionType
-
GetVelLat(self: pyroadmanager.roadmanager.Position) → float
Get lateral component of velocity in vehicle local coordinate system
C++: roadmanager::Position::GetVelLat() –> double
-
GetVelLatLong(self: pyroadmanager.roadmanager.Position, vlat: float, vlong: float) → None
Get lateral and longitudinal component of velocity in vehicle local coordinate system
This is slightly more effecient than calling GetVelLat and GetVelLong separately
reference parameter returning lateral velocity
reference parameter returning longitudinal velocity
C++: roadmanager::Position::GetVelLatLong(double &, double &) –> void
-
GetVelLong(self: pyroadmanager.roadmanager.Position) → float
Get longitudinal component of velocity in vehicle local coordinate system
C++: roadmanager::Position::GetVelLong() –> double
-
GetVelS(self: pyroadmanager.roadmanager.Position) → float
Get longitudinal component of velocity in road coordinate system
C++: roadmanager::Position::GetVelS() –> double
-
GetVelT(self: pyroadmanager.roadmanager.Position) → float
Get lateral component of velocity in road coordinate system
C++: roadmanager::Position::GetVelT() –> double
-
GetVelTS(self: pyroadmanager.roadmanager.Position, vt: float, vs: float) → None
Get lateral and longitudinal component of velocity in road coordinate system
This is slightly more effecient than calling GetVelT and GetVelS separately
reference parameter returning lateral velocity
reference parameter returning longitudinal velocity
C++: roadmanager::Position::GetVelTS(double &, double &) –> void
-
GetVelX(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetVelX() –> double
-
GetVelY(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetVelY() –> double
-
GetVelZ(self: pyroadmanager.roadmanager.Position) → float
C++: roadmanager::Position::GetVelZ() –> double
-
GetX(self: pyroadmanager.roadmanager.Position) → float
Retrieve the world coordinate X-value
C++: roadmanager::Position::GetX() const –> double
-
GetY(self: pyroadmanager.roadmanager.Position) → float
Retrieve the world coordinate Y-value
C++: roadmanager::Position::GetY() const –> double
-
GetZ(self: pyroadmanager.roadmanager.Position) → float
Retrieve the world coordinate Z-value
C++: roadmanager::Position::GetZ() const –> double
-
GetZRoad(self: pyroadmanager.roadmanager.Position) → float
Retrieve the road Z-value
C++: roadmanager::Position::GetZRoad() const –> double
-
GotoClosestDrivingLaneAtCurrentPosition(self: pyroadmanager.roadmanager.Position) → int
C++: roadmanager::Position::GotoClosestDrivingLaneAtCurrentPosition() –> int
-
Init(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::Init() –> void
-
IsAheadOf(self: pyroadmanager.roadmanager.Position, target_position: pyroadmanager.roadmanager.Position) → bool
Is the current position ahead of the one specified in argument
This method is more efficient than getRelativeDistance
The position to compare the current to.
true of false
C++: roadmanager::Position::IsAheadOf(class roadmanager::Position) –> bool
-
IsInJunction(self: pyroadmanager.roadmanager.Position) → bool
C++: roadmanager::Position::IsInJunction() –> bool
-
IsOffRoad(self: pyroadmanager.roadmanager.Position) → bool
C++: roadmanager::Position::IsOffRoad() –> bool
-
static LoadOpenDrive(filename: str) → bool
C++: roadmanager::Position::LoadOpenDrive(const char *) –> bool
-
class LookAheadMode
Members:
LOOKAHEADMODE_AT_LANE_CENTER
LOOKAHEADMODE_AT_ROAD_CENTER
LOOKAHEADMODE_AT_CURRENT_LATERAL_OFFSET
-
property name
-
MoveAlongS(*args, **kwargs)
Overloaded function.
MoveAlongS(self: pyroadmanager.roadmanager.Position, ds: float, dLaneOffset: float, junctionSelectorAngle: float) -> pyroadmanager.roadmanager.Position.ErrorCode MoveAlongS(self: pyroadmanager.roadmanager.Position, ds: float, dLaneOffset: float, junctionSelectorAngle: float, actualDistance: bool) -> pyroadmanager.roadmanager.Position.ErrorCode
Move position along the road network, forward or backward, from the current position
It will automatically follow connecting lanes between connected roads
If reaching a junction, choose way according to specified junctionSelectorAngle
distance to move from current position
delta lane offset (adding to current position lane offset)
Desired direction [0:2pi] from incoming road direction (angle = 0), set -1 to randomize
Distance considering lateral offset and curvature (true/default) or along centerline (false)
0 if successful, other codes see Position::ErrorCode
C++: roadmanager::Position::MoveAlongS(double, double, double, bool) –> enum roadmanager::Position::ErrorCode
MoveAlongS(self: pyroadmanager.roadmanager.Position, ds: float) -> pyroadmanager.roadmanager.Position.ErrorCode MoveAlongS(self: pyroadmanager.roadmanager.Position, ds: float, actualDistance: bool) -> pyroadmanager.roadmanager.Position.ErrorCode
Move position along the road network, forward or backward, from the current position
It will automatically follow connecting lanes between connected roads
If multiple options (only possible in junctions) it will choose randomly
distance to move from current position
0 if successful, other codes see Position::ErrorCode
C++: roadmanager::Position::MoveAlongS(double, bool) –> enum roadmanager::Position::ErrorCode
-
MoveRouteDS(*args, **kwargs)
Overloaded function.
MoveRouteDS(self: pyroadmanager.roadmanager.Position, ds: float) -> pyroadmanager.roadmanager.Position.ErrorCode MoveRouteDS(self: pyroadmanager.roadmanager.Position, ds: float, actualDistance: bool) -> pyroadmanager.roadmanager.Position.ErrorCode
Move current position forward, or backwards, ds meters along the route
Distance to move, negative will move backwards
Distance considering lateral offset and curvature (true/default) or along centerline (false)
Non zero return value indicates error of some kind, most likely End Of Route
C++: roadmanager::Position::MoveRouteDS(double, bool) –> enum roadmanager::Position::ErrorCode
-
MoveToConnectingRoad(*args, **kwargs)
Overloaded function.
MoveToConnectingRoad(self: pyroadmanager.roadmanager.Position, road_link: pyroadmanager.roadmanager.RoadLink, contact_point_type: pyroadmanager.roadmanager.ContactPointType) -> int MoveToConnectingRoad(self: pyroadmanager.roadmanager.Position, road_link: pyroadmanager.roadmanager.RoadLink, contact_point_type: pyroadmanager.roadmanager.ContactPointType, junctionSelectorAngle: float) -> int
C++: roadmanager::Position::MoveToConnectingRoad(class roadmanager::RoadLink *, enum roadmanager::ContactPointType &, double) –> int
-
MoveTrajectoryDS(self: pyroadmanager.roadmanager.Position, ds: float) → int
Move current position forward, or backwards, ds meters along the trajectory
Distance to move, negative will move backwards
Non zero return value indicates error of some kind
C++: roadmanager::Position::MoveTrajectoryDS(double) –> int
-
class OrientationType
Members:
ORIENTATION_RELATIVE
ORIENTATION_ABSOLUTE
-
property name
-
class PositionStatusMode
Members:
POS_STATUS_END_OF_ROAD
POS_STATUS_END_OF_ROUTE
-
property name
-
class PositionType
Members:
NORMAL
ROUTE
RELATIVE_OBJECT
RELATIVE_WORLD
RELATIVE_LANE
RELATIVE_ROAD
-
property name
-
Print(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::Print() –> void
-
PrintInertialPos(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::PrintInertialPos() –> void
-
PrintLanePos(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::PrintLanePos() –> void
-
PrintTrackPos(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::PrintTrackPos() –> void
-
PrintXY(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::PrintXY() –> void
-
ReleaseRelation(self: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::ReleaseRelation() –> void
-
ReplaceObjectRefs(self: pyroadmanager.roadmanager.Position, pos1: pyroadmanager.roadmanager.Position, pos2: pyroadmanager.roadmanager.Position) → None
C++: roadmanager::Position::ReplaceObjectRefs(class roadmanager::Position *, class roadmanager::Position *) –> void
-
SetAcc(self: pyroadmanager.roadmanager.Position, x_acc: float, y_acc: float, z_acc: float) → None
C++: roadmanager::Position::SetAcc(double, double, double) –> void
-
SetAlignMode(self: pyroadmanager.roadmanager.Position, mode: roadmanager::Position::ALIGN_MODE) → None
C++: roadmanager::Position::SetAlignMode(roadmanager::Position::ALIGN_MODE) –> void
-
SetAlignModeH(self: pyroadmanager.roadmanager.Position, mode: roadmanager::Position::ALIGN_MODE) → None
C++: roadmanager::Position::SetAlignModeH(roadmanager::Position::ALIGN_MODE) –> void
-
SetAlignModeP(self: pyroadmanager.roadmanager.Position, mode: roadmanager::Position::ALIGN_MODE) → None
C++: roadmanager::Position::SetAlignModeP(roadmanager::Position::ALIGN_MODE) –> void
-
SetAlignModeR(self: pyroadmanager.roadmanager.Position, mode: roadmanager::Position::ALIGN_MODE) → None
C++: roadmanager::Position::SetAlignModeR(roadmanager::Position::ALIGN_MODE) –> void
-
SetAlignModeZ(self: pyroadmanager.roadmanager.Position, mode: roadmanager::Position::ALIGN_MODE) → None
C++: roadmanager::Position::SetAlignModeZ(roadmanager::Position::ALIGN_MODE) –> void
-
SetAngularAcc(self: pyroadmanager.roadmanager.Position, h_acc: float, p_acc: float, r_acc: float) → None
C++: roadmanager::Position::SetAngularAcc(double, double, double) –> void
-
SetAngularVel(self: pyroadmanager.roadmanager.Position, h_vel: float, p_vel: float, r_vel: float) → None
C++: roadmanager::Position::SetAngularVel(double, double, double) –> void
-
SetH(self: pyroadmanager.roadmanager.Position, h: float) → None
C++: roadmanager::Position::SetH(double) –> void
-
SetHeading(self: pyroadmanager.roadmanager.Position, heading: float) → None
C++: roadmanager::Position::SetHeading(double) –> void
-
SetHeadingRelative(self: pyroadmanager.roadmanager.Position, heading: float) → None
C++: roadmanager::Position::SetHeadingRelative(double) –> void
-
SetHeadingRelativeRoadDirection(self: pyroadmanager.roadmanager.Position, heading: float) → None
C++: roadmanager::Position::SetHeadingRelativeRoadDirection(double) –> void
-
SetInertiaPos(*args, **kwargs)
Overloaded function.
SetInertiaPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, z: float, h: float, p: float, r: float) -> int SetInertiaPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, z: float, h: float, p: float, r: float, updateTrackPos: bool) -> int
Specify position by cartesian x, y, z and heading, pitch, roll
x
y
z
heading
pitch
roll
True: road position will be calculated False: don’t update road position
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetInertiaPos(double, double, double, double, double, double, bool) –> int
SetInertiaPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, h: float) -> int SetInertiaPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, h: float, updateTrackPos: bool) -> int
Specify position by cartesian x, y and heading. z, pitch and roll will be aligned to road.
x
y
heading
True: road position will be calculated False: don’t update road position
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetInertiaPos(double, double, double, bool) –> int
-
SetLaneBoundaryPos(*args, **kwargs)
Overloaded function.
SetLaneBoundaryPos(self: pyroadmanager.roadmanager.Position, track_id: int, lane_id: int, s: float, offset: float) -> None SetLaneBoundaryPos(self: pyroadmanager.roadmanager.Position, track_id: int, lane_id: int, s: float, offset: float, lane_section_idx: int) -> None
C++: roadmanager::Position::SetLaneBoundaryPos(int, int, double, double, int) –> void
-
SetLaneId(self: pyroadmanager.roadmanager.Position, laneId: int) → None
C++: roadmanager::Position::SetLaneId(int) –> void
-
SetLanePos(*args, **kwargs)
Overloaded function.
SetLanePos(self: pyroadmanager.roadmanager.Position, track_id: int, lane_id: int, s: float, offset: float) -> pyroadmanager.roadmanager.Position.ErrorCode SetLanePos(self: pyroadmanager.roadmanager.Position, track_id: int, lane_id: int, s: float, offset: float, lane_section_idx: int) -> pyroadmanager.roadmanager.Position.ErrorCode
C++: roadmanager::Position::SetLanePos(int, int, double, double, int) –> enum roadmanager::Position::ErrorCode
-
SetLockOnLane(self: pyroadmanager.roadmanager.Position, mode: bool) → None
- Controls whether to keep lane ID regardless of lateral position or snap to closest lane (default)
mode True=keep lane False=Snap to closest (default)
C++: roadmanager::Position::SetLockOnLane(bool) –> void
-
SetOffset(self: pyroadmanager.roadmanager.Position, offset: float) → None
C++: roadmanager::Position::SetOffset(double) –> void
-
SetOrientationType(self: pyroadmanager.roadmanager.Position, type: pyroadmanager.roadmanager.Position.OrientationType) → None
C++: roadmanager::Position::SetOrientationType(enum roadmanager::Position::OrientationType) –> void
-
SetP(self: pyroadmanager.roadmanager.Position, p: float) → None
C++: roadmanager::Position::SetP(double) –> void
-
SetPitch(self: pyroadmanager.roadmanager.Position, roll: float) → None
C++: roadmanager::Position::SetPitch(double) –> void
-
SetPitchRelative(self: pyroadmanager.roadmanager.Position, pitch: float) → None
C++: roadmanager::Position::SetPitchRelative(double) –> void
-
SetR(self: pyroadmanager.roadmanager.Position, r: float) → None
C++: roadmanager::Position::SetR(double) –> void
-
SetRelativePosition(self: pyroadmanager.roadmanager.Position, rel_pos: pyroadmanager.roadmanager.Position, type: pyroadmanager.roadmanager.Position.PositionType) → None
C++: roadmanager::Position::SetRelativePosition(class roadmanager::Position *, enum roadmanager::Position::PositionType) –> void
-
SetRoadMarkPos(*args, **kwargs)
Overloaded function.
SetRoadMarkPos(self: pyroadmanager.roadmanager.Position, track_id: int, lane_id: int, roadmark_idx: int, roadmarktype_idx: int, roadmarkline_idx: int, s: float, offset: float) -> None SetRoadMarkPos(self: pyroadmanager.roadmanager.Position, track_id: int, lane_id: int, roadmark_idx: int, roadmarktype_idx: int, roadmarkline_idx: int, s: float, offset: float, lane_section_idx: int) -> None
C++: roadmanager::Position::SetRoadMarkPos(int, int, int, int, int, double, double, int) –> void
-
SetRoll(self: pyroadmanager.roadmanager.Position, roll: float) → None
C++: roadmanager::Position::SetRoll(double) –> void
-
SetRollRelative(self: pyroadmanager.roadmanager.Position, roll: float) → None
C++: roadmanager::Position::SetRollRelative(double) –> void
-
SetRoute(self: pyroadmanager.roadmanager.Position, route: roadmanager::Route) → int
C++: roadmanager::Position::SetRoute(class roadmanager::Route *) –> int
-
SetRouteLanePosition(self: pyroadmanager.roadmanager.Position, route: roadmanager::Route, route_s: float, laneId: int, laneOffset: float) → int
Move current position along the route
Distance to move, negative will move backwards
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetRouteLanePosition(class roadmanager::Route *, double, int, double) –> int
-
SetRoutePosition(self: pyroadmanager.roadmanager.Position, position: pyroadmanager.roadmanager.Position) → int
Set the current position along the route.
A regular position created with road, lane or world coordinates
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetRoutePosition(class roadmanager::Position *) –> int
-
SetRouteS(self: pyroadmanager.roadmanager.Position, route: roadmanager::Route, route_s: float) → pyroadmanager.roadmanager.Position.ErrorCode
Move current position to specified S-value along the route
Distance to move, negative will move backwards
Non zero return value indicates error of some kind, most likely End Of Route
C++: roadmanager::Position::SetRouteS(class roadmanager::Route *, double) –> enum roadmanager::Position::ErrorCode
-
SetS(self: pyroadmanager.roadmanager.Position, s: float) → None
C++: roadmanager::Position::SetS(double) –> void
-
SetSnapLaneTypes(self: pyroadmanager.roadmanager.Position, laneTypeMask: int) → None
Specify which lane types the position object snaps to (is aware of)
A combination (bitmask) of lane types
C++: roadmanager::Position::SetSnapLaneTypes(int) –> void
-
SetT(self: pyroadmanager.roadmanager.Position, t: float) → None
C++: roadmanager::Position::SetT(double) –> void
-
SetTrackId(self: pyroadmanager.roadmanager.Position, trackId: int) → None
C++: roadmanager::Position::SetTrackId(int) –> void
-
SetTrackPos(*args, **kwargs)
Overloaded function.
SetTrackPos(self: pyroadmanager.roadmanager.Position, track_id: int, s: float, t: float) -> pyroadmanager.roadmanager.Position.ErrorCode SetTrackPos(self: pyroadmanager.roadmanager.Position, track_id: int, s: float, t: float, UpdateXY: bool) -> pyroadmanager.roadmanager.Position.ErrorCode
Specify position by track coordinate (road_id, s, t)
Id of the road (track)
Distance to the position along and from the start of the road (track)
update world coordinates x, y… as well - or not
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetTrackPos(int, double, double, bool) –> enum roadmanager::Position::ErrorCode
-
SetTrajectory(self: pyroadmanager.roadmanager.Position, trajectory: roadmanager::RMTrajectory) → None
C++: roadmanager::Position::SetTrajectory(class roadmanager::RMTrajectory *) –> void
-
SetTrajectoryPosByTime(self: pyroadmanager.roadmanager.Position, time: float) → int
C++: roadmanager::Position::SetTrajectoryPosByTime(double) –> int
-
SetTrajectoryS(self: pyroadmanager.roadmanager.Position, trajectory_s: float) → int
Move current position to specified S-value along the trajectory
Distance from start of the trajectory
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetTrajectoryS(double) –> int
-
SetTrajectoryT(self: pyroadmanager.roadmanager.Position, trajectory_t: float) → int
Move current position to specified T-value along the trajectory
Lateral distance from trajectory at current s-value
Non zero return value indicates error of some kind
C++: roadmanager::Position::SetTrajectoryT(double) –> int
-
SetVel(self: pyroadmanager.roadmanager.Position, x_vel: float, y_vel: float, z_vel: float) → None
C++: roadmanager::Position::SetVel(double, double, double) –> void
-
SetX(self: pyroadmanager.roadmanager.Position, x: float) → None
C++: roadmanager::Position::SetX(double) –> void
-
SetY(self: pyroadmanager.roadmanager.Position, y: float) → None
C++: roadmanager::Position::SetY(double) –> void
-
SetZ(self: pyroadmanager.roadmanager.Position, z: float) → None
C++: roadmanager::Position::SetZ(double) –> void
-
SetZRelative(self: pyroadmanager.roadmanager.Position, z: float) → None
C++: roadmanager::Position::SetZRelative(double) –> void
-
class UpdateTrackPosMode
Members:
UPDATE_NOT_XYZH
UPDATE_XYZ
UPDATE_XYZH
-
property name
-
XYZH2TrackPos(*args, **kwargs)
Overloaded function.
XYZH2TrackPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, z: float, h: float) -> pyroadmanager.roadmanager.Position.ErrorCode XYZH2TrackPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, z: float, h: float, connectedOnly: bool) -> pyroadmanager.roadmanager.Position.ErrorCode XYZH2TrackPos(self: pyroadmanager.roadmanager.Position, x: float, y: float, z: float, h: float, connectedOnly: bool, roadId: int) -> pyroadmanager.roadmanager.Position.ErrorCode
Specify position by cartesian coordinate (x, y, z, h)
X-coordinate
Y-coordinate
Z-coordinate
Heading
If true only roads that can be reached from current position will be considered, if false all roads will be considered
If != -1 only this road will be considered else all roads will be searched
Non zero return value indicates error of some kind
C++: roadmanager::Position::XYZH2TrackPos(double, double, double, double, bool, int) –> enum roadmanager::Position::ErrorCode
-
assign(self: pyroadmanager.roadmanager.Position, : pyroadmanager.roadmanager.Position) → pyroadmanager.roadmanager.Position
C++: roadmanager::Position::operator=(const class roadmanager::Position &) –> class roadmanager::Position &
-
getRelativeDistance(self: pyroadmanager.roadmanager.Position, targetX: float, targetY: float, x: float, y: float) → float
Straight (not route) distance between the current position and the one specified in argument
The position to measure distance from current position.
(meter). X component of the relative distance.
(meter). Y component of the relative distance.
distance (meter). Negative if the specified position is behind the current one.
C++: roadmanager::Position::getRelativeDistance(double, double, double &, double &) const –> double
-
class pyroadmanager.roadmanager.Route
-
AddWaypoint(self: pyroadmanager.roadmanager.Route, position: pyroadmanager.roadmanager.Position) → int
Adds a waypoint to the route. One waypoint per road. At most one junction between waypoints.
A regular position created with road, lane or world coordinates
Non zero return value indicates error of some kind
C++: roadmanager::Route::AddWaypoint(class roadmanager::Position *) –> int
-
GetLength(self: pyroadmanager.roadmanager.Route) → float
C++: roadmanager::Route::GetLength() –> double
-
GetWayPointDirection(self: pyroadmanager.roadmanager.Route, index: int) → int
C++: roadmanager::Route::GetWayPointDirection(int) –> int
-
class pyroadmanager.roadmanager.RoadPath
-
Calculate(*args, **kwargs)
Overloaded function.
Calculate(self: pyroadmanager.roadmanager.RoadPath, dist: float) -> int Calculate(self: pyroadmanager.roadmanager.RoadPath, dist: float, bothDirections: bool) -> int Calculate(self: pyroadmanager.roadmanager.RoadPath, dist: float, bothDirections: bool, maxDist: float) -> int
Calculate shortest path between starting position and target position,
using Dijkstra’s algorithm https://en.wikipedia.org/wiki/Dijkstra%27s_algorithm
it also calculates the length of the path, or distance between the positions
positive distance means that the shortest path was found in forward direction
negative distance means that the shortest path goes in opposite direction from the heading of the starting position
A reference parameter into which the calculated path distance is stored
Set to true in order to search also backwards from object
If set the search along each path branch will terminate after reaching this distance
0 on success, -1 on failure e.g. path not found
C++: roadmanager::RoadPath::Calculate(double &, bool, double) –> int
-
class pyroadmanager.roadmanager.PolyLineBase
-
GetNumberOfVertices(self: pyroadmanager.roadmanager.PolyLineBase) → int
C++: roadmanager::PolyLineBase::GetNumberOfVertices() –> int
-
Reset(self: pyroadmanager.roadmanager.PolyLineBase) → None
C++: roadmanager::PolyLineBase::Reset() –> void
-
Time2S(self: pyroadmanager.roadmanager.PolyLineBase, time: float, s: float) → int
C++: roadmanager::PolyLineBase::Time2S(double, double &) –> int
-
assign(self: pyroadmanager.roadmanager.PolyLineBase, : pyroadmanager.roadmanager.PolyLineBase) → pyroadmanager.roadmanager.PolyLineBase
C++: roadmanager::PolyLineBase::operator=(const class roadmanager::PolyLineBase &) –> class roadmanager::PolyLineBase &
-
reset(self: pyroadmanager.roadmanager.PolyLineBase) → None
C++: roadmanager::PolyLineBase::reset() –> void
-
class pyroadmanager.roadmanager.Shape
-
GetDuration(self: pyroadmanager.roadmanager.Shape) → float
C++: roadmanager::Shape::GetDuration() –> double
-
GetLength(self: pyroadmanager.roadmanager.Shape) → float
C++: roadmanager::Shape::GetLength() –> double
-
GetStartTime(self: pyroadmanager.roadmanager.Shape) → float
C++: roadmanager::Shape::GetStartTime() –> double
-
assign(self: pyroadmanager.roadmanager.Shape, : pyroadmanager.roadmanager.Shape) → pyroadmanager.roadmanager.Shape
C++: roadmanager::Shape::operator=(const class roadmanager::Shape &) –> class roadmanager::Shape &
-
class pyroadmanager.roadmanager.PolyLineShape
-
AddVertex(self: pyroadmanager.roadmanager.PolyLineShape, pos: pyroadmanager.roadmanager.Position, time: float, calculateHeading: bool) → None
C++: roadmanager::PolyLineShape::AddVertex(class roadmanager::Position, double, bool) –> void
-
GetDuration(self: pyroadmanager.roadmanager.PolyLineShape) → float
C++: roadmanager::PolyLineShape::GetDuration() –> double
-
GetLength(self: pyroadmanager.roadmanager.PolyLineShape) → float
C++: roadmanager::PolyLineShape::GetLength() –> double
-
GetStartTime(self: pyroadmanager.roadmanager.PolyLineShape) → float
C++: roadmanager::PolyLineShape::GetStartTime() –> double
-
assign(self: pyroadmanager.roadmanager.PolyLineShape, : pyroadmanager.roadmanager.PolyLineShape) → pyroadmanager.roadmanager.PolyLineShape
C++: roadmanager::PolyLineShape::operator=(const class roadmanager::PolyLineShape &) –> class roadmanager::PolyLineShape &
-
class pyroadmanager.roadmanager.ClothoidShape
-
CalculatePolyLine(self: pyroadmanager.roadmanager.ClothoidShape) → None
C++: roadmanager::ClothoidShape::CalculatePolyLine() –> void
-
GetDuration(self: pyroadmanager.roadmanager.ClothoidShape) → float
C++: roadmanager::ClothoidShape::GetDuration() –> double
-
GetLength(self: pyroadmanager.roadmanager.ClothoidShape) → float
C++: roadmanager::ClothoidShape::GetLength() –> double
-
GetStartTime(self: pyroadmanager.roadmanager.ClothoidShape) → float
C++: roadmanager::ClothoidShape::GetStartTime() –> double
-
assign(self: pyroadmanager.roadmanager.ClothoidShape, : pyroadmanager.roadmanager.ClothoidShape) → pyroadmanager.roadmanager.ClothoidShape
C++: roadmanager::ClothoidShape::operator=(const class roadmanager::ClothoidShape &) –> class roadmanager::ClothoidShape &
-
class pyroadmanager.roadmanager.NurbsShape
This nurbs implementation is strongly inspired by the “Nurbs Curve Example” at:
https://nccastaff.bournemouth.ac.uk/jmacey/OldWeb/RobTheBloke/www/opengl_programming.html
-
AddControlPoint(self: pyroadmanager.roadmanager.NurbsShape, pos: pyroadmanager.roadmanager.Position, time: float, weight: float, calcHeading: bool) → None
C++: roadmanager::NurbsShape::AddControlPoint(class roadmanager::Position, double, double, bool) –> void
-
CalculatePolyLine(self: pyroadmanager.roadmanager.NurbsShape) → None
C++: roadmanager::NurbsShape::CalculatePolyLine() –> void
-
GetDuration(self: pyroadmanager.roadmanager.NurbsShape) → float
C++: roadmanager::NurbsShape::GetDuration() –> double
-
GetLength(self: pyroadmanager.roadmanager.NurbsShape) → float
C++: roadmanager::NurbsShape::GetLength() –> double
-
<
[Page truncated to keep GeezerVison snappy.] |
