GeezerVisonThe World Wide Web, restored to 800 pixels of glory. |
| Home|About|Gaming cabinet|Archives|How it works|Starter sites |
GeezerVison is showing shurans.github.io — Shuran Song Shuran Song
Associate Professor of Electrical Engineering, by courtesy, of Computer Science at Stanford University
Email: shuran [at] stanford [dot] edu Recent Talks
Show more...
Show less...
Publications What Enables In-Context Behavior Prompting for Manipulation? Austin Patel, Ben Pekarek, Joel Enrique Castro Hernandez, Shuran Song
Gated Memory Policy: In-Context Memorization and Adaptation
Yihuai Gao, Jinyun Liu, Shuang Li, Shuran Song
Transformer Transformer: A Unified Model for Motion-Conditioned Robot Co-design
Huy Ha, C. Karen Liu, Shuran Song  ModPack: An Extensible Teleoperation Interface for Bimanual Mobile Manipulation Joshua Citron, Renee Zbizika, Zeyi Liu, Shuran Song  Mixture of Frames Policy: Multi-Frame Action Denoising for Bimanual Mobile Manipulation Dian Wang*, Jisang Park*, Xiaomeng Xu, Han Zhang, Shuran Song†, Jeannette Bohg†  PanoVine: Whole-Body Visuomotor Control for Soft Growing Vine Robot Yimeng Qin, Xiaomeng Xu, William Heap, Aditi Oak, Shuran Song, Allison Okamura  Multisensory Continual Learning: Adapting Pretrained Visuomotor Policies to Force Jaden Clark, Changhao Wang, Yihuai Gao, Seongheon Hong, Hojung Choi, Mark Cutkosky, Yifan Hou, Shuran Song 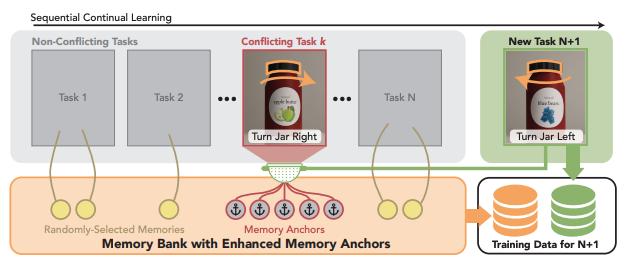 Memory Anchors for Continual Robot Learning Maximilian Du, Zhanyi Sun, Chen Xu, Paarth Shah, Masha Itkina, Shuran Song 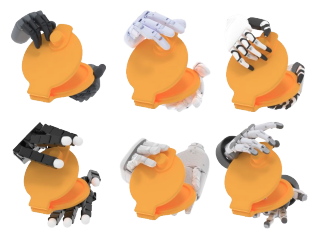 DexMachina: Functional Retargeting for Bimanual Dexterous Manipulation Zhao Mandi, Yifan Hou, Dieter Fox, Yashraj Narang, Ajay Mandlekar, Shuran Song 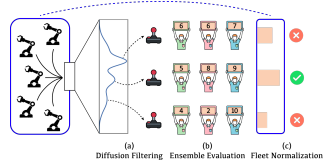 DF-ExpEnse: Diffusion Filtered Exploration for Sample Efficient Finetuning Calvin Luo, Chen Sun, Shuran Song
Minimalist Compliance Control
Haochen Shi*, Songbo Hu*, Yifan Hou, Weizhuo Wang, C. Karen Liu†, Shuran Song†
HoMMI: Learning Whole-Body Mobile Manipulation from Human Demonstrations
Xiaomeng Xu, Jisang Park, Han Zhang, Eric Cousineau, Aditya Bhat, Jose Barreiros, Dian Wang, Jeannette bohg, Shuran Song 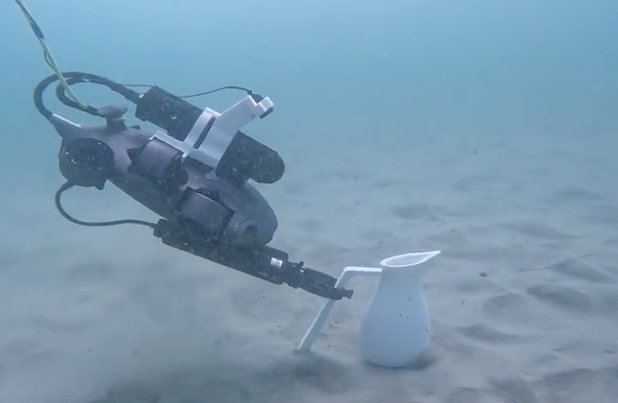 UMI-Underwater: Learning Underwater Manipulation without Underwater Teleoperation Hao Li*, Long Yin Chung*, Jack Goler, Ryan Zhang, Xiaochi Xie, Huy Ha, Shuran Song, Mark Cutkosky 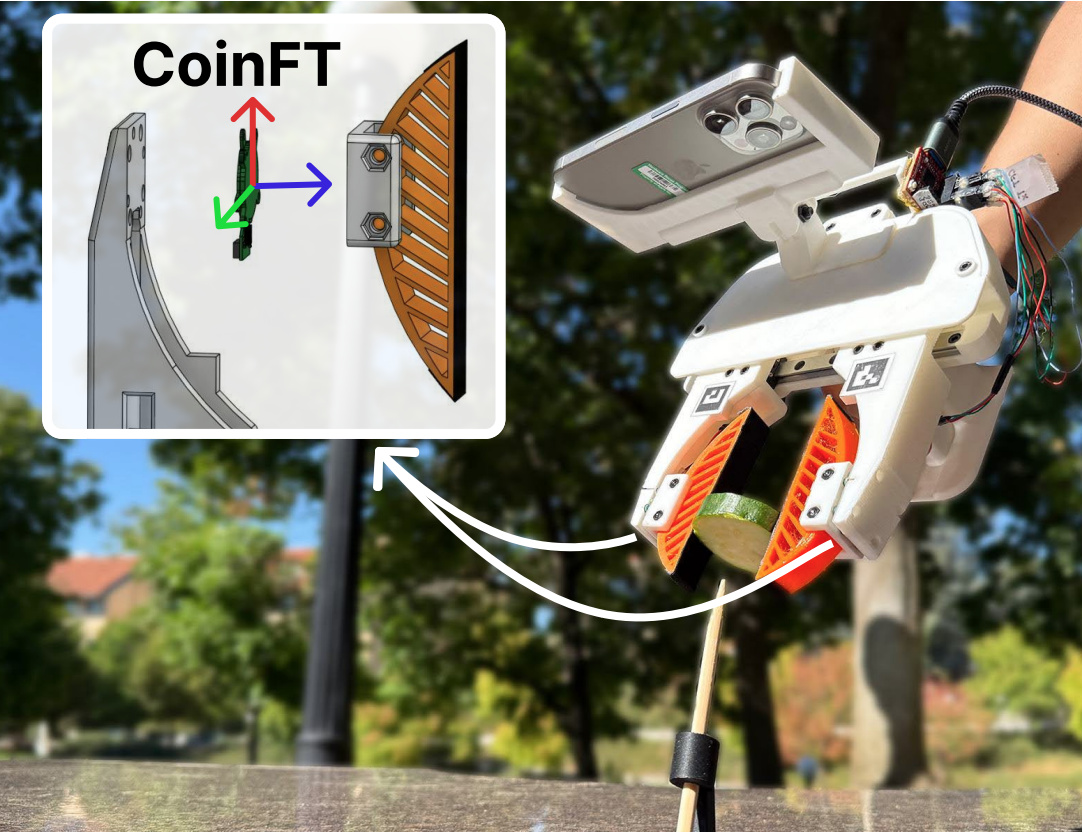 In-the-Wild Compliant Manipulation with UMI-FT Hojung Choi*, Yifan Hou*, Chuer Pan, Seongheon Hong, Austin Patel, Xiaomeng Xu, Mark Cutkosky, and Shuran Song 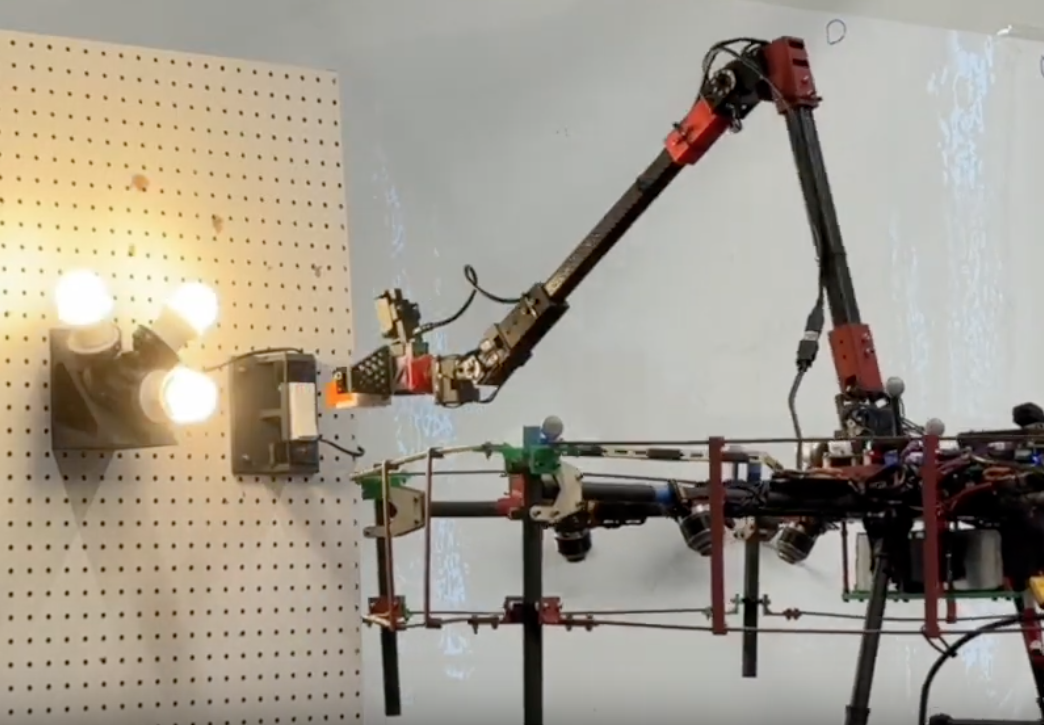 UMI-on-Air: Embodiment-Aware Guidance for Embodiment-Agnostic Visuomotor Policies Harsh Gupta, Xiaofeng Gao, Huy Ha, Chuer Pan, Muqing Cao, Dongjae Lee, Sebastian Scherer, Shuran Song, Guanya Shi 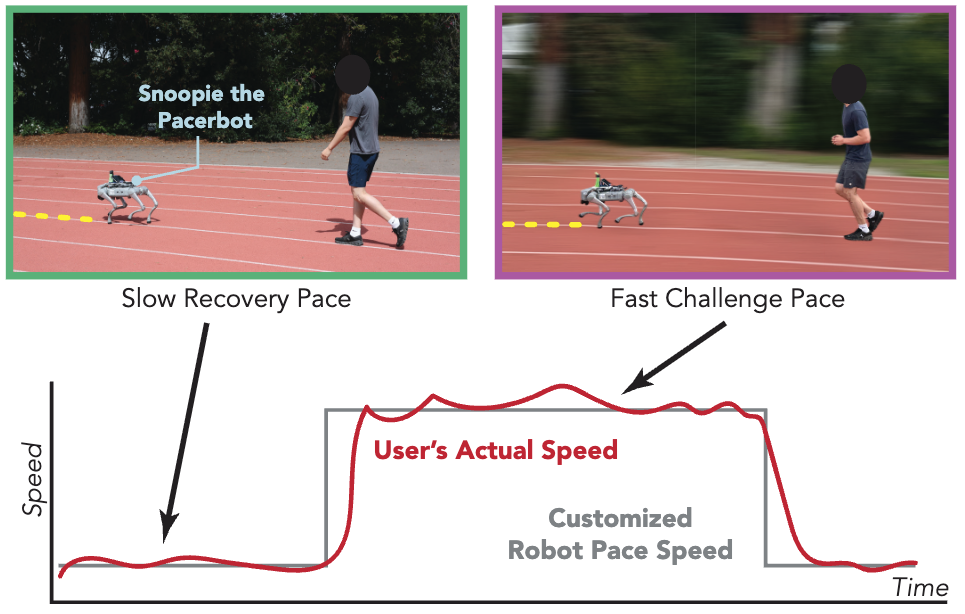 Will People Enjoy a Robot Trainer? A Case Study with Snoopie the Pacerbot Maximilian Du, Jennifer Grannen, Shuran Song, Dorsa Sadigh  Locomotion Beyond Feet Tae Hoon Yang, Jiacheng Hu, Haochen Shi, Zhicong Zhang, Daniel Jiang, Weizhuo Wang, Yao He, Zhen Wu, Yifan Hou, Monroe Kennedy, Shuran Song, Karen Liu 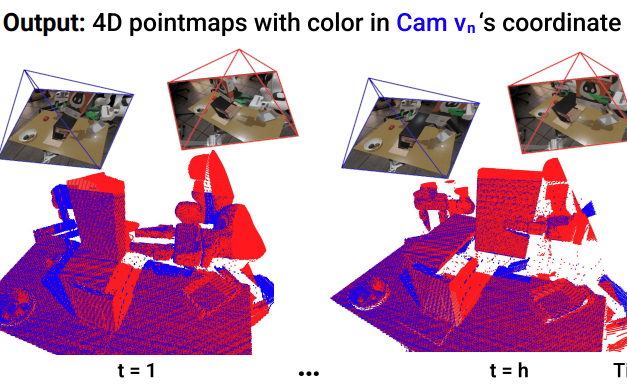 Geometry-aware 4D Video Generation for Robot Manipulation Zeyi Liu, Shuang Li, Eric Cousineau, Siyuan Feng, Benjamin Burchfiel, Shuran Song 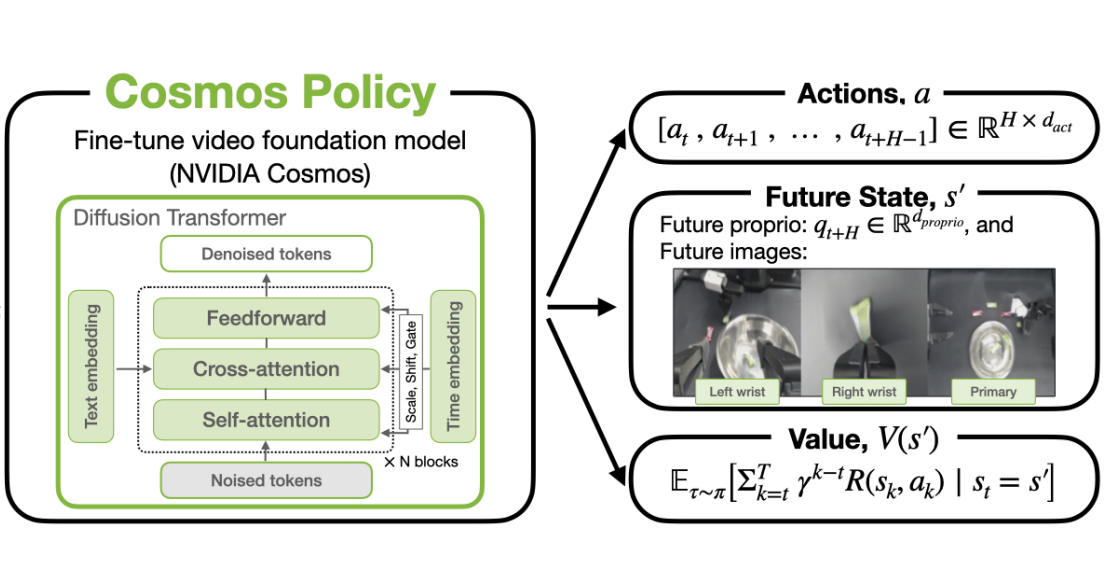 Cosmos Policy: Fine-Tuning Video Models for Visuomotor Control and Planning Moo Jin Kim, Yihuai Gao, Tsung-Yi Lin, Yen-Chen Lin, Yunhao Ge, Grace Lam, Percy Liang, Shuran Song, Ming-Yu Liu, Chelsea Finn, Jinwei Gu 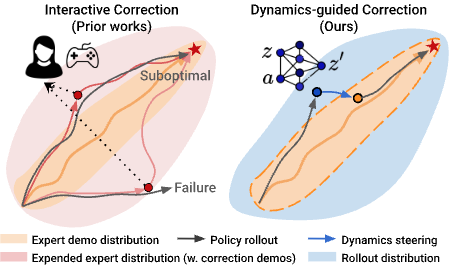 Latent Policy Barrier: Learning Robust Visuomotor Policies by Staying In-Distribution Zhanyi Sun, Shuran Song 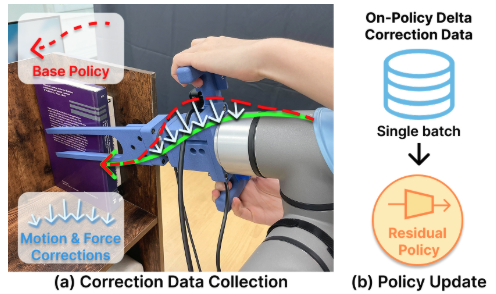 Compliant Residual DAgger: Improving Real-World Contact-Rich Manipulation with Human Corrections Xiaomeng Xu, Yifan Hou, Chendong Xin, Zeyi Liu, Shuran Song 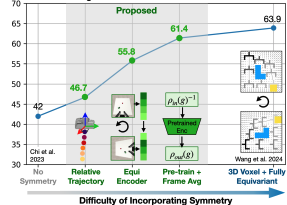 A Practical Guide for Incorporating Symmetry in Diffusion Policy Dian Wang, Boce Hu, Shuran Song, Robin Walters, Robert Platt 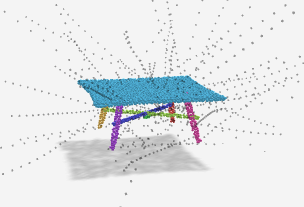 Rectified Point Flow: Generic Point Cloud Pose Estimation Tao Sun, Liyuan Zhu, Shengyu Huang, Shuran Song, Iro Armeni
DexUMI: Using Human Hand as the Universal Manipulation Interface for Dexterous Manipulation
Mengda Xu*, Han Zhang*, Yifan Hou, Zhenjia Xu, Linxi Fan, Manuela Veloso, Shuran Song 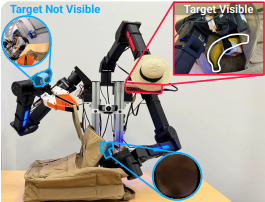 Vision in Action: Learning Active Perception from Human Demonstrations Haoyu Xiong, Xiaomeng Xu, Jimmy Wu, Yifan Hou, Jeannette Bohg, Shuran Song
Robot Trains Robot: Automatic Real-World Policy Adaptation and Learning for Humanoids
Kaizhe Hu*, Haochen Shi*, Yao He, Weizhuo Wang, C. Karen Liu†, Shuran Song† 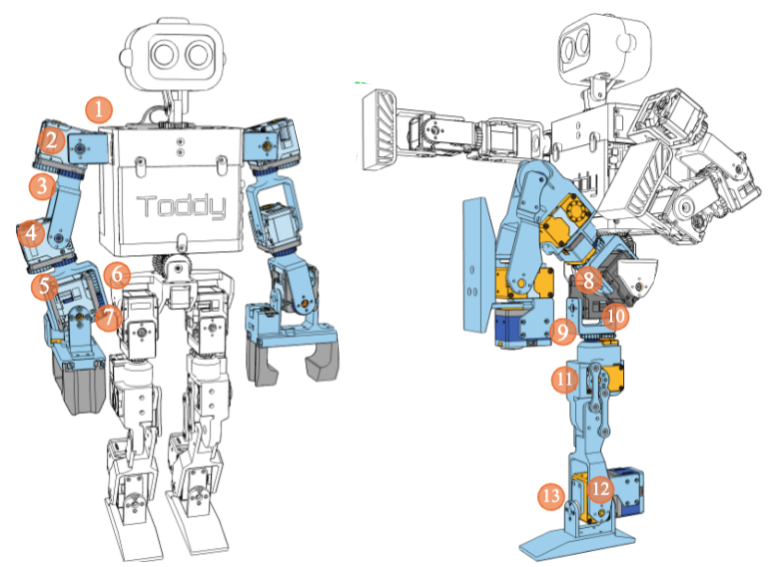 ToddlerBot: Open-Source ML-Compatible Humanoid Platform for Loco-Manipulation Haochen Shi, Weizhuo Wang, Shuran Song, C. Karen Liu 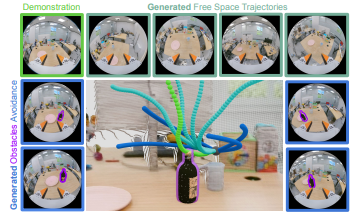 One Demo is Worth a Thousand Trajectories: Action-View Augmentation for Visuomotor Policies Chuer Pan, Litian Liang, Dominik Bauer, Eric Cousineau, Benjamin Burchfiel, Siyuan Feng, Shuran Song
BEHAVIOR Robot Suite: Streamlining Real-World Whole-Body Manipulation for Everyday Household Activities
Yunfan Jiang, Ruohan Zhang, Josiah Wong, Chen Wang, Yanjie Ze, Hang Yin, Cem Gokmen, Shuran Song, Jiajun Wu, Li Fei-Fei 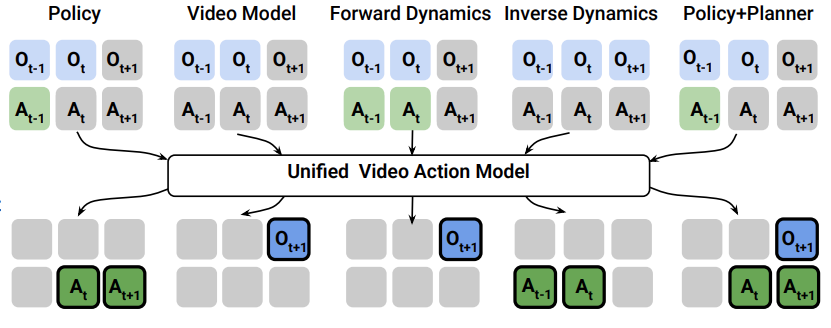 Unified Video Action Model Shuang Li, Yihuai Gao, Dorsa Sadigh, Shuran Song
RoboPanoptes: The All-Seeing Robot with Whole-body Dexterity
Xiaomeng Xu, Dominik Bauer, Shuran Song
Self-Improving Autonomous Underwater Manipulation
Ruoshi Liu, Huy Ha, Mengxue Hou, Shuran Song, Carl Vondrick 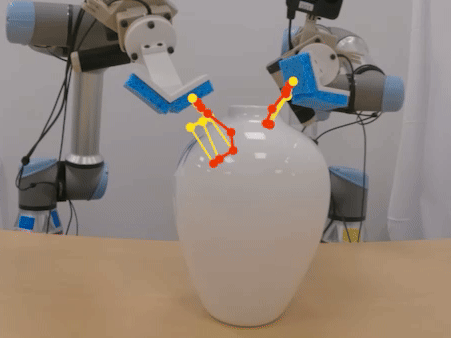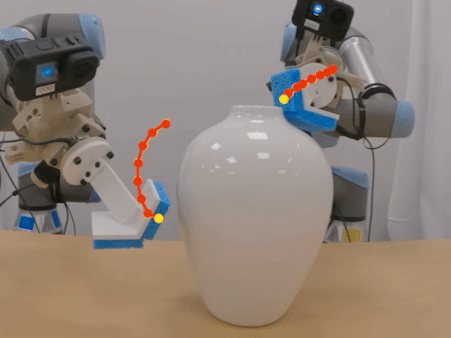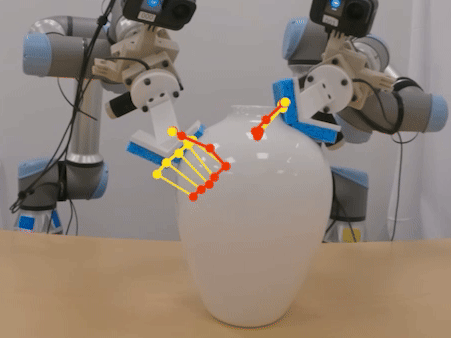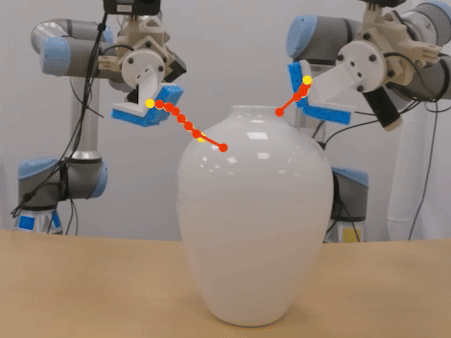 Adaptive Compliance Policy: Learning Approximate Compliance for Diffusion Guided Control Yifan Hou, Zeyi Liu, Cheng Chi, Eric Cousineau, Naveen Kuppuswamy, Siyuan Feng, Benjamin Burchfiel, and Shuran Song 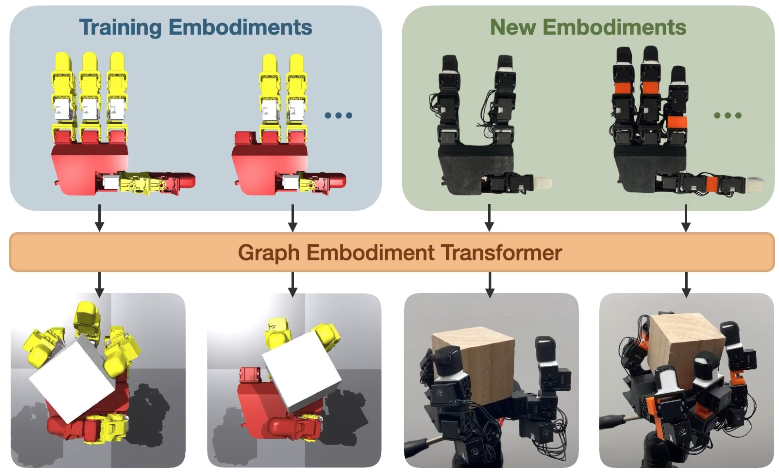 GET-Zero: Graph Embodiment Transformer for Zero-shot Embodiment Generalization Austin Patel and Shuran Song 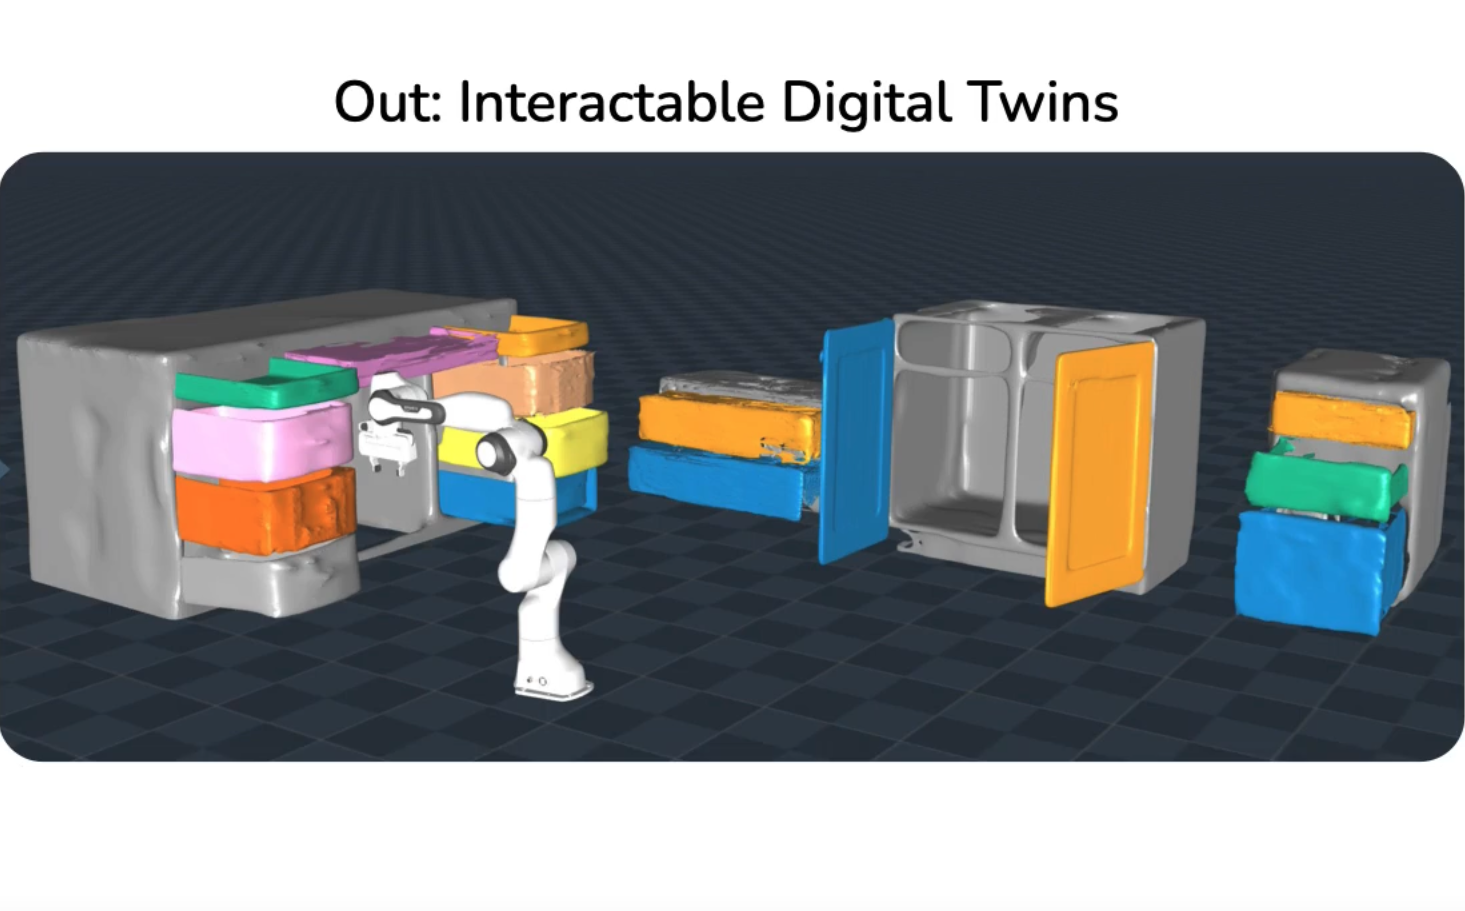 Real2Code: Reconstruct Articulated Objects via Code Generation Zhao Mandi, Yijia Weng, Dominik Bauer, Shuran Song  TidyBot++: An Open-Source Holonomic Mobile Manipulator for Robot Learning Jimmy Wu, William Chong, Robert Holmberg, Aaditya Prasad, Yihuai Gao, Oussama Khatib, Shuran Song, Szymon Rusinkiewicz, Jeannette Bohg 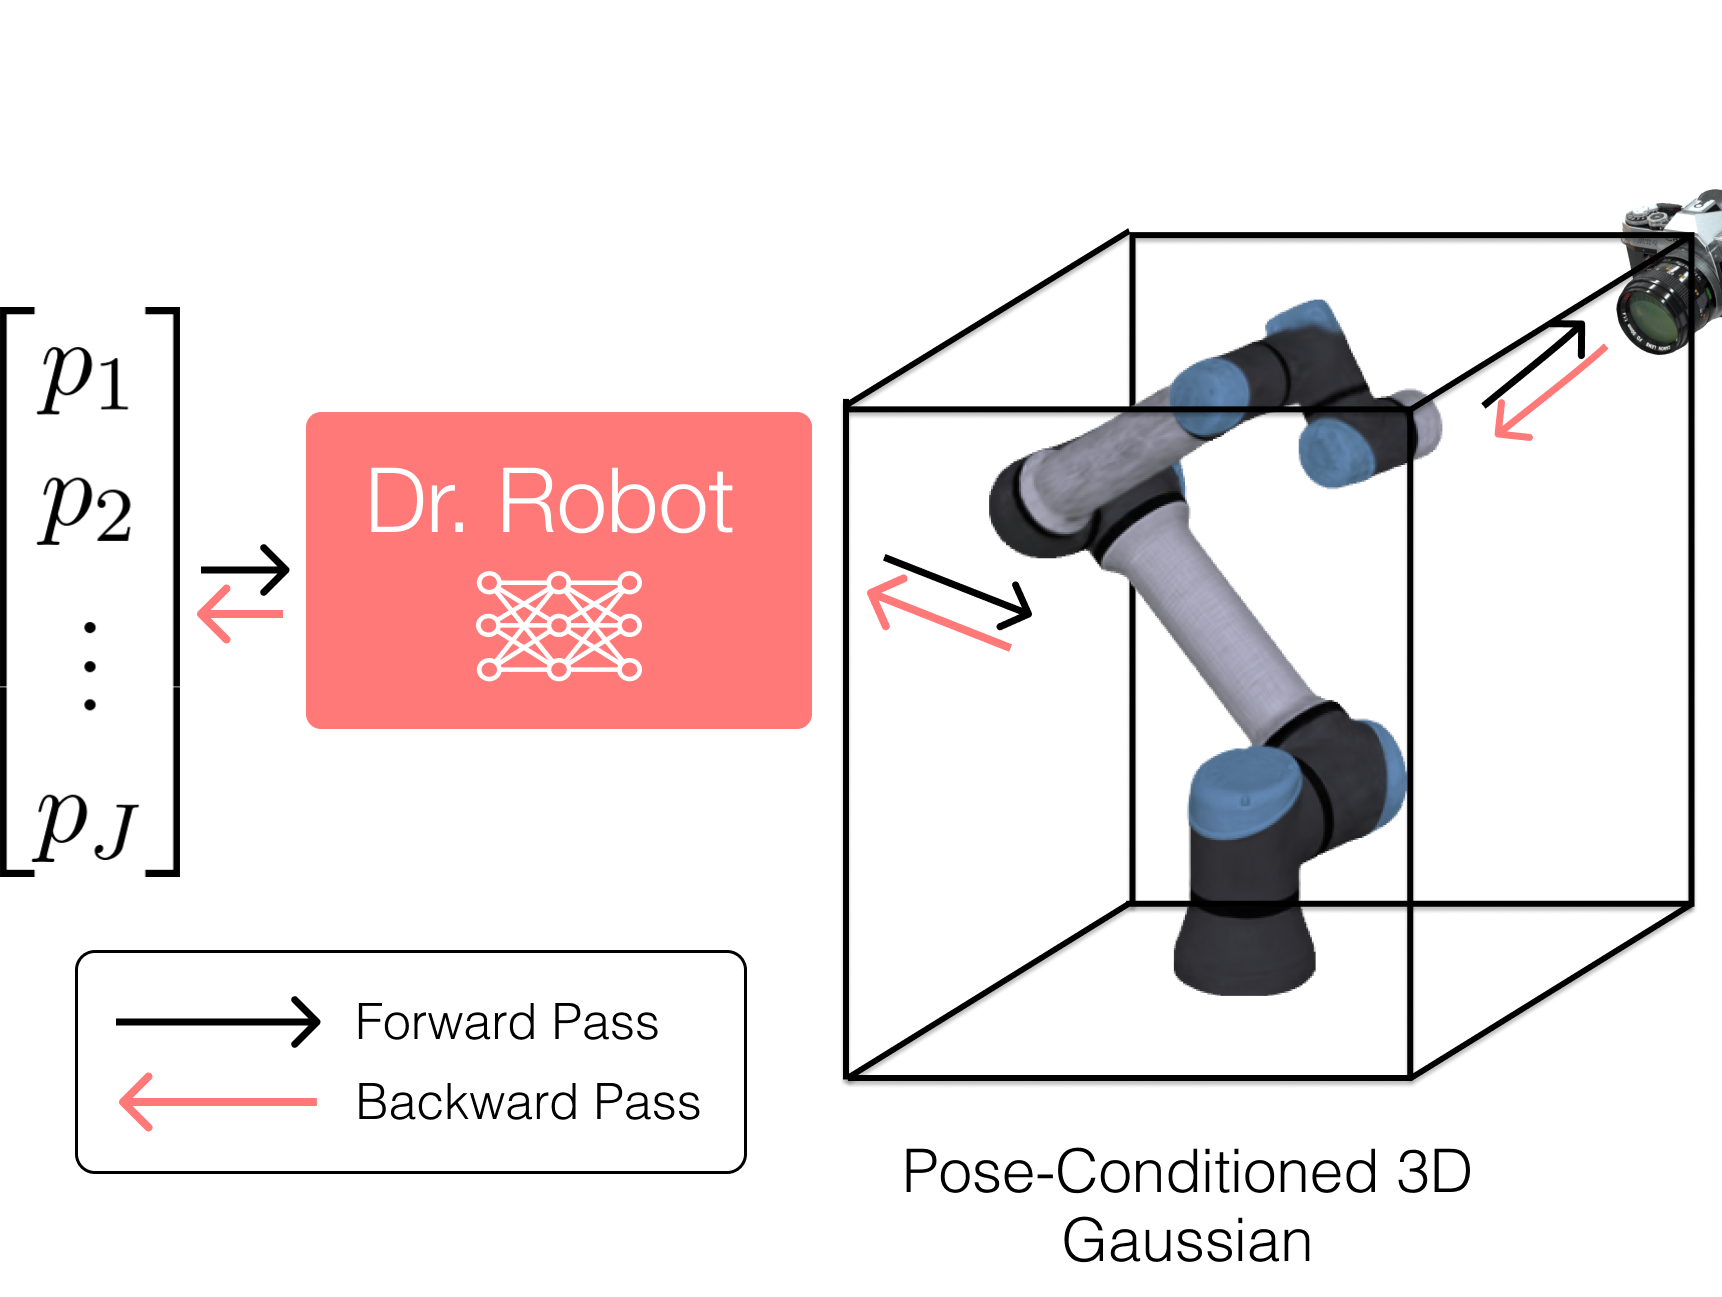 Differentiable Robot Rendering Ruoshi Liu, Alper Canberk, Shuran Song, Carl Vondrick  Flow as the Cross-domain Manipulation Interface Mengda Xu, Zhenjia Xu, Yinghao Xu, Cheng Chi, Gordon Wetzstein, Manuela Veloso, Shuran Song
UMI on Legs: Making Manipulation Policies Mobile with Manipulation-Centric Whole-body Controllers
Huy Ha*, Yihuai Gao*, Zipeng Fu, Jie Tan, Shuran Song  ManiWAV: Learning Robot Manipulation from In-the-Wild Audio-Visual Data Zeyi Liu, Cheng Chi, Eric Cousineau, Naveen Kuppuswamy, Benjamin Burchfiel, Shuran Song 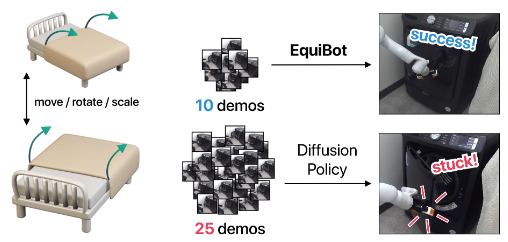 EquiBot: SIM(3)-Equivariant Diffusion Policy for Generalizable and Data Efficient Learning Jingyun Yang*, Zi-ang Cao*, Congyue Deng, Rika Antonova, Shuran Song, Jeannette Bohg  Dreamitate: Real-World Visuomotor Policy Learning via Video Generation Junbang Liang*, Ruoshi Liu*, Ege Ozguroglu, Sruthi Sudhakar, Achal Dave, Pavel Tokmakov, Shuran Song, Carl Vondrick 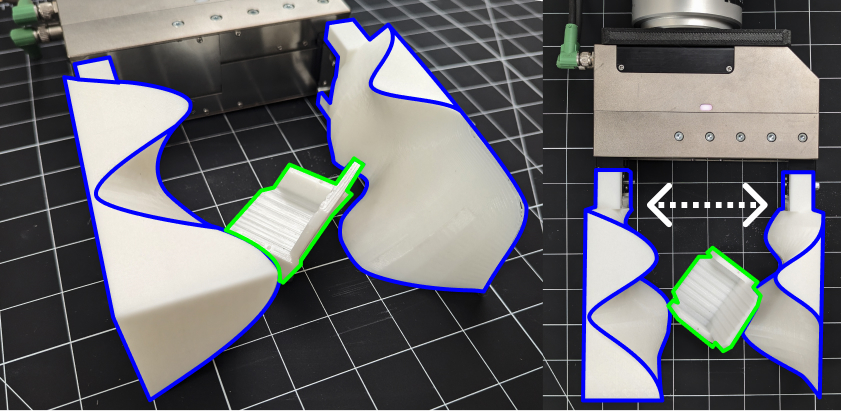 Dynamics-Guided Diffusion Model for Robot Manipulator Design Xiaomeng Xu, Huy Ha, Shuran Song
PaperBot: Learning to Design Real-World Tools Using Paper
Ruoshi Liu, Junbang Liang, Sruthi Sudhakar, Huy Ha, Cheng Chi, Shuran Song, Carl Vondrick
DoughNet: A Visual Predictive Model for Topological Manipulation of Deformable Objects
Dominik Bauer, Zhenjia Xu, Shuran Song
Universal Manipulation Interface: In-The-Wild Robot Teaching Without In-The-Wild Robots
Cheng Chi*, Zhenjia Xu*, Chuer Pan, Eric Cousineau, Ben Burchfiel, Siyuan Feng, Russ Tedrake, Shuran Song 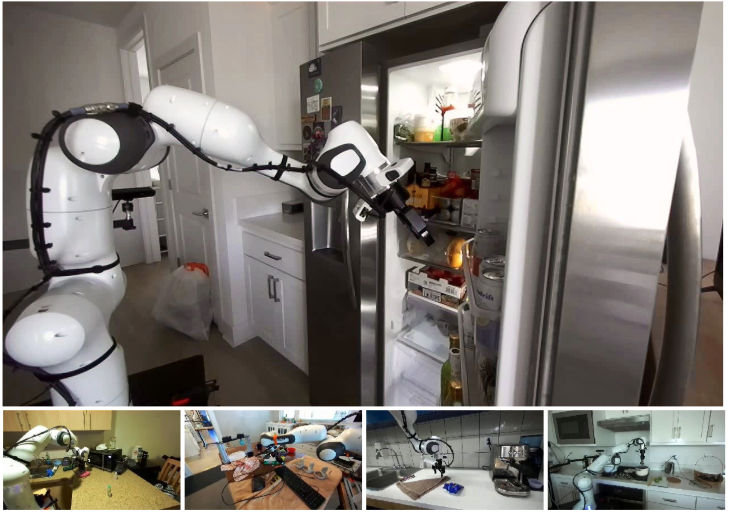 DROID: A Large-Scale In-the-Wild Robot Manipulation Dataset Alexander Khazatsky, Karl Pertsch et al 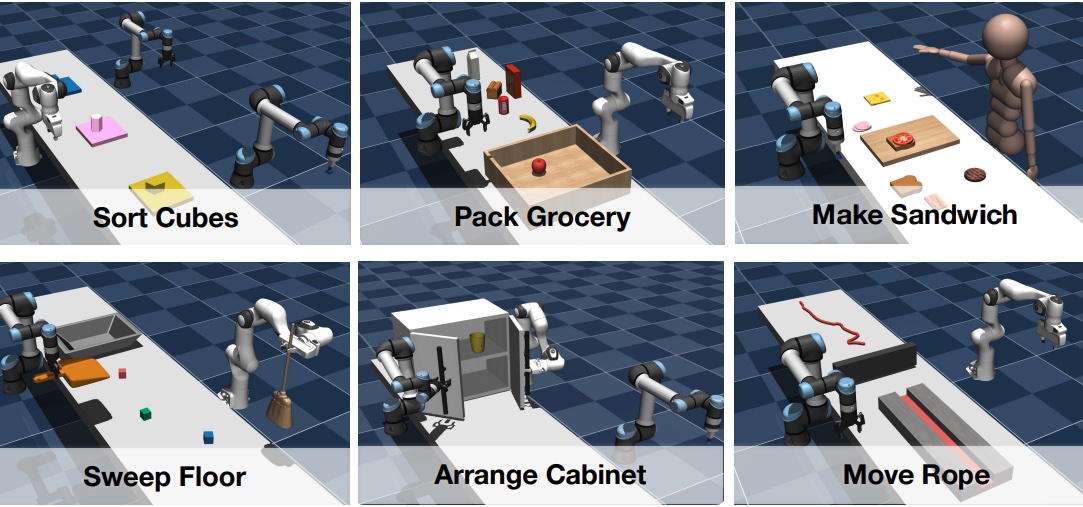 RoCo: Dialectic Multi-Robot Collaboration with Large Language Models Zhao Mandi, Shreeya Jain, Shuran Song 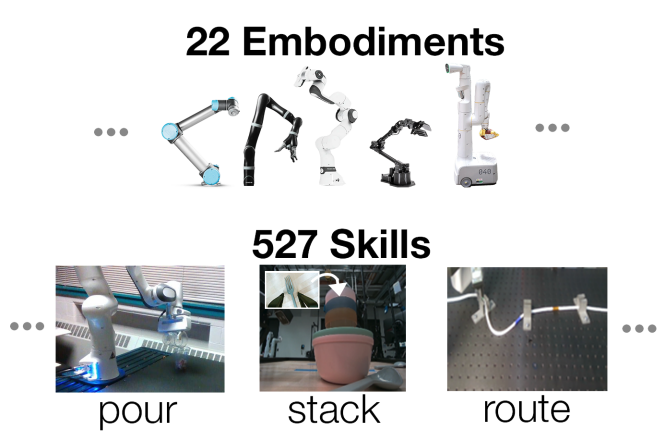 Open X-Embodiment: Robotic Learning Datasets and RT-X Models Abhishek Padalkar et al  DataComp: In search of the next generation of multimodal datasets Samir Yitzhak Gadre*, Gabriel Ilharco*, Alex Fang* et al.
Scaling Up and Distilling Down: Language-Guided Robot Skill Acquisition
Huy Ha, Pete Florence, Shuran Song 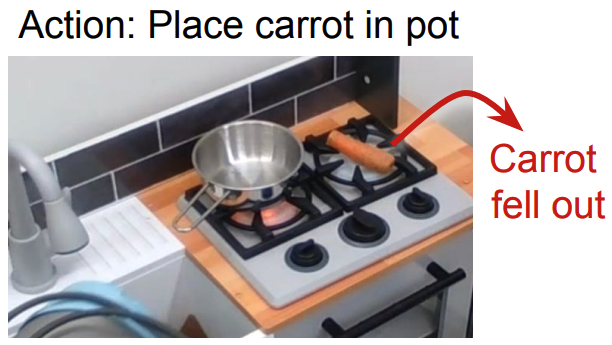 REFLECT: Summarizing Robot Experiences for Failure Explanation and Correction
Zeyi Liu*, Arpit Bahety*, Shuran Song
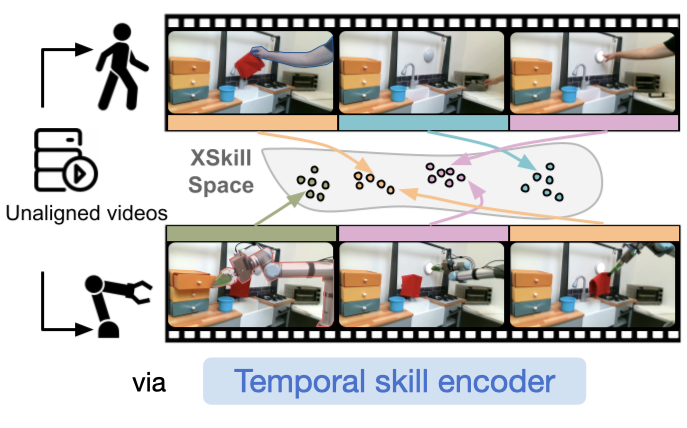 XSkill: Cross Embodiment Skill Discovery
Mengda Xu, Zhenjia Xu, Cheng Chi, Manuela Veloso, Shuran Song
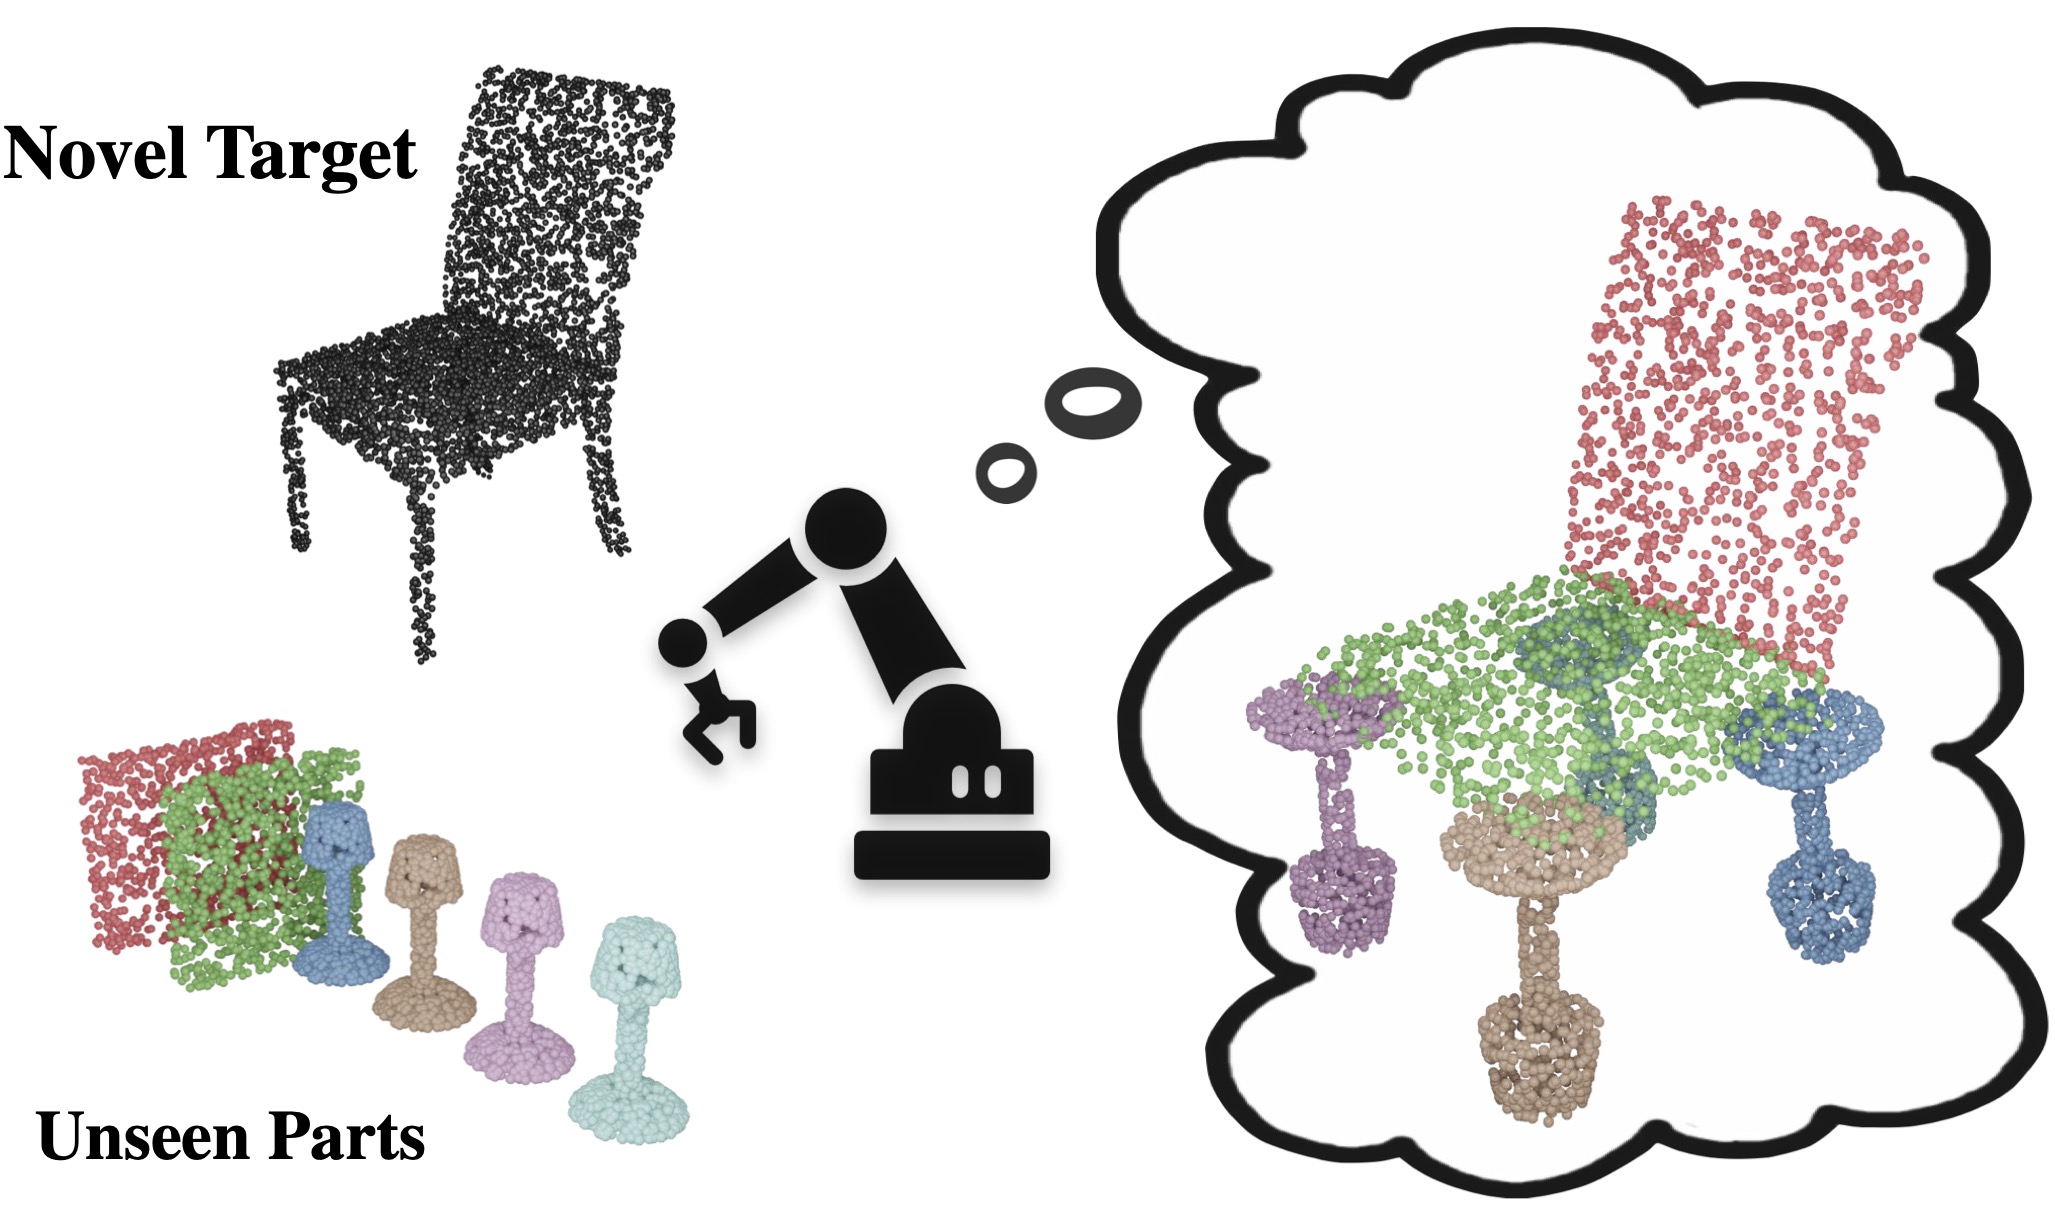 Rearrangement Planning for General Part Assembly
Yulong Li, Andy Zeng, Shuran Song
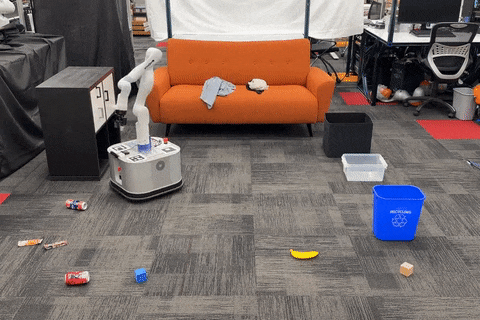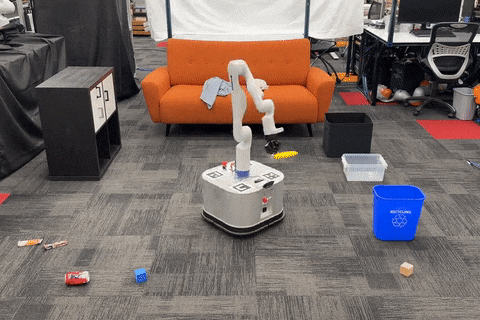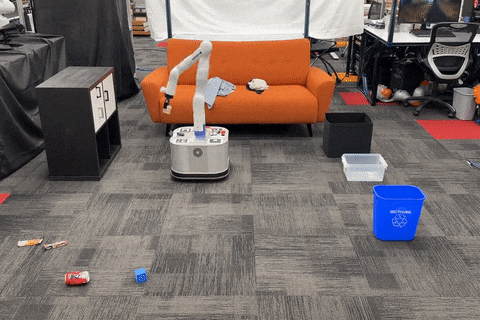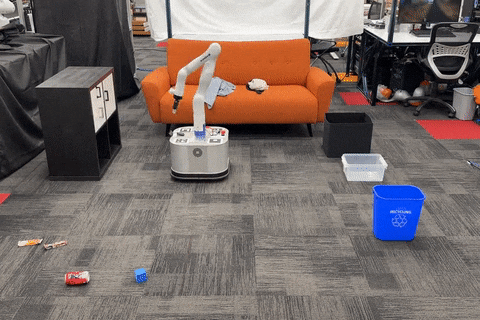 TidyBot: Personalized Robot Assistance with Large Language Models
Jimmy Wu, Rika Antonova, Adam Kan, Marion Lepert, Andy Zeng, Shuran Song, Jeannette Bohg, Szymon Rusinkiewicz, Thomas Funkhouser 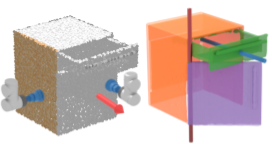 Structure From Action: Learning Interactions for Articulated Object 3D Structure Discovery
Neil Nie, Samir Yitzhak Gadre, Kiana Ehsani, Shuran Song 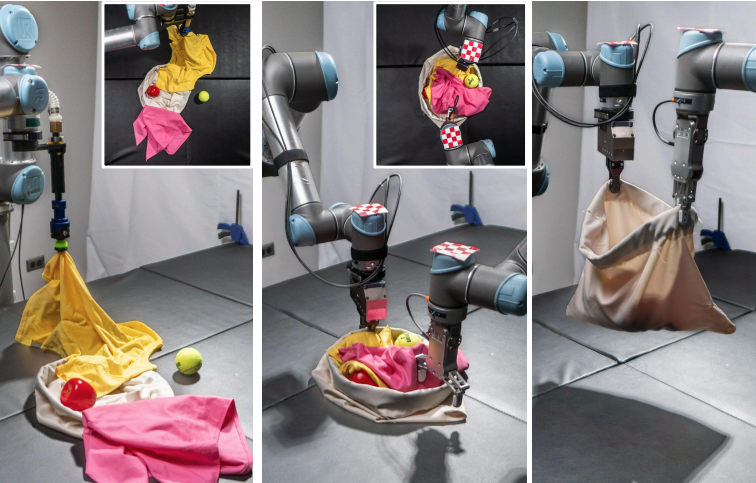 Bag All You Need: Learning a Generalizable Bagging Strategy for Heterogeneous Objects
Arpit Bahety*, Shreeya Jain*, Huy Ha, Nathalie Hager, Benjamin Burchfiel, Eric Cousineau, Siyuan Feng, Shuran Song 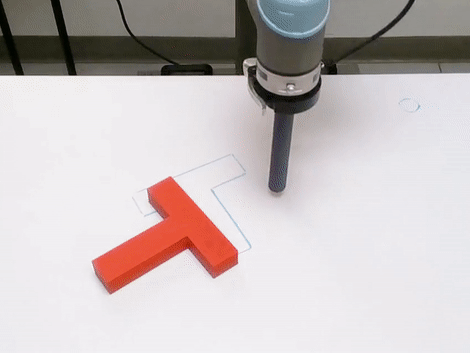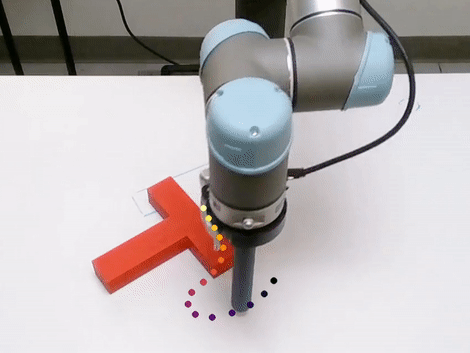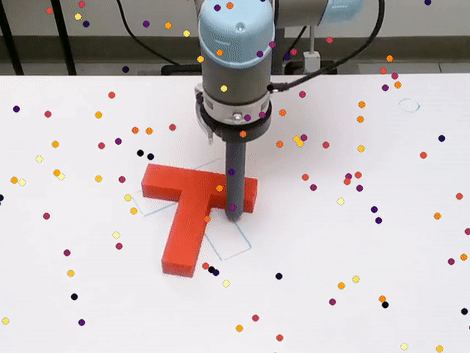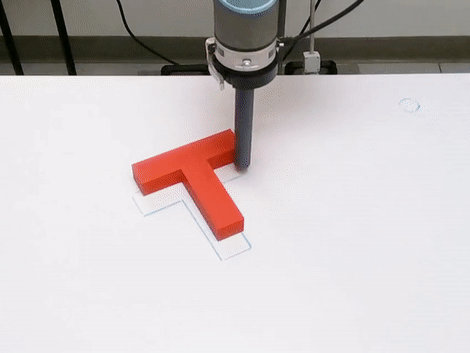 Diffusion Policy: Visuomotor Policy Learning via Action Diffusion
Cheng Chi, Siyuan Feng, Yilun Du, Zhenjia Xu, Eric Cousineau, Benjamin Burchfiel, Shuran Song 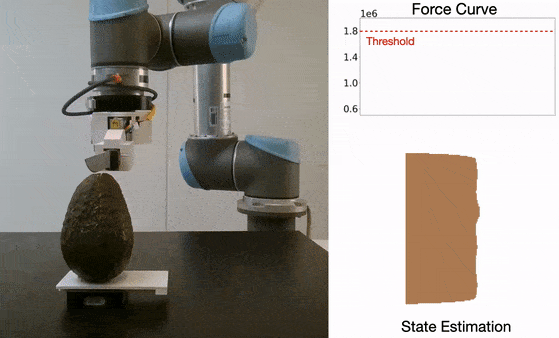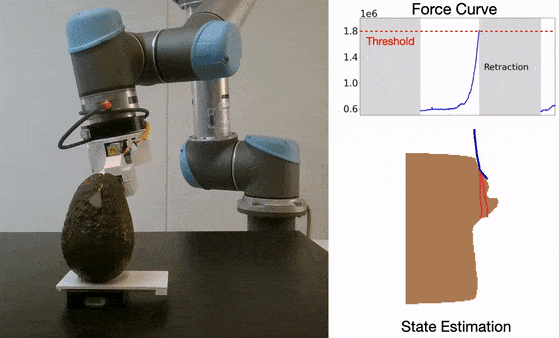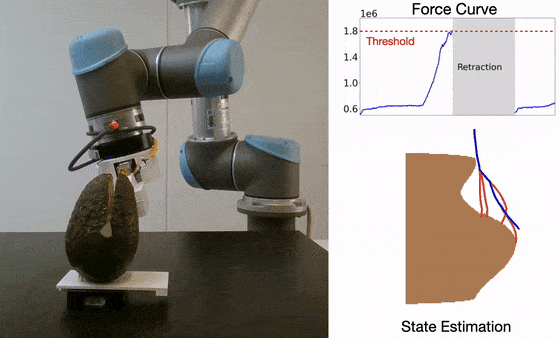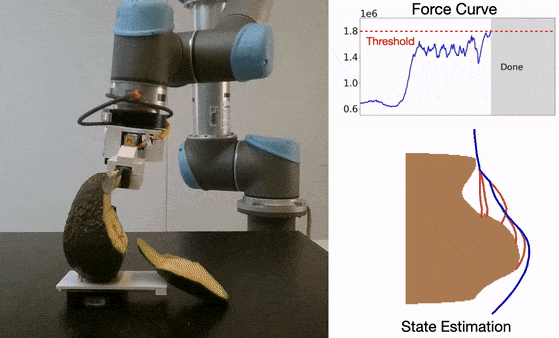 RoboNinja: Learning an Adaptive Cutting Policy for Multi-Material Objects
Zhenjia Xu, Zhou Xian, Xingyu Lin, Cheng Chi, Zhiao Huang, Chuang Gan, Shuran Song  CoWs on Pasture: Baselines and Benchmarks for Language-Driven Zero-Shot Object Navigation (a.k.a Clip on Wheels)
Samir Yitzhak Gadre, Mitchell Wortsman, Gabriel Ilharco, Ludwig Schmidt, Shuran Song 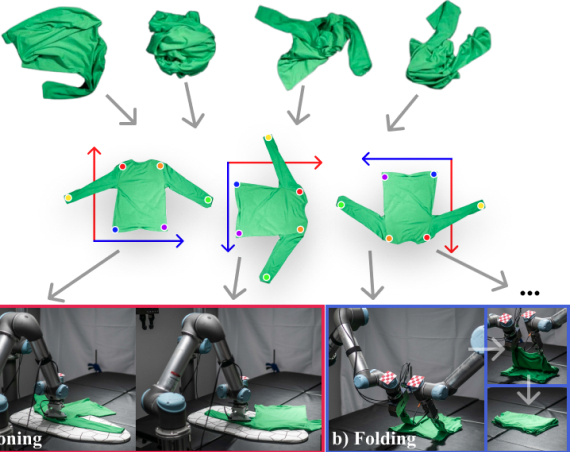 Cloth Funnels: Canonicalized-Alignment for Multi-Purpose Garment Manipulation
Alper Canberk, Cheng Chi, Huy Ha, Benjamin Burchfiel, Eric Cousineau, Siyuan Feng, Shuran Song 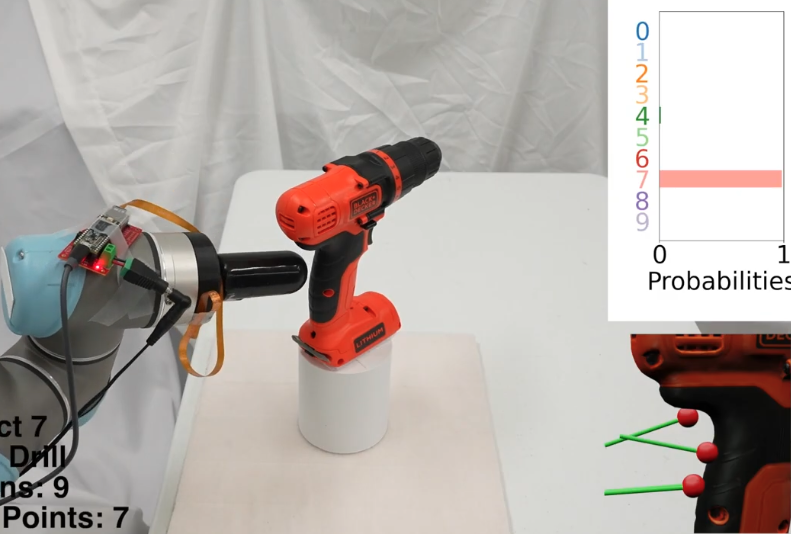 TANDEM3D: Active Tactile Exploration for 3D Object Recognition
Jingxi Xu*, Han Lin*, Shuran Song, Matei Ciocarlie 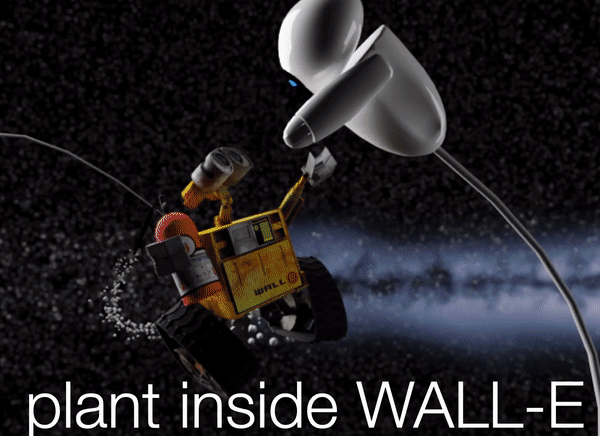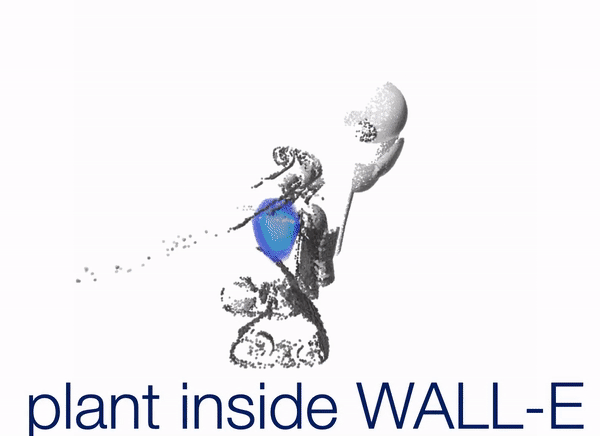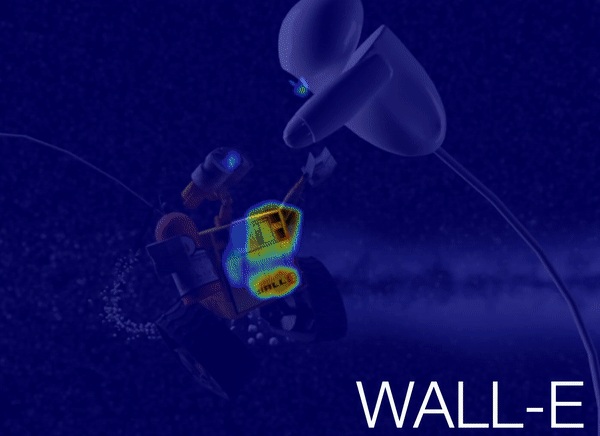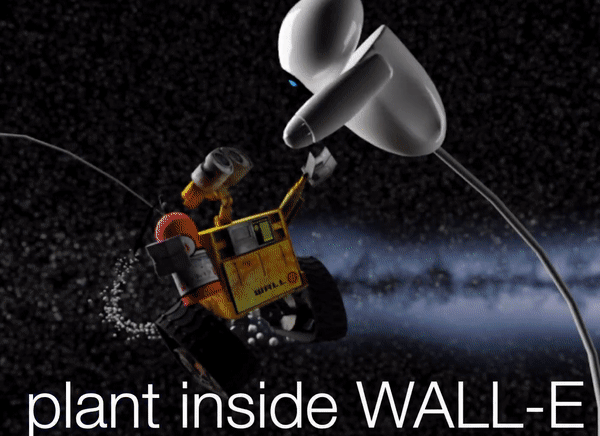 Semantic Abstraction: Open-World 3D Scene Understanding from 2D Vision-Language Models
Huy Ha, Shuran Song 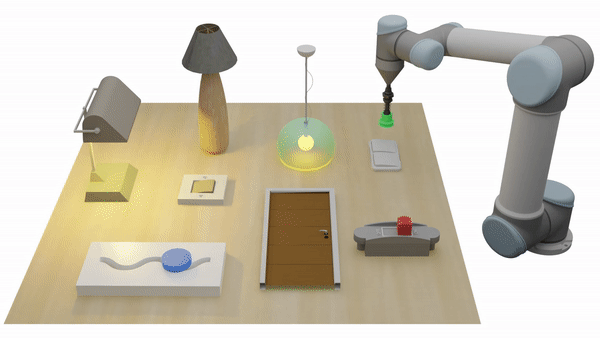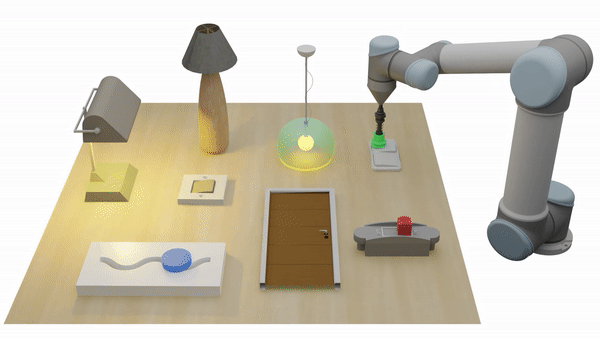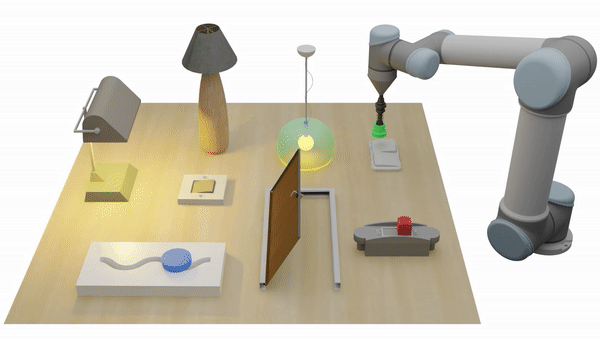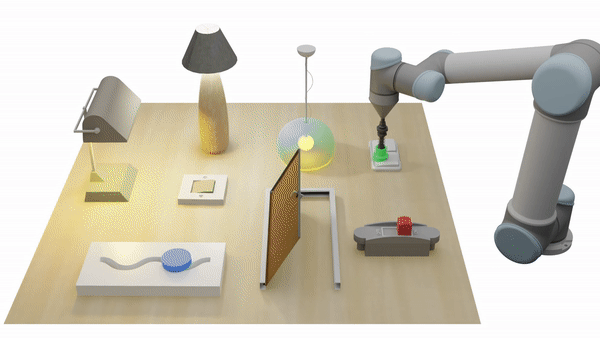 BusyBot: Learning to Interact, Reason, and Plan in a BusyBoard Environment
Zeyi Liu, Zhenjia Xu, Shuran Song 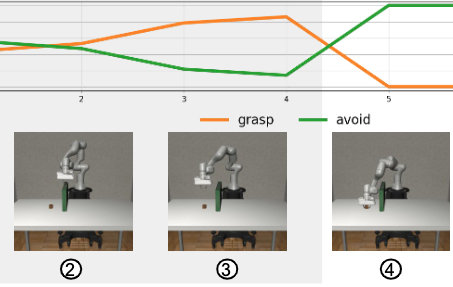 ASPiRe: Adaptive Skill Priors for Reinforcement Learning
Mengda Xu, Manuela Veloso, Shuran Song 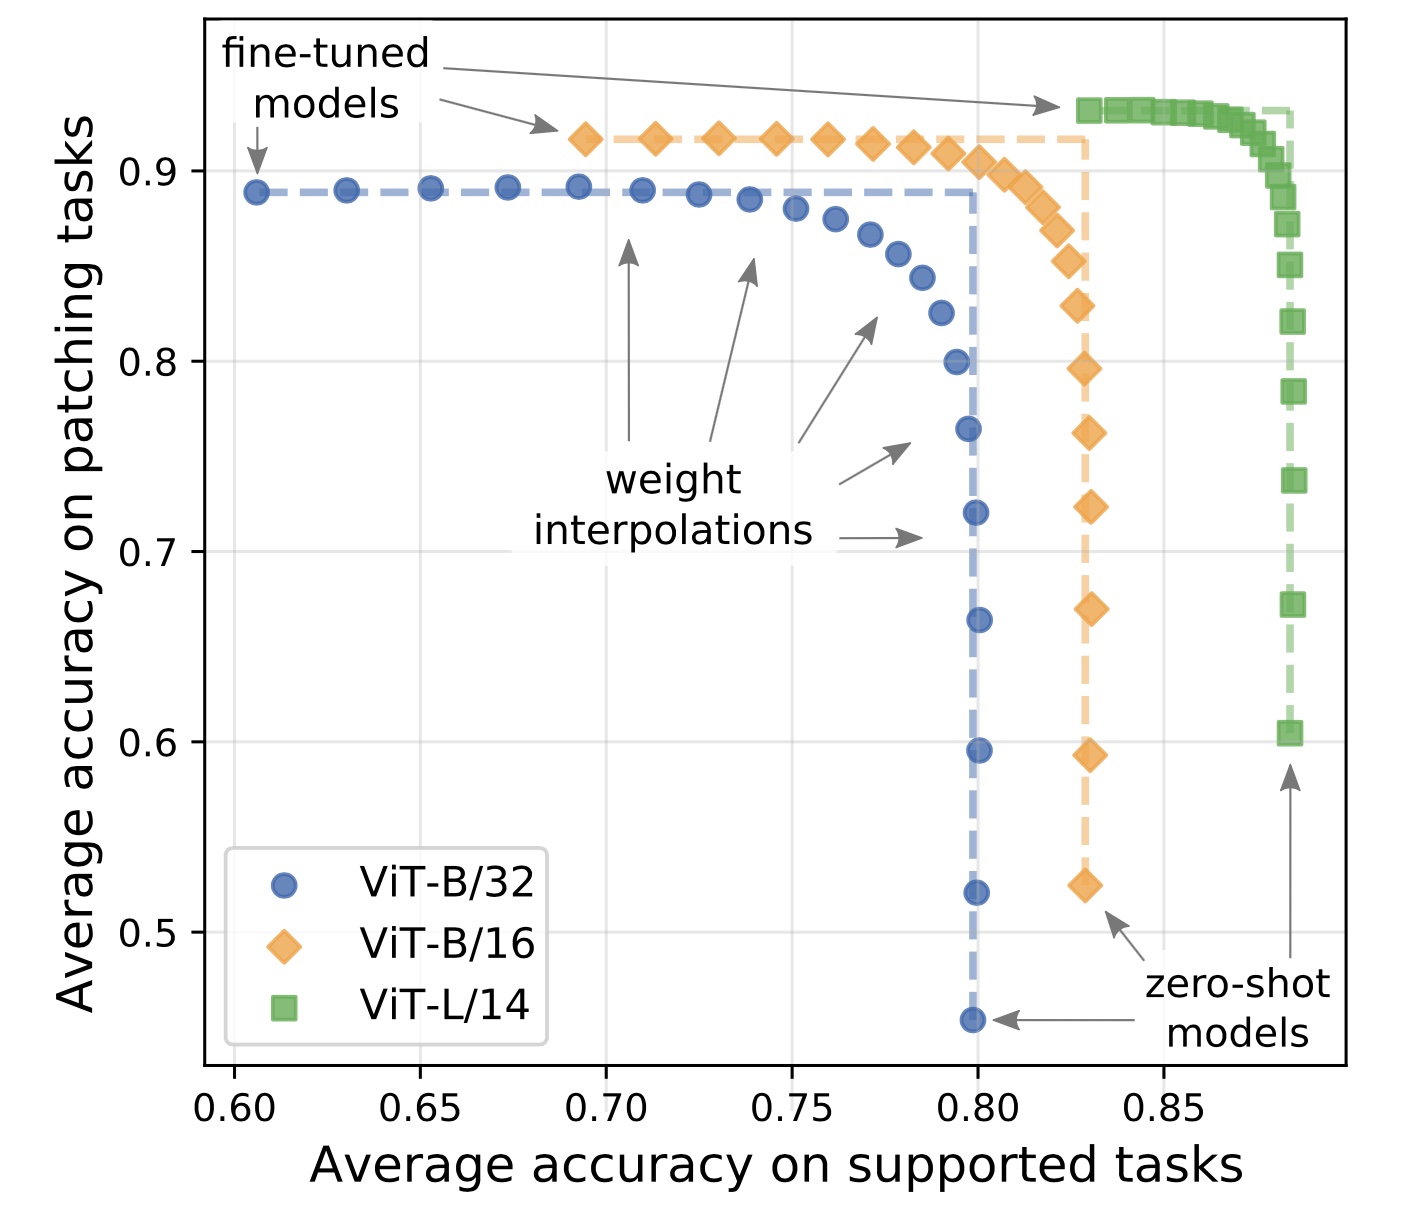 Patching open-vocabulary models by interpolating weights
Gabriel Ilharco*, Mitchell Wortsman*, Samir Yitzhak Gadre*, Shuran Song, Hannaneh Hajishirzi Simon Kornblith, Ali Farhadi, Ludwig Schmidt 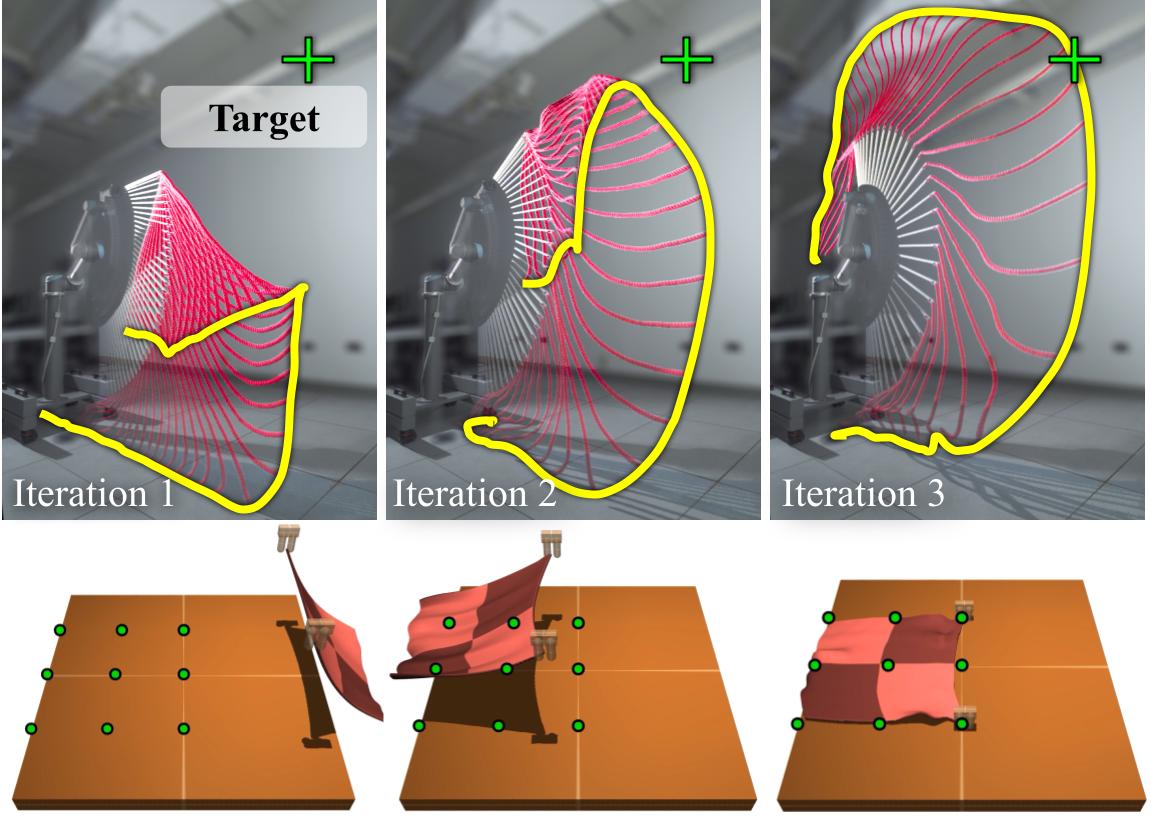 Iterative Residual Policy for Goal-Conditioned Dynamic Manipulation of Deformable Objects
Cheng Chi, Benjamin Burchfiel, Eric Cousineau, Siyuan Feng, Shuran Song  DextAIRity: Deformable Manipulation Can be a Breeze
Zhenjia Xu, Cheng Chi, Benjamin Burchfiel, Eric Cousineau, Siyuan Feng, Shuran Song 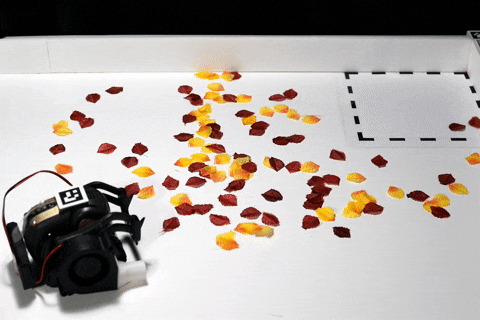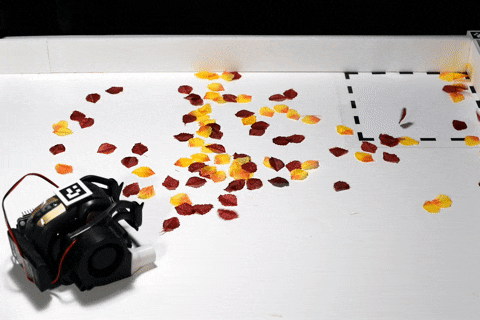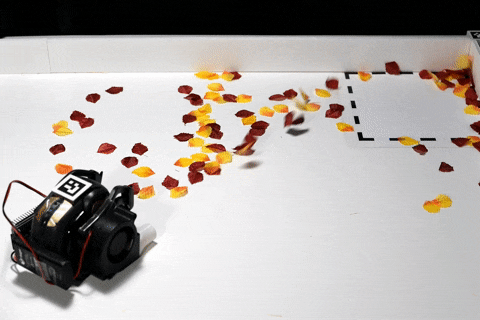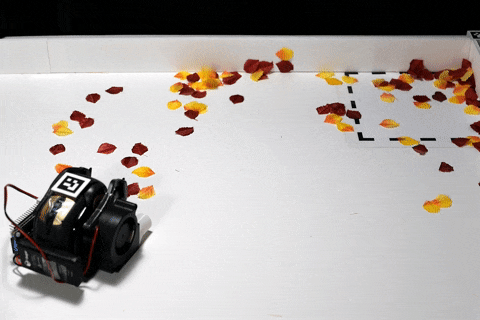 Learning Pneumatic Non-Prehensile Manipulation with a Mobile Blower
Jimmy Wu, Xingyuan Sun, Andy Zeng, Shuran Song, Szymon Rusinkiewicz, Thomas Funkhouser 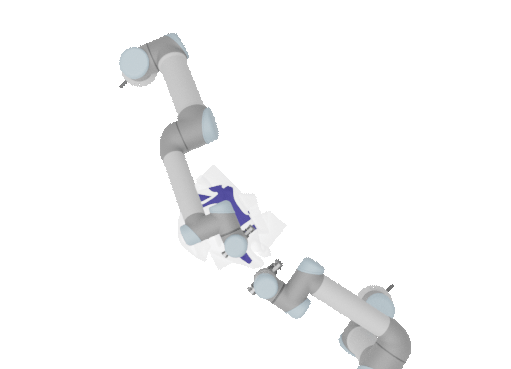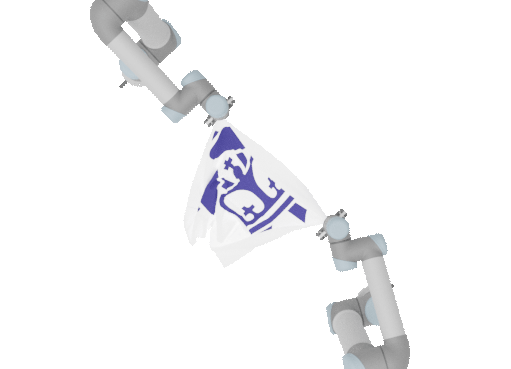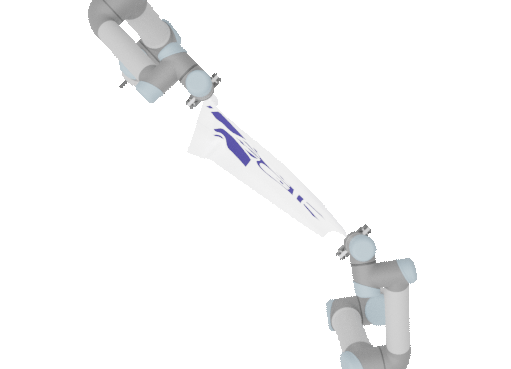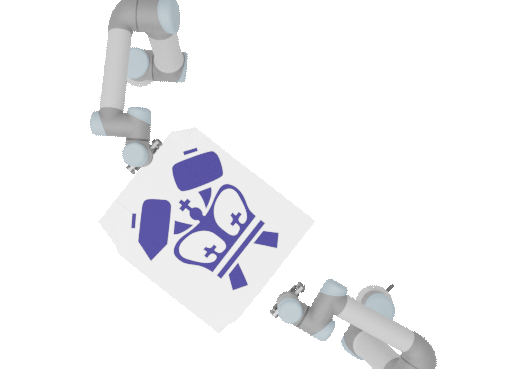 FlingBot: The Unreasonable Effectiveness of Dynamic Manipulations for Cloth Unfolding
Huy Ha, Shuran Song 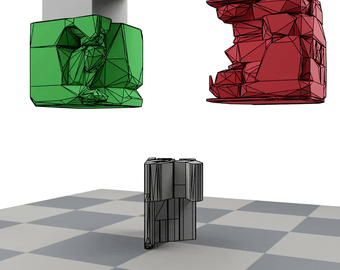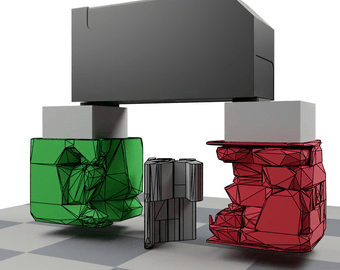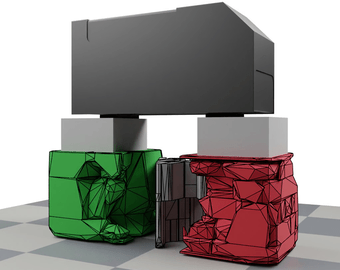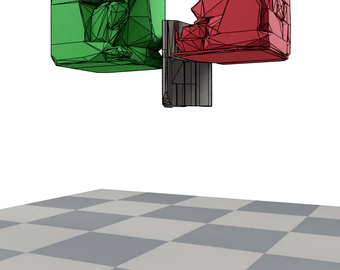 Fit2Form: 3D Generative Model for Robot Gripper Form Design
Huy Ha*, Shubham Agrawal*, Shuran Song 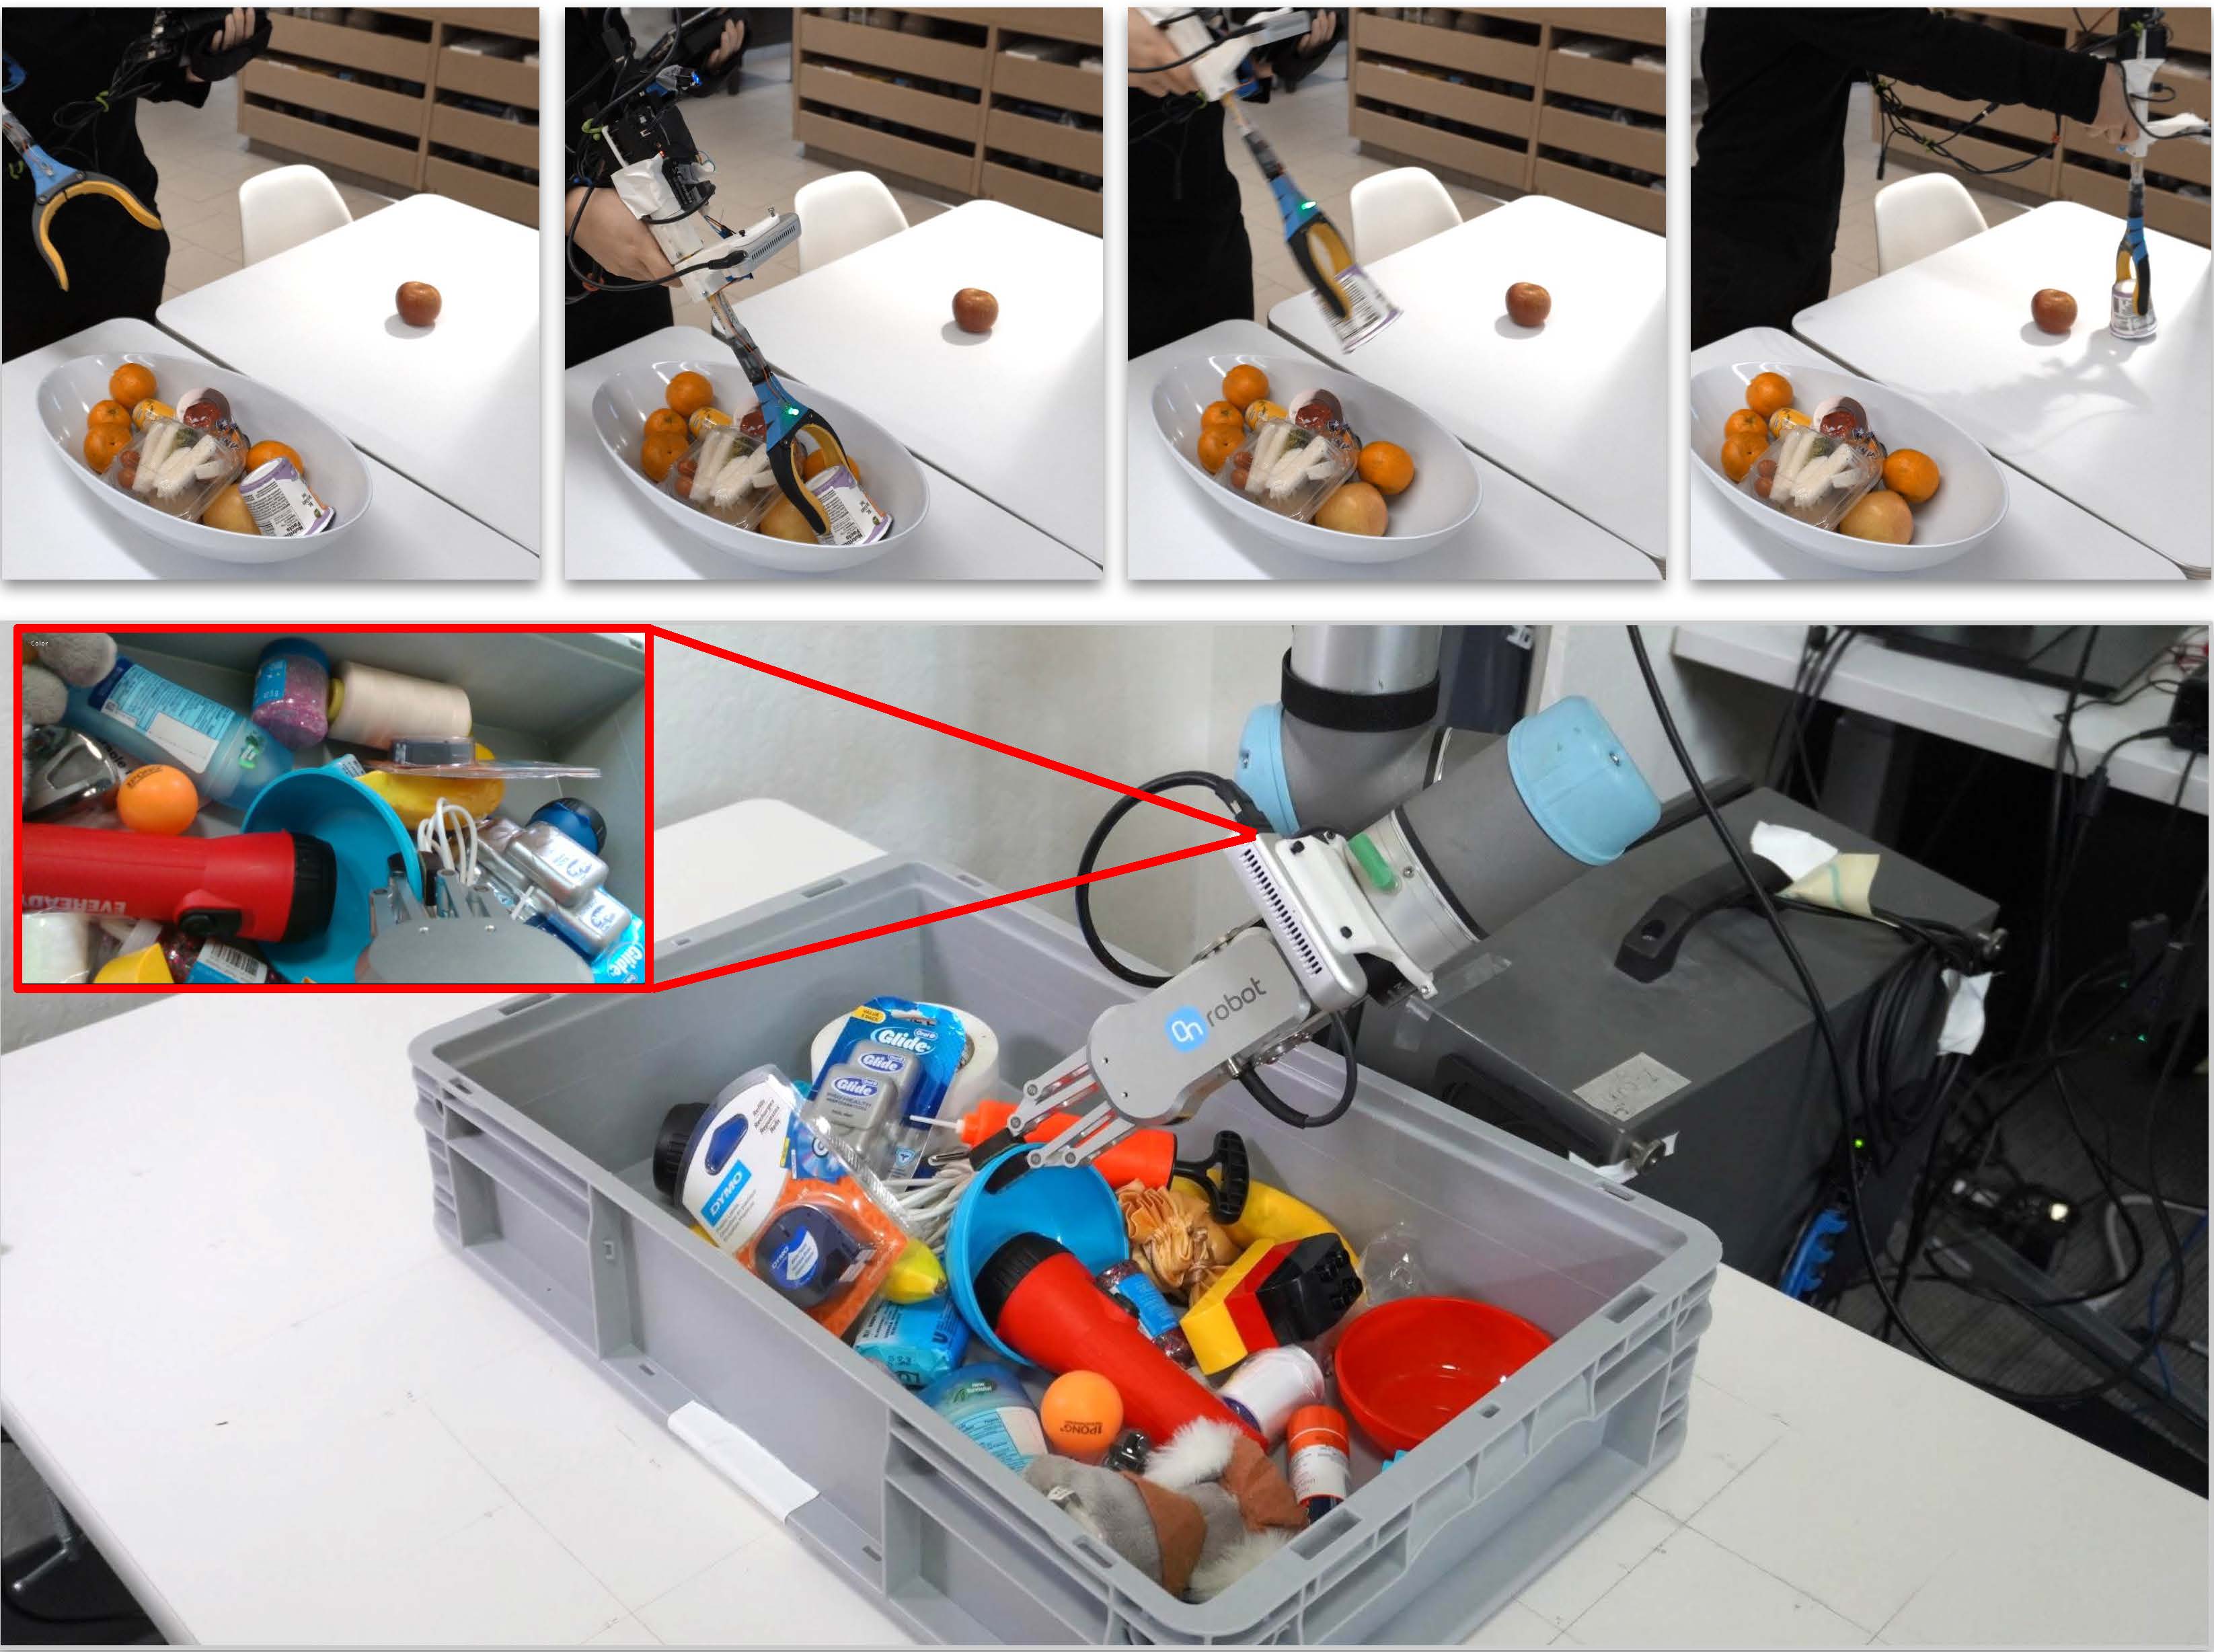 Grasping in the Wild: Learning 6DoF Closed-Loop Grasping from Low-Cost Demonstrations
Shuran Song, Andy Zeng, Johnny Lee, Thomas Funkhouser 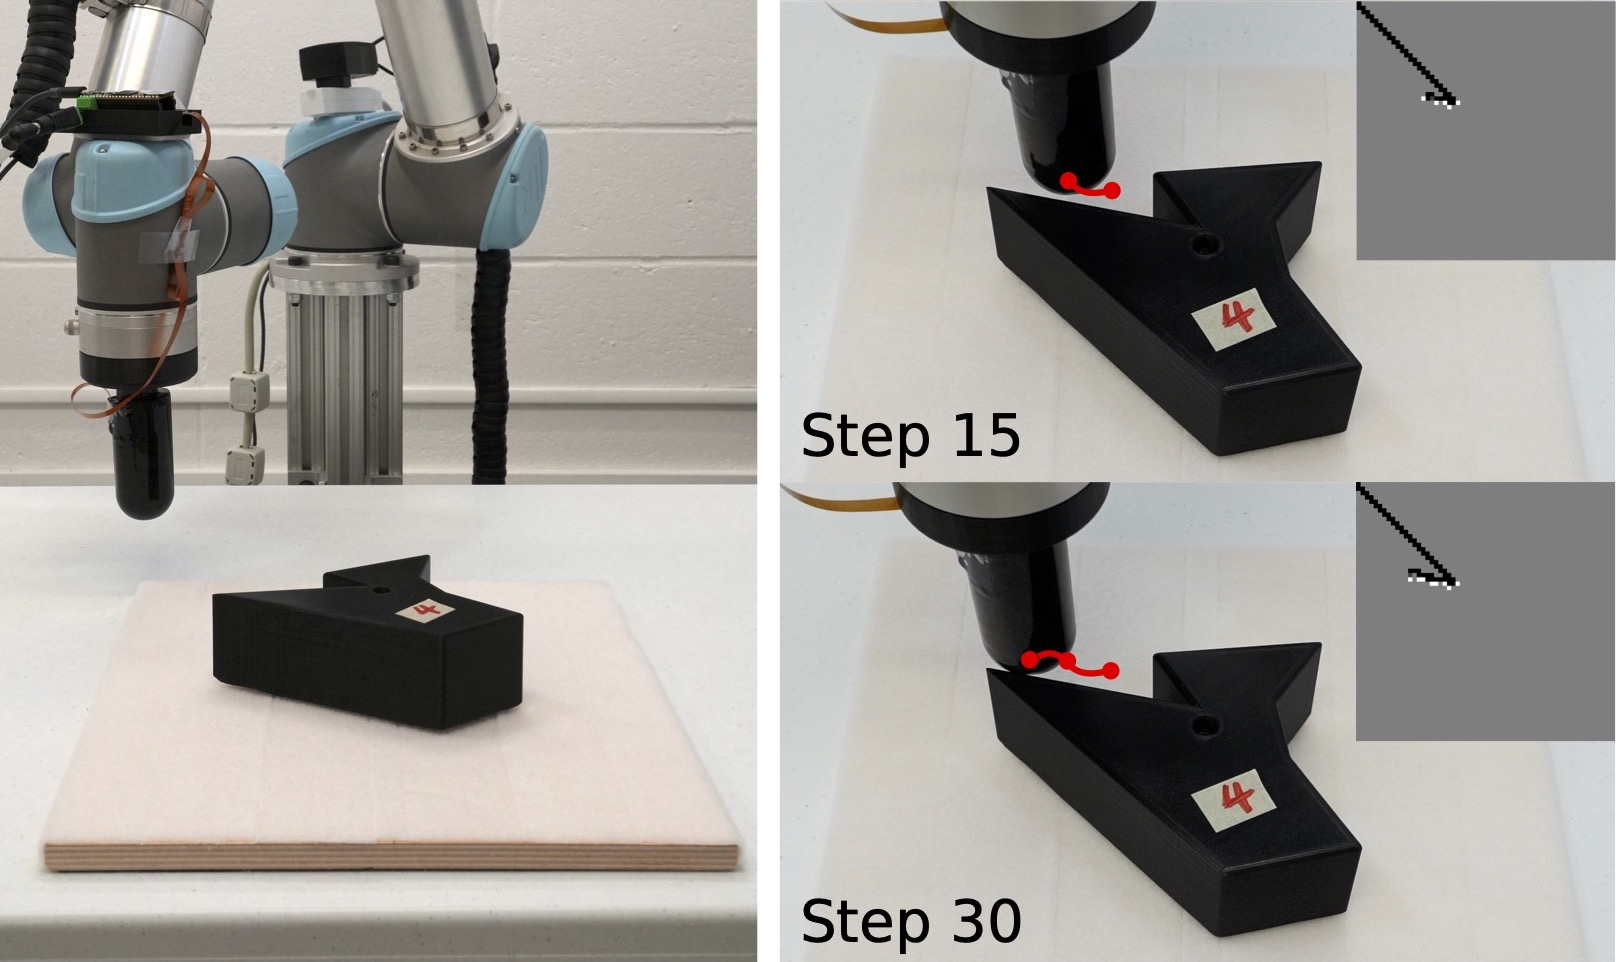 TANDEM: Learning Joint Exploration and Decision Making with Tactile Sensors
Jingxi Xu, Shuran Song, Matei Ciocarlie 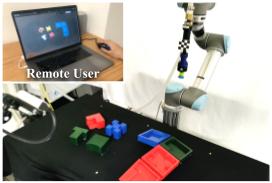 Scene Editing as Teleoperation: A Case Study in 6DoF Kit Assembly
Shubham Agrawal*, Yulong Li*, Jen-Shuo Liu, Steven K. Feiner, Shuran Song 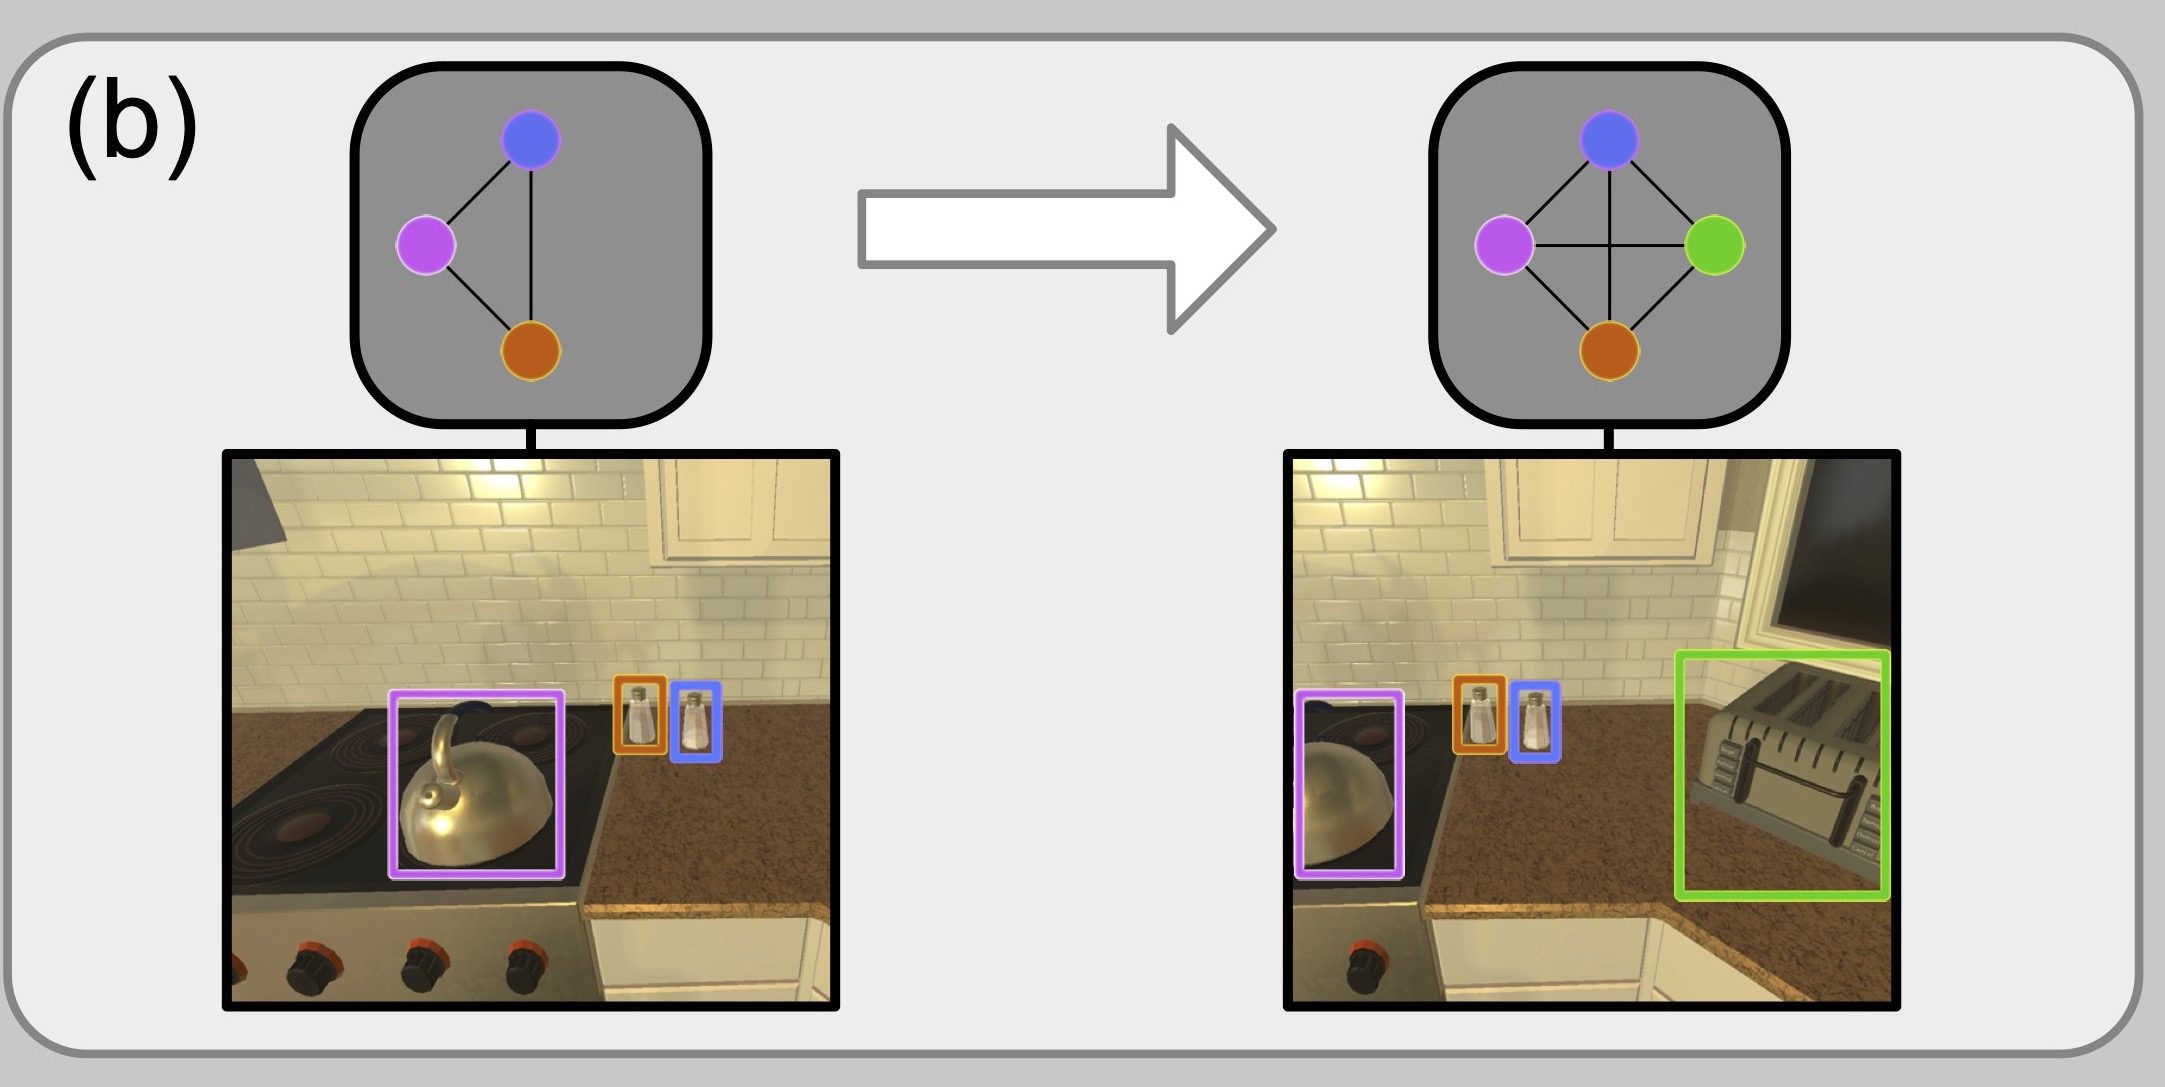 Continuous Scene Representations for Embodied AI
Samir Yitzhak Gadre, Kiana Ehsani, Shuran Song, Roozbeh Mottaghi, 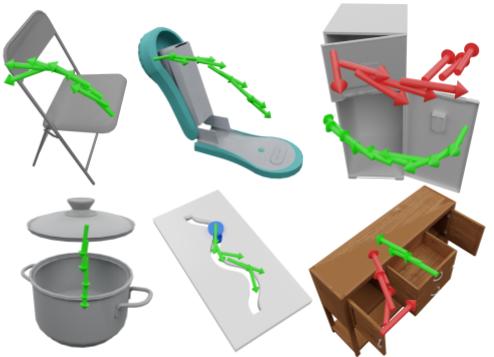 UMPNet: Universal Manipulation Policy Network for Articulated Objects
Zhenjia Xu, Zhanpeng He, Shuran Song
FishGym: A High-Performance Physics-based Simulation Framework for Underwater Robot Learning
Wenji Liu, Kai Bai, Xuming He, Shuran Song, Changxi Zheng, and Xiaopei Liu
Leveraging SE(3) Equivariance for Self-supervised Category-Level Object Pose Estimation from Point Clouds
Xiaolong Li, Yijia Weng, Li Yi, Leonidas Guibas, A. Lynn Abbott, Shuran Song, He Wang 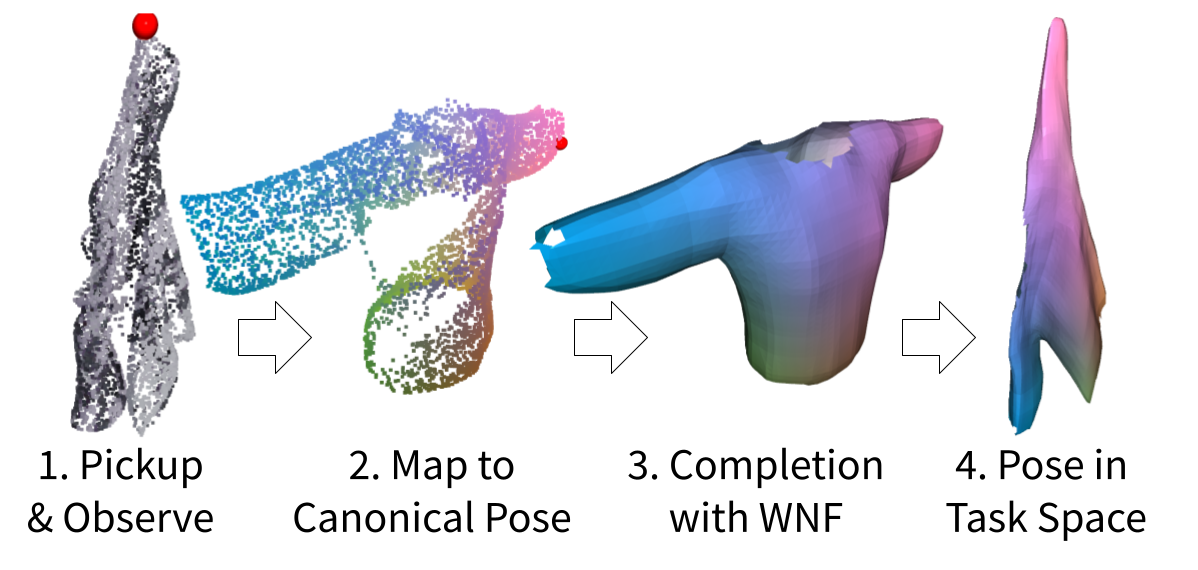 GarmentNets: Category-Level Pose Estimation for Garments via Canonical Space Shape Completion
Cheng Chi, Shuran Song 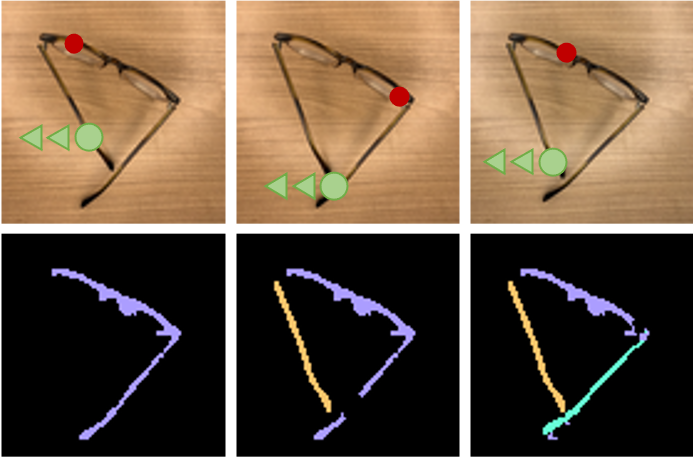 Act the Part: Learning Interaction Strategies for Articulated Object Part Discovery
Samir Yitzhak Gadre, Kiana Ehsani, Shuran Song 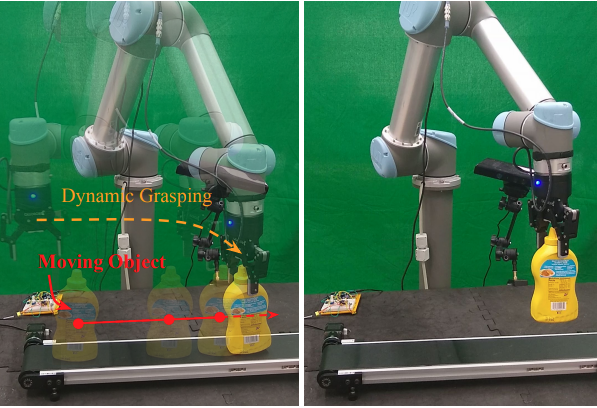 Dynamic Grasping with Reachability and Motion Awareness
Iretiayo Akinola*, Jingxi Xu*, Shuran Song, and Peter Allen  AdaGrasp: Learning an Adaptive Gripper-Aware Grasping Policy
Zhenjia Xu, Beichun Qi, Shubham Agrawal, Shuran Song 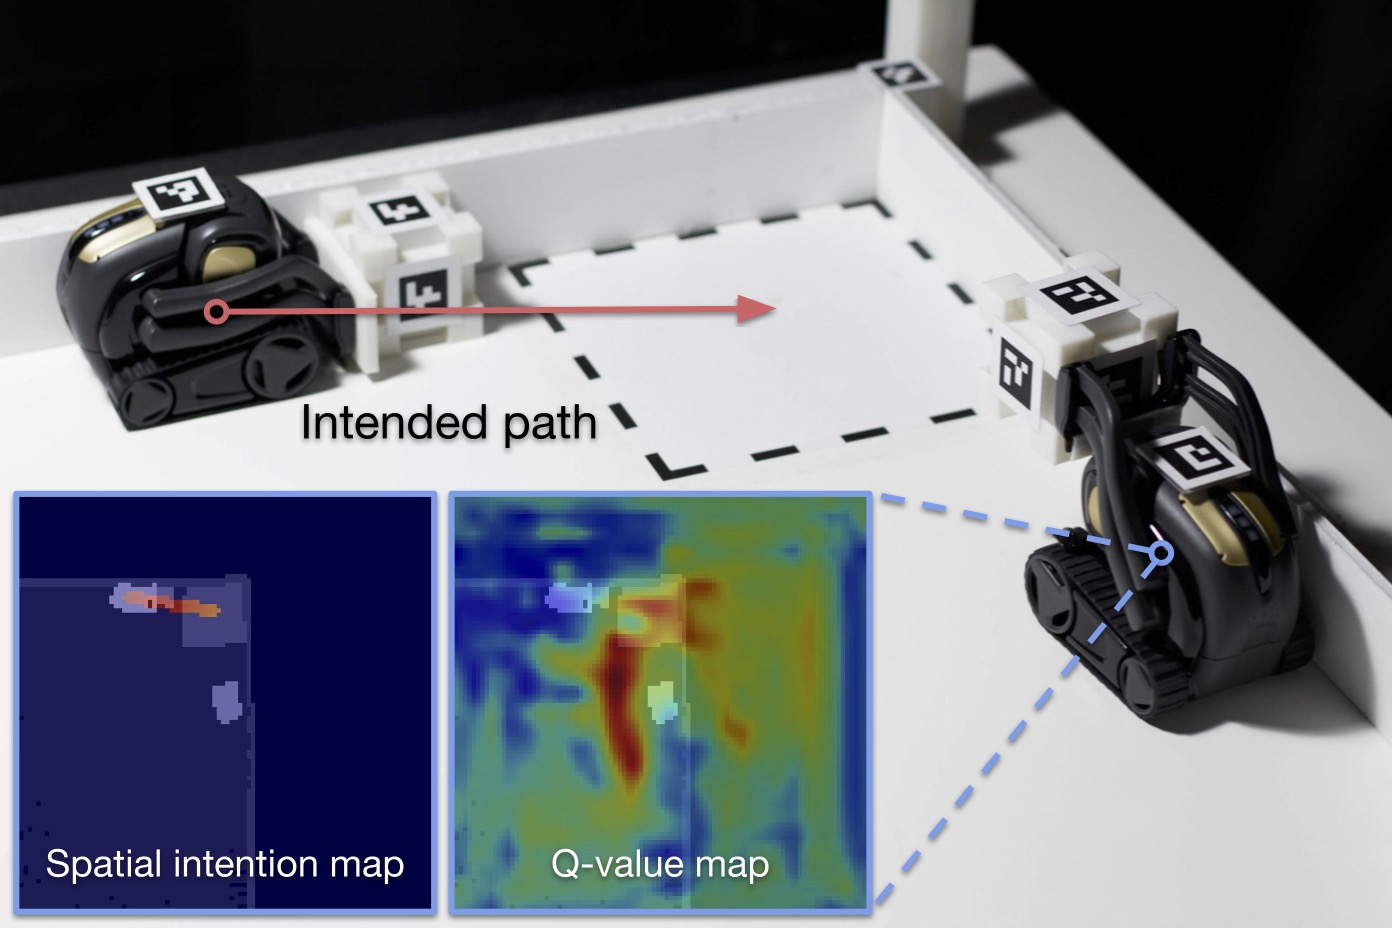 Spatial Intention Maps for Multi-Agent Mobile Manipulation
Jimmy Wu, Xingyuan Sun, Andy Zeng, Shuran Song, Szymon Rusinkiewicz, Thomas Funkhouser 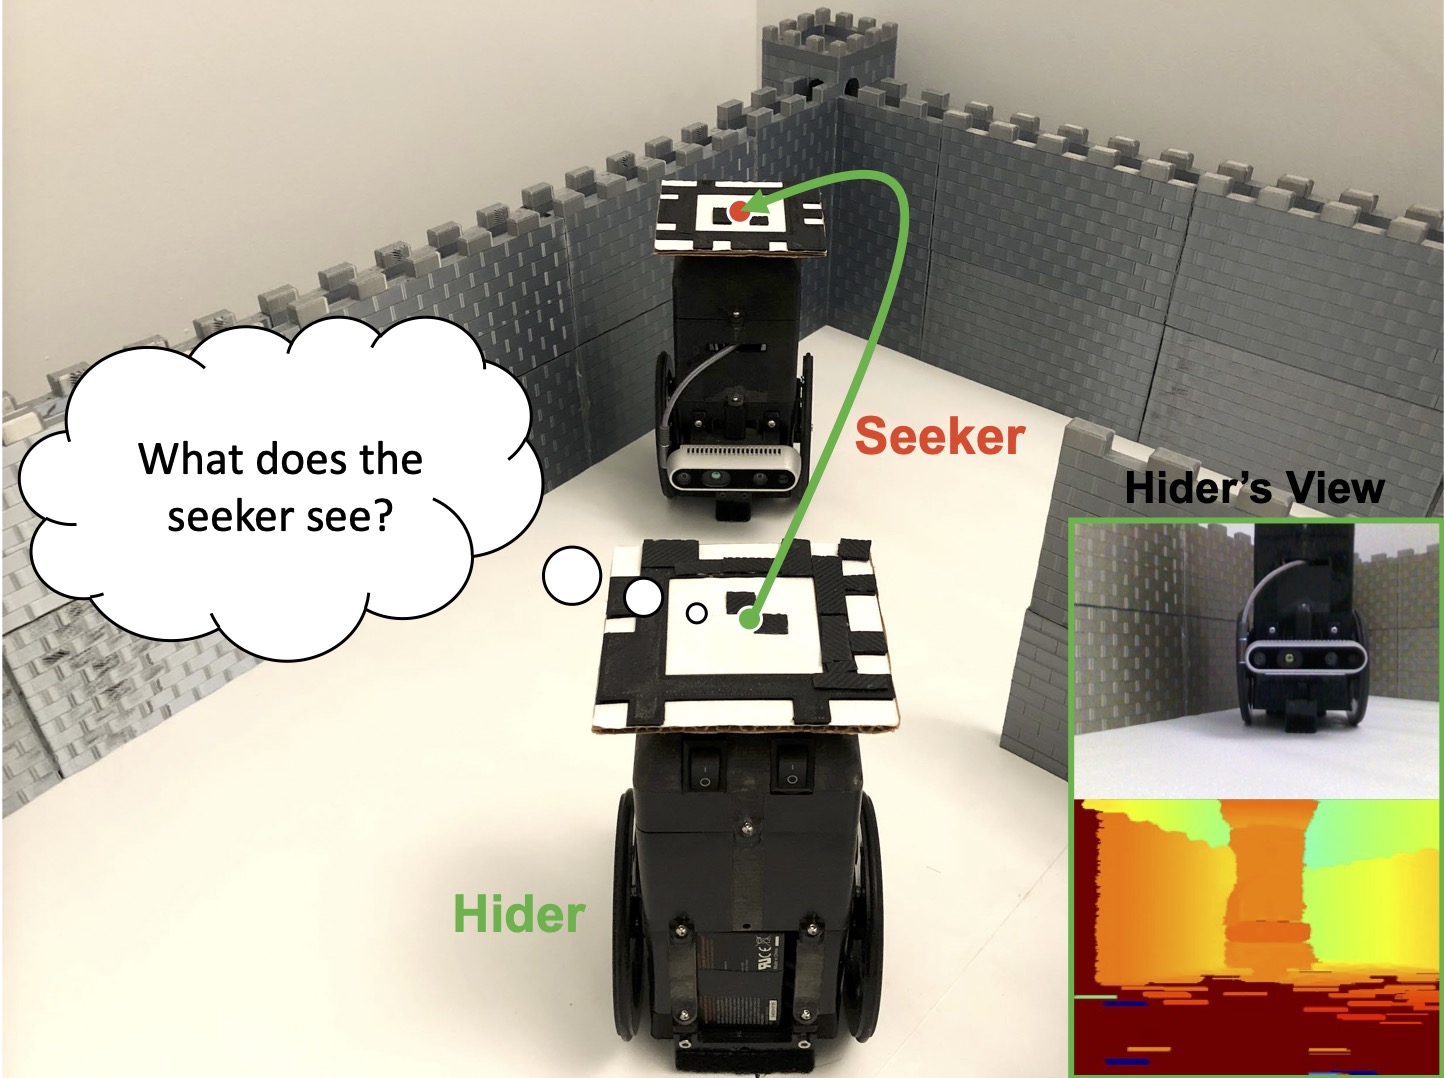 Visual Perspective Taking for Opponent Behavior Modeling
Boyuan Chen, Yuhang Hu, Robert Kwiatkowski, Shuran Song, Hod Lipson  SSCNav: Confidence-Aware Semantic Scene Completion for Visual Semantic Navigation
Yiqing Liang, Boyuan Chen, Shuran Song 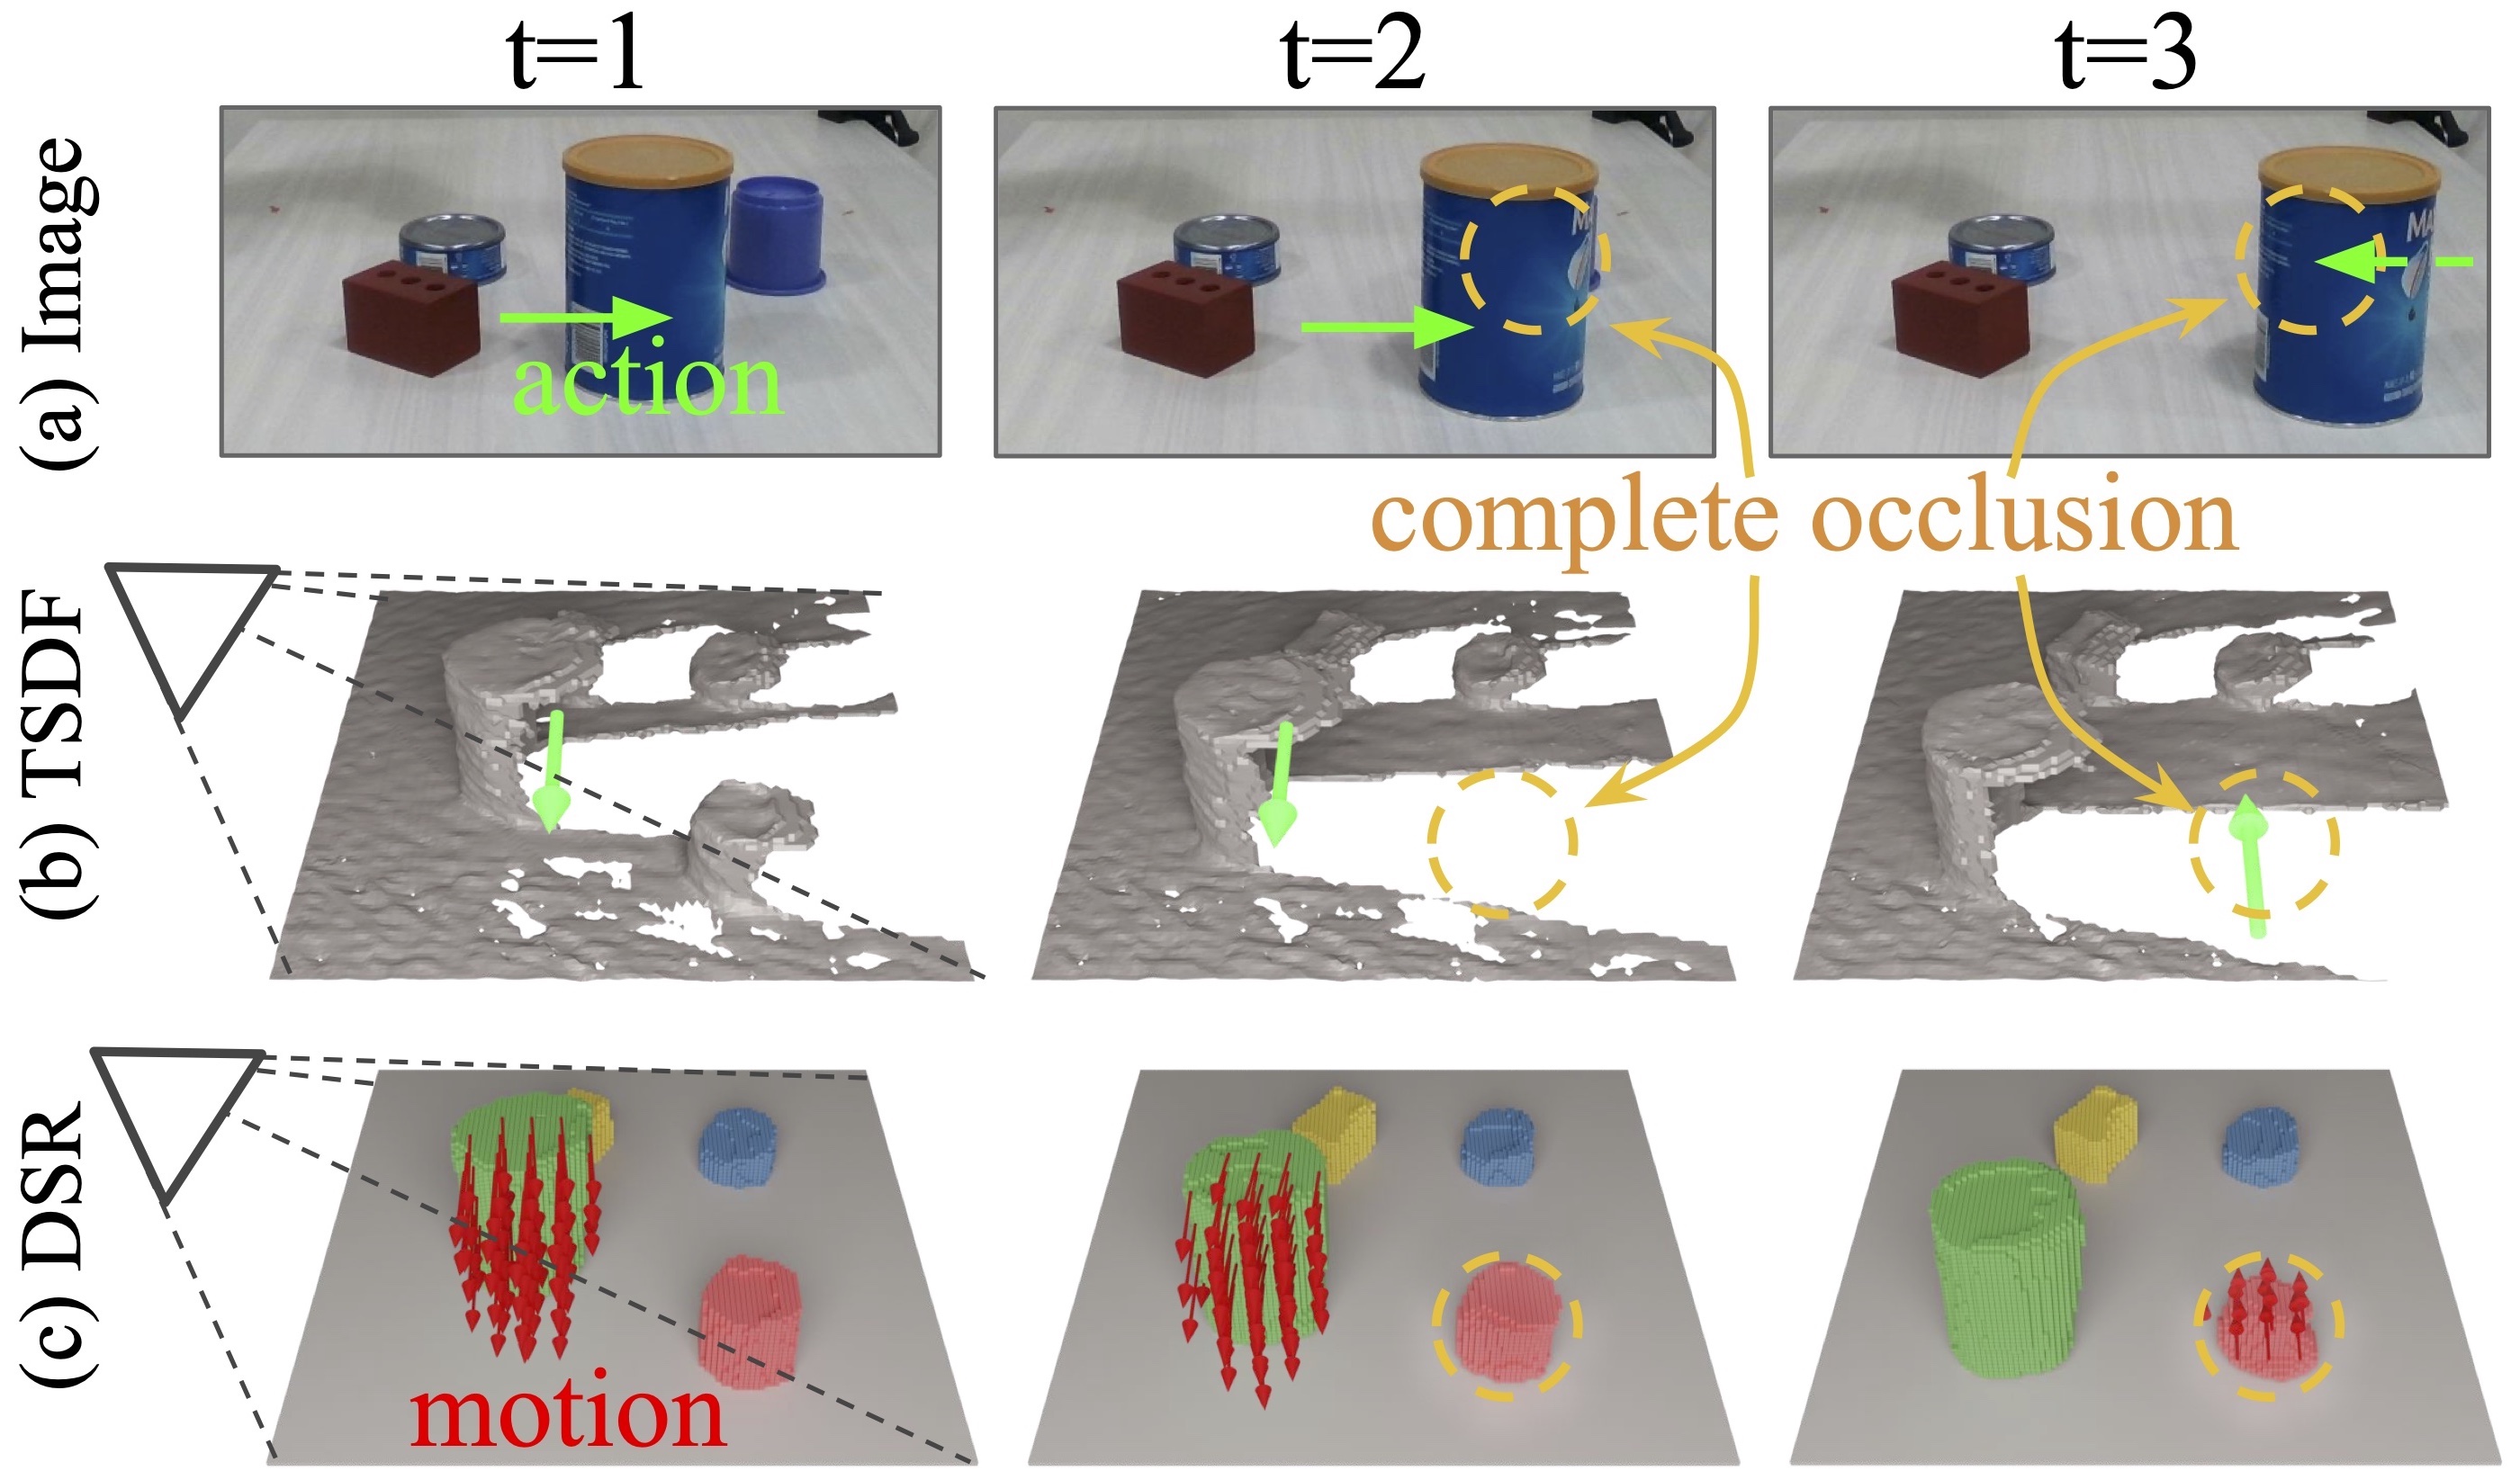 Learning 3D Dynamic Scene Representations for Robot Manipulation
Zhenjia Xu*, Zhanpeng He*, Jiajun Wu, Shuran Song  Learning a Decentralized Multi-arm Motion Planner
Huy Ha, Jingxi Xu, Shuran Song
Multi-task Learning Increases Adversarial Robustness
Chengzhi Mao, Amogh Gupta, Vikram Nitin, Baishakhi Ray, Shuran Song, Junfeng Yang, Carl Vondrick  Spatial Action Maps for Mobile Manipulation
Jimmy Wu, Xingyuan Sun, Andy Zeng, Shuran Song, Johnny Lee, Szymon Rusinkiewicz, Thomas Funkhouser 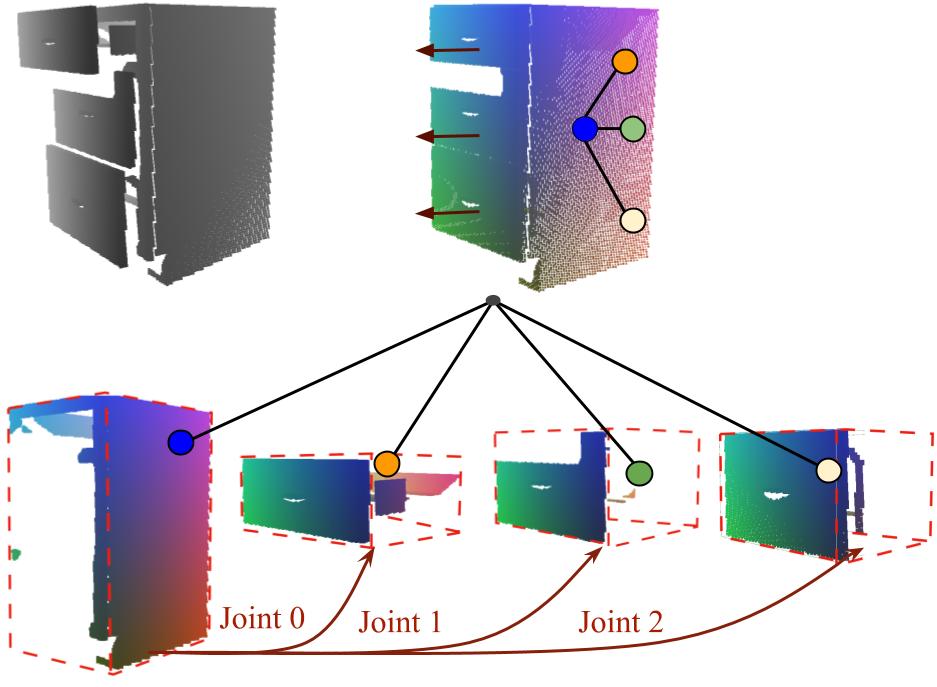 Category-Level Articulated Object Pose Estimation
Xiaolong Li, He Wang, Li Yi, Leonidas Guibas, A. Lynn Abbott, Shuran Song 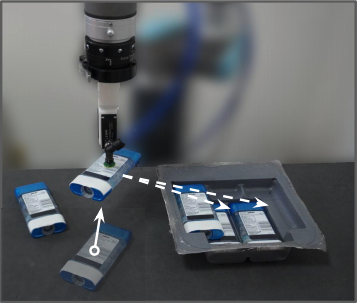 Form2Fit: Learning Shape Priors for Generalizable Assembly from Disassembly
Kevin Zakka, Andy Zeng, Johnny Lee, Shuran Song 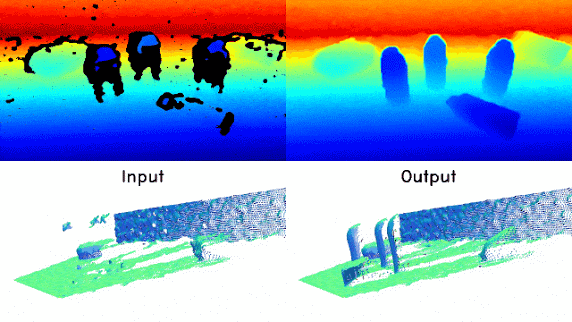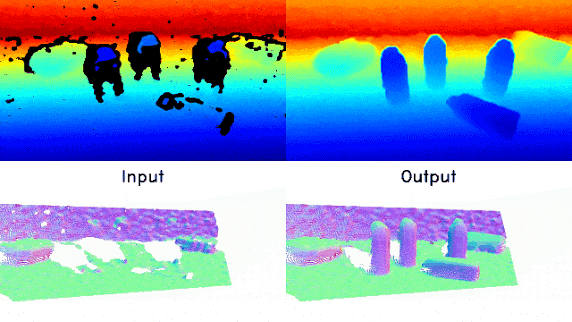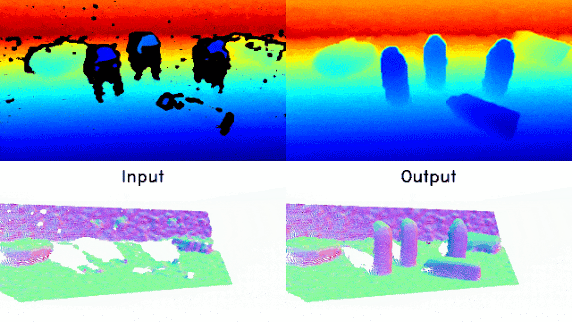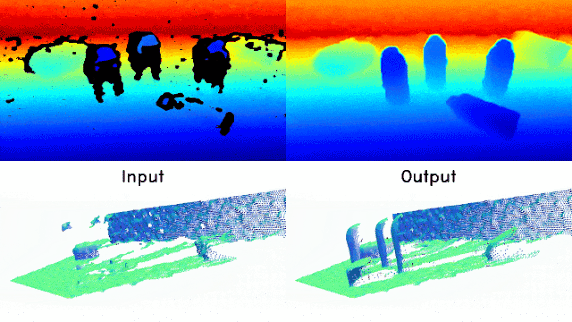 ClearGrasp: 3D Shape Estimation of Transparent Objects for Manipulation
Shreeyak S. Sajjan, Matthew Moore, Mike Pan, Ganesh Nagaraja, Johnny Lee, Andy Zeng, Shuran Song 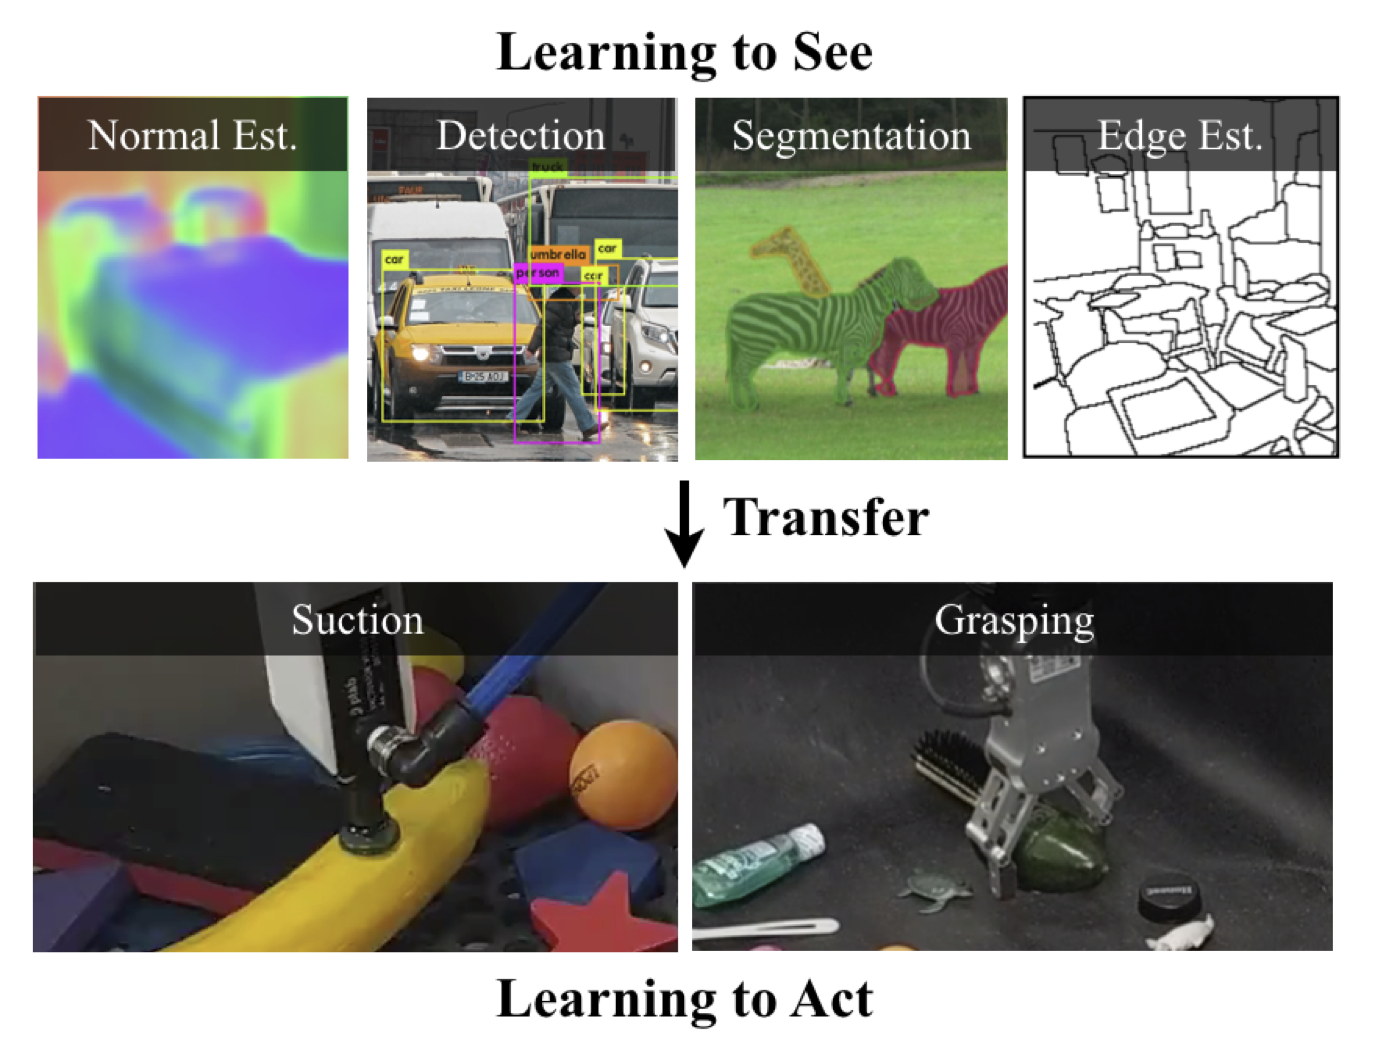 Learning to See before Learning to Act: Visual Pre-training for Manipulation
Lin Yen-Chen, Andy Zeng, Shuran Song, Phillip Isola, Tsung-Yi Lin 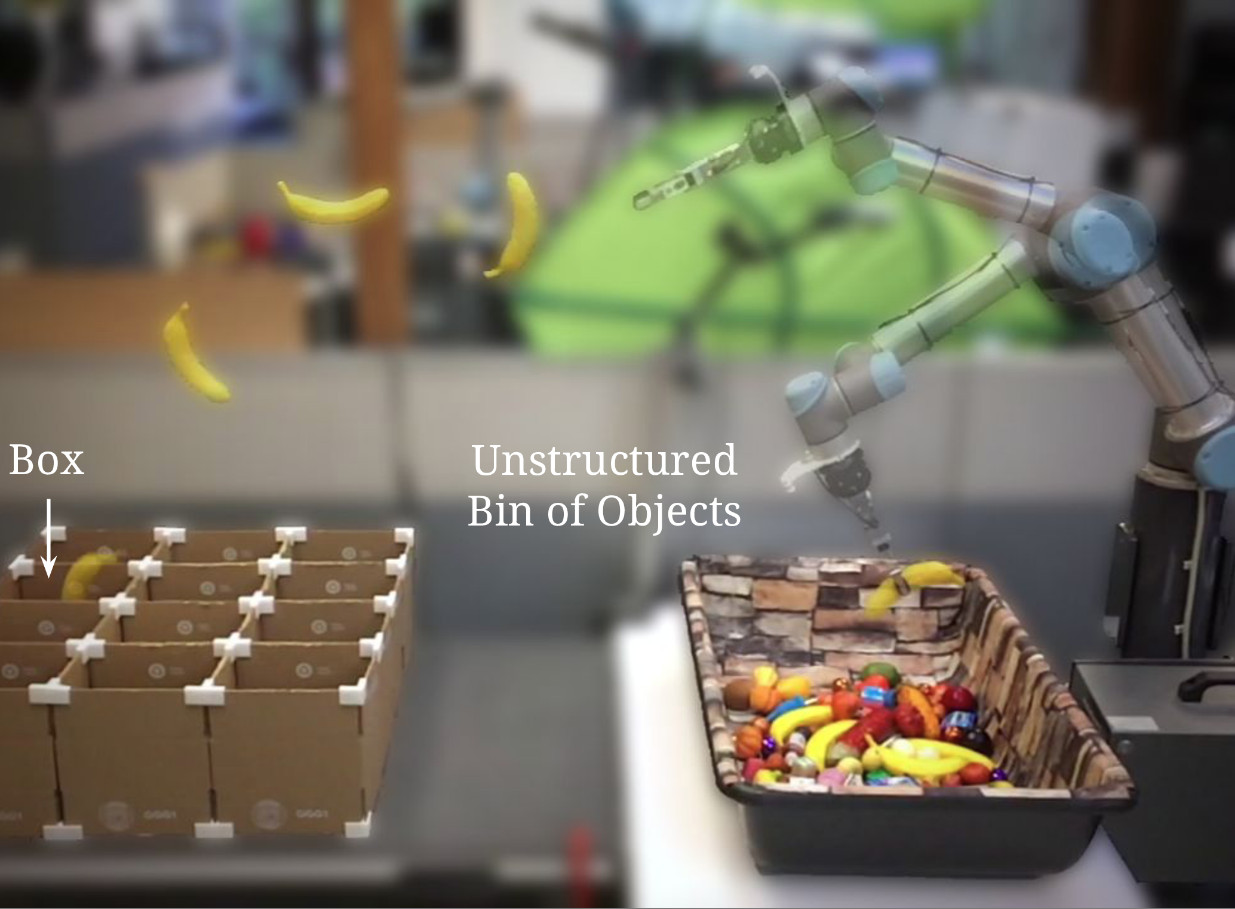 TossingBot: Learning to Throw Arbitrary Objects with Residual Physics
Andy Zeng, Shuran Song, Stefan Welker, Johnny Lee, Alberto Rodriguez, Thomas Funkhouser  DensePhysNet: Learning Dense Physical Object Representations via Multi-step Dynamic Interactions
Zhenjia Xu, Jiajun Wu, Andy Zeng, Joshua Tenenbaum, Shuran Song 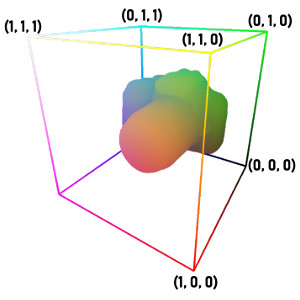 Normalized Object Coordinate Space for Category-Level 6D Object Pose and Size Estimation
He Wang, Srinath Sridhar, Jingwei Huang, Julien Valentin, Shuran Song , Leonidas J. Guibasi 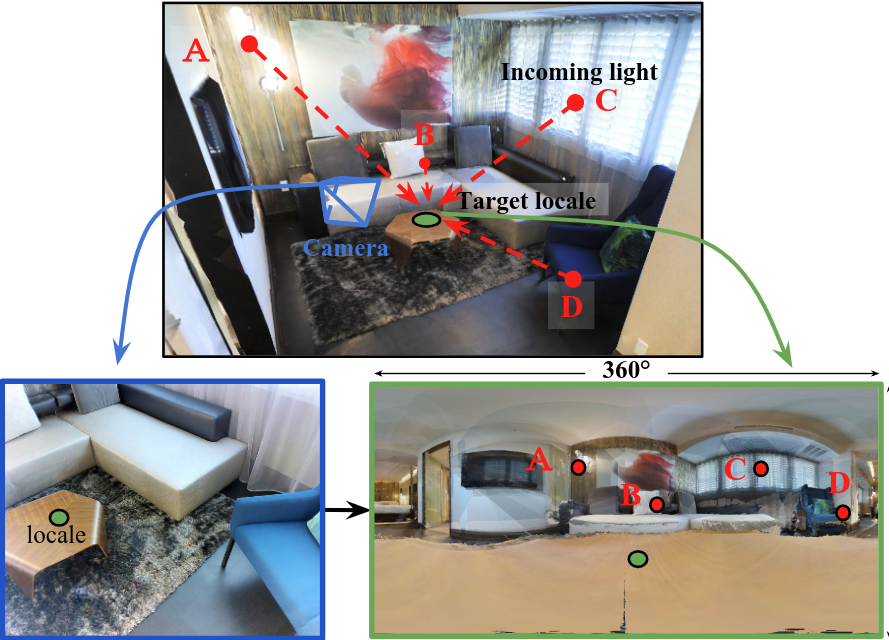 Neural Illumination: Lighting Prediction for Indoor Environments
Shuran Song and Thomas Funkhouser  Neural Graph Matching Networks for Fewshot 3D Action Recognition
Michelle Guo, Edward Chou, Shuran Song, De-An Huang, Serena Yeung, Li Fei-Fei 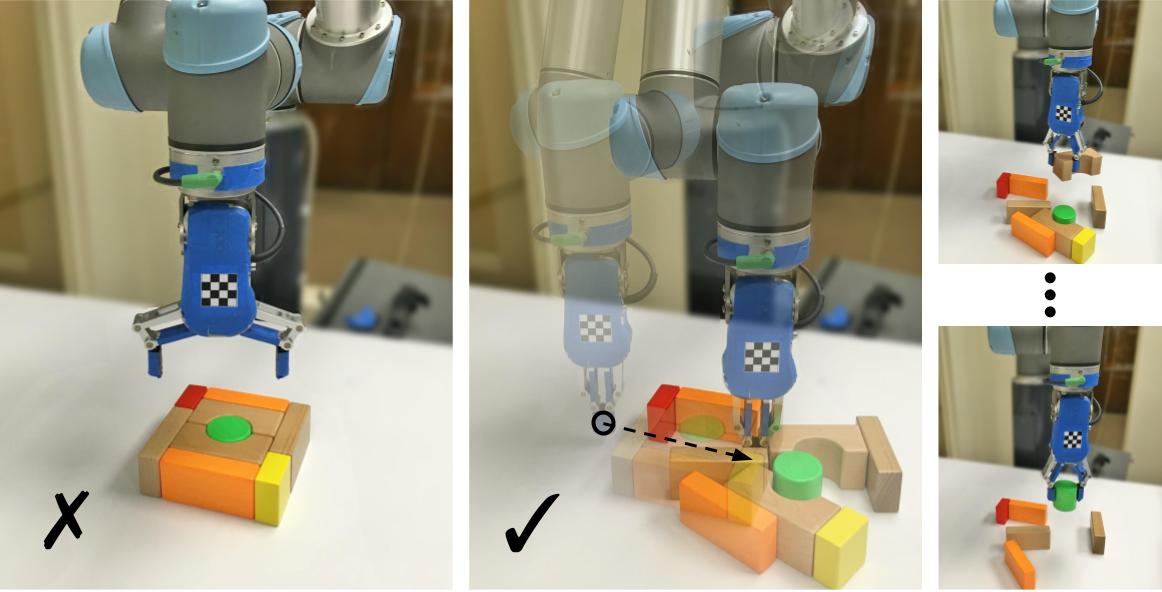 Learning Synergies between Pushing and Grasping with Self-supervised Deep Reinforcement Learning
A. Zeng, S. Song, S. Welker, J. Lee, A. Rodriguez, T. Funkhouser 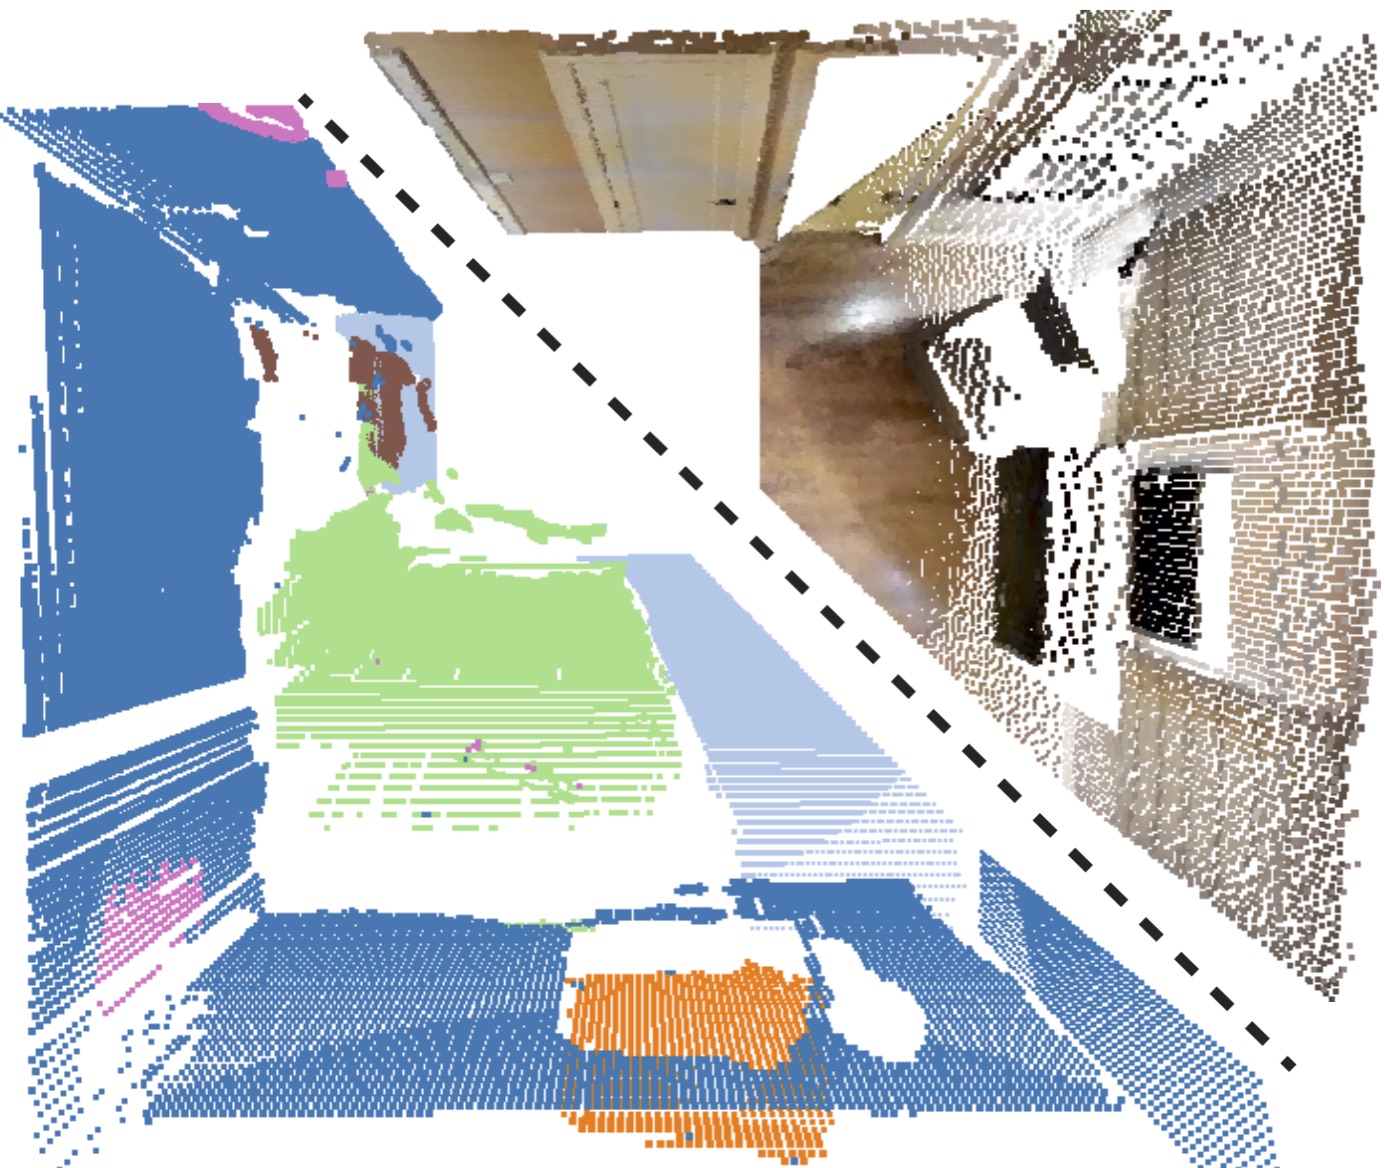 Im2Pano3D: Extrapolating 360° Structure and Semantics Beyond the Field of View
S. Song, A. Zeng, A. X. Chang, M. Savva, S. Savarese, T. Funkhouser  Robotic Pick-and-Place of Novel Objects in Clutter with Multi-Affordance Grasping and Cross-Domain Image Matching
A. Zeng, S. Song, K. Yu, E. Donlon, F. R. Hogan, M. Bauza, D. Ma, O. Taylor, M. Liu, E. Romo, N. Fazeli, F. Alet, N. C. Dafle, R. Holladay, I. Morona, P. Q. Nair, D. Green, I. Taylor, W. Liu, T. Funkhouser, A. Rodriguez (ICRA2018) 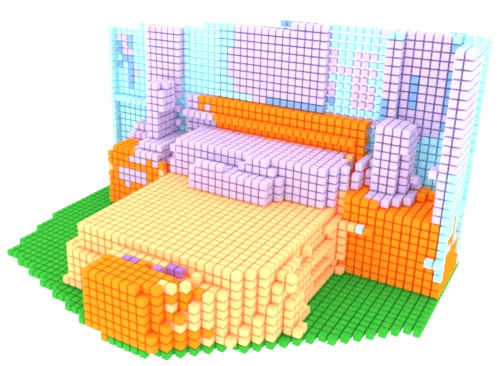 Semantic Scene Completion from a Single Depth Image
S. Song, F. Yu, A. Zeng, A. Chang, M. Savva, T. Funkhouser 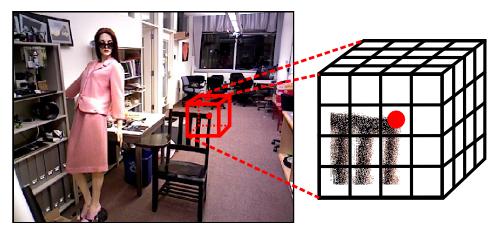 3DMatch: Learning the Matching of Local 3D Geometry in Range Scans
A. Zeng, S. Song, M. Nießner, M. Fisher, J. Xiao and T. Funkhouser. 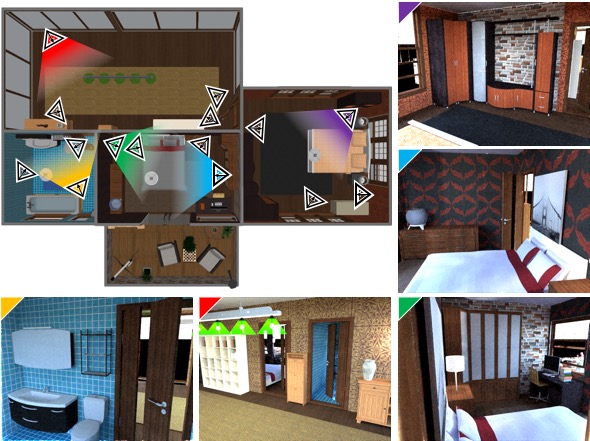 Physically-Based Rendering for Indoor Scene Understanding Using Convolutional Neural Networks
Y. Zhang*, S. Song*, E. Yumer, M. Savva, J. Lee, H. Jin, T. Funkhouser. 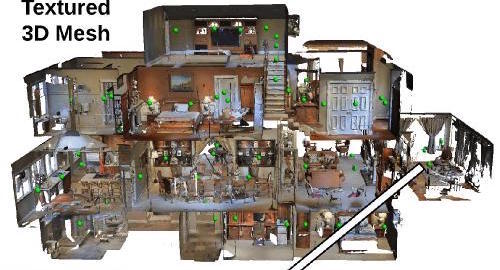 Matterport3D: Learning from RGB-D Data in Indoor Environments
A. X. Chang, A. Dai, T. Funkhouser, M. Halber, M. Nießner, M. Savva, S. Song , A. Zeng, Y. Zhang 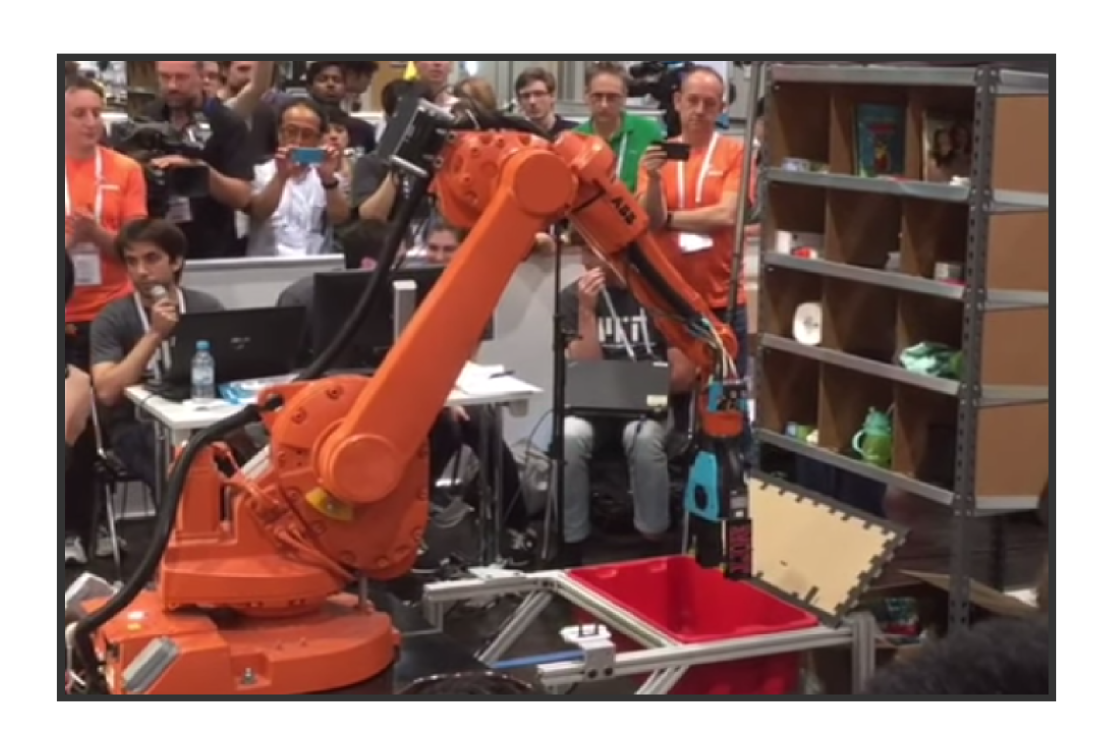 Multi-view Self-supervised Deep Learning for 6D Pose Estimation in the Amazon Picking Challenge
A. Zeng, K.T. Yu, S. Song, D. Suo, E. Walker Jr., A. Rodriguez, and J. Xiao 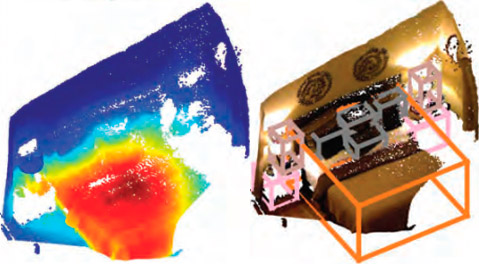 Deep Sliding Shapes for Amodal 3D Object Detection in RGB-D Images
S. Song, and J. Xiao.  ShapeNet: An Information-Rich 3D Model Repository
A. Chang, T. Funkhouser, L. Guibas, P. Hanrahan, Q. Huang, Z. Li, S. Savarese, M. Savva, S. Song, H. Su, J. Xiao, L. Yi, and F. Yu. 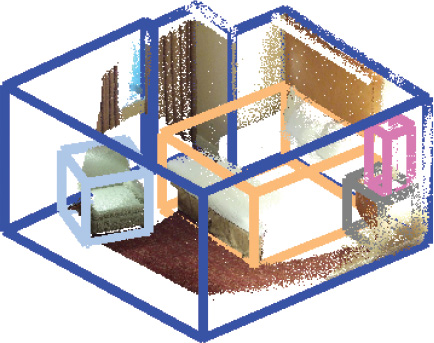 SUN RGB-D: A RGB-D Scene Understanding Benchmark Suite
S. Song, S. Lichtenberg and J. Xiao 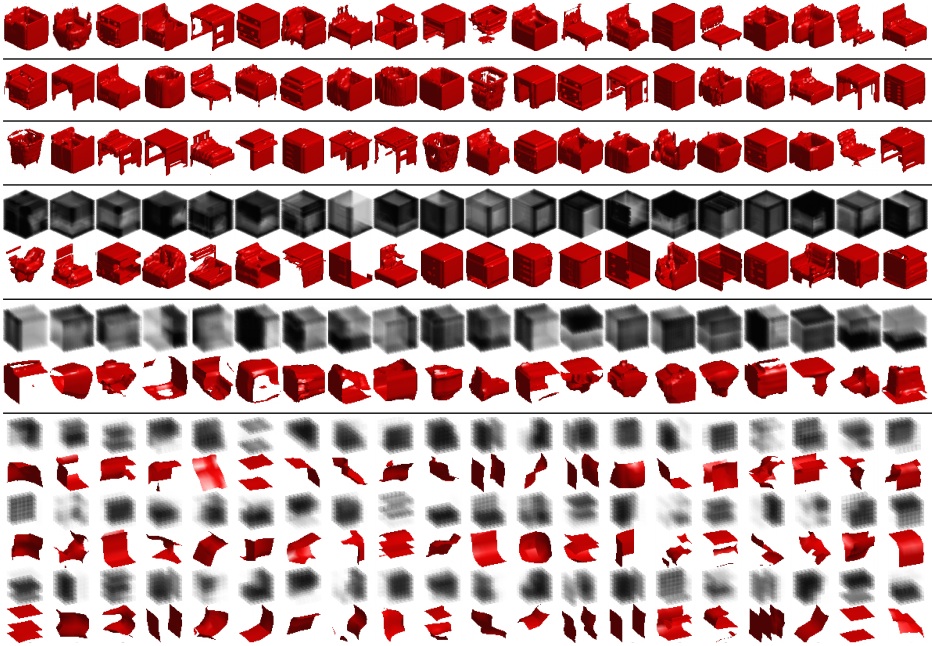 SUN RGB-D: A RGB-D Scene Understanding Benchmark Suite
Z. Wu, S. Song, A. Khosla, F. Yu, L. Zhang, X. Tang and J. Xiao 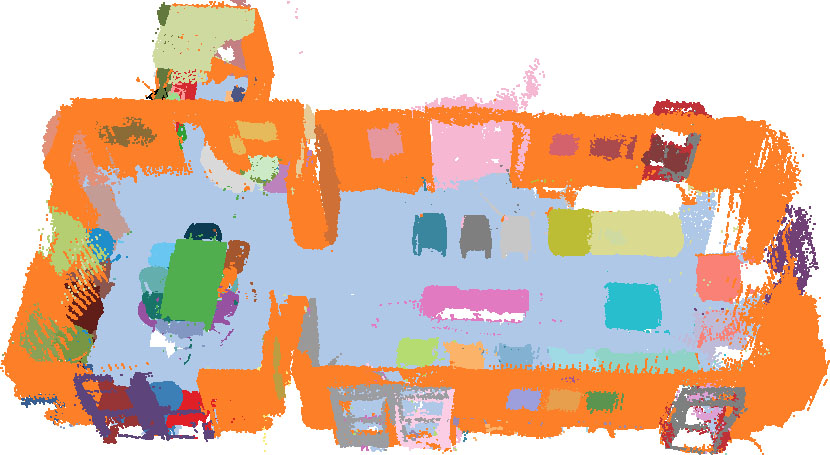 Robot In a Room: Toward Perfect Object Recognition in Closed Environments
S. Song, L. Zhang, and J. Xiao.  Construction of a Large-scale Image Dataset using Deep Learning with Humans in the Loop
F. Yu, A. Seff, Y. Zhang, S. Song and J. Xiao.  Sliding Shapes for 3D Object Detection in Depth Images
S. Song and J. Xiao 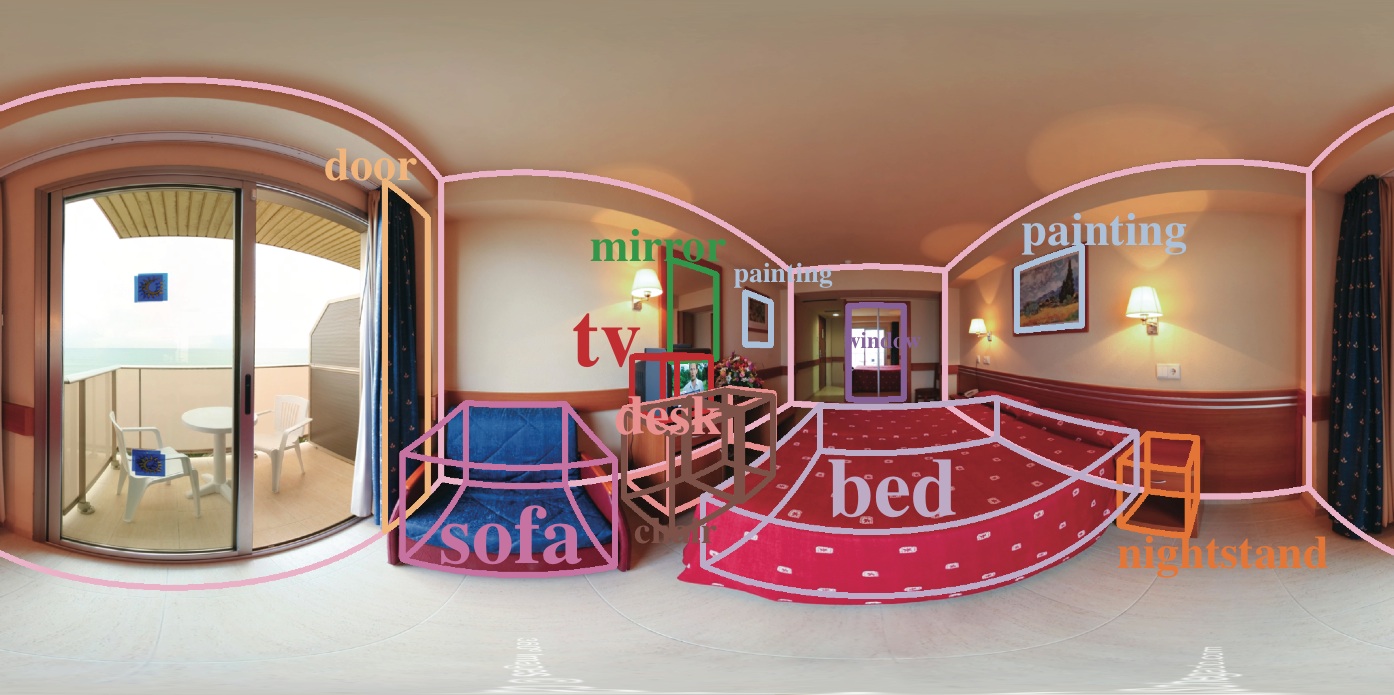 PanoContext: A Whole-room 3D Context Model for Panoramic Scene Understanding
Y. Zhang, S. Song, P. Tan, and J. Xiao  Tracking Revisited using RGBD Camera: Unified Benchmark and Baselines
S. Song and J. Xiao Show more...
Show less...
|
| You are visitor 01402503 — GeezerVison does not store the pages you look up. Best viewed with Netscape Navigator 4.7 or Internet Explorer 6 at 800×600. No cookies required. |